
Yapay Zeka Hareket Modeli
Yapay zeka dil modelinin çalışma prensibini temel alarak, yapay zeka hareket modeli yapılabilir mi?
- Blog Yazısı
Blog Yazısı
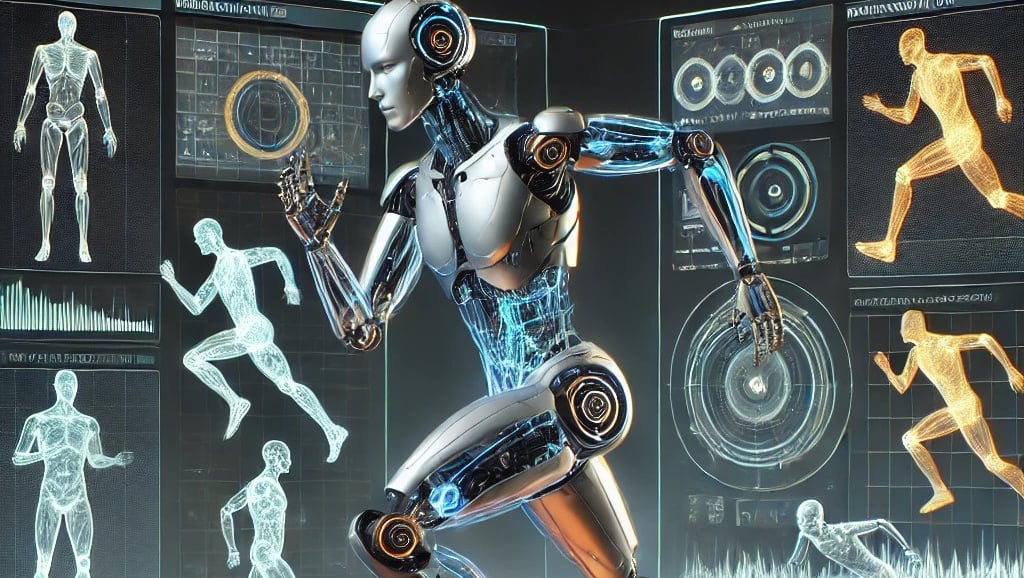
Yapay zeka dil modellerinin çalışma prensiplerinden esinlenerek bir yapay zeka hareket modeli geliştirmek mümkündür. Dil modelleri, büyük miktarda dil verisi üzerinde eğitilerek, dilin yapısal ve anlamsal özelliklerini öğrenir ve bu öğrendikleriyle yeni metinler üretebilir. Benzer bir yaklaşım, insan hareketleri ve davranışları için de uygulanabilir. Bu durumda, hareket verilerini öğrenmek ve bu veriler üzerinde hareket tahminleri yapmak için benzer bir prensip kullanılır.
Bu konsept, şu şekillerde uygulanabilir:
1. Büyük Veri Setleri ile Eğitim
İnsanların yürümek, koşmak, zıplamak, el hareketleri yapmak gibi çok çeşitli hareket verilerini içeren büyük veri setleri toplanarak, bu veriler üzerinde bir yapay zeka modeli eğitilebilir. Nasıl ki dil modelleri büyük metin veri setleriyle eğitilip dil kurallarını öğreniyorsa, bir hareket modeli de bu veriler üzerinden insan hareketlerinin dinamiklerini öğrenir.
2. Derin Öğrenme Teknikleri
Dil modelleri genellikle Transformer tabanlı derin öğrenme mimarilerini kullanır. Bu mimariler, karmaşık bağıntıları anlamak ve örüntüleri öğrenmek için uygundur. Benzer bir şekilde, insan hareketlerini öğrenen bir yapay zeka modeli de sinir ağları, LSTM (uzun-kısa süreli bellek), RNN (tekrarlayan sinir ağları) ya da Transformer yapıları kullanarak hareketlerdeki ardışık zaman bilgilerini öğrenebilir. Bu, özellikle insansı robotların daha doğal ve akıcı hareketler sergilemesine olanak sağlar.
3. Taklit ve Öğrenme
Otonom araçlar ve insansı robotlar, sadece insanlar gibi hareket etmeyi değil, aynı zamanda çevresel değişikliklere de uyum sağlamayı öğrenmelidir. Bu bağlamda, yapay zeka dil modellerinin tahmin edici doğasına benzeyen bir hareket modeli, daha önce gözlemlediği hareket örüntülerine dayanarak uygun hareketleri tahmin edebilir ve taklit edebilir. Bu, "takviyeli öğrenme" (reinforcement learning) veya "taklit öğrenmesi" (imitation learning) gibi yaklaşımlar kullanılarak geliştirilebilir.
4. Gerçek Zamanlı Uyarlamalar
Dil modellerinde olduğu gibi, yapay zeka hareket modelleri de gerçek zamanlı olarak bir ortamda ya da durum karşısında uygun bir hareket stratejisi geliştirebilir. Bu, otonom araçlarda veya robotlarda çevresel koşullara hızla yanıt vermek, engellerden kaçınmak veya insanlarla etkileşim kurarken akıcı hareketler sergilemek için çok önemli bir rol oynar.
5. Karmaşık Hareket Örüntüleri
Dil modellerinin karmaşık cümle yapılarını öğrenmesi gibi, bir yapay zeka hareket modeli de çok adımlı veya karmaşık hareket örüntülerini öğrenebilir. Bu, sadece yürümek ya da koşmak gibi basit hareketler yerine, bir robotun spor yapması, bir müzik aleti çalması veya dans etmesi gibi daha karmaşık hareketlere olanak tanır.
Eğer böyle bir yapay zeka hareket modeli geliştirilirse, insansı robotlar, otonom araçlar ya da diğer makineler sadece insan benzeri hareketleri taklit etmekle kalmaz, aynı zamanda bu hareketlerin daha etkili ve optimize edilmiş versiyonlarını geliştirebilir. Örneğin, bir robot insanlardan daha verimli bir yürüyüş modeli oluşturabilir ya da bir otonom araç en hızlı ve güvenli manevra yapma yolunu öğrenebilir.
Bu tür hareket modelleri, özellikle robotik cerrahide, otonom fabrikalarda ve insansı robotların insanlarla etkileşim kurduğu diğer alanlarda büyük potansiyele sahip olabilir.
Yapay zeka hareket modeli prensiplere dayanan robotlar
Şu ana kadar doğrudan dil modelleri prensibini temel alan bir yapay zeka hareket modeli geliştirilmiş olmasa da, benzer prensiplere dayanan yapılar mevcuttur. Özellikle derin öğrenme ve makine öğrenimi kullanılarak hareket verileri üzerinde çalışan modeller geliştirilmiştir. Bu modeller, dil modellerine benzer şekilde büyük miktarda hareket verisini analiz eder, öğrenir ve tahmin eder. Fakat dil modellerinin doğrudan hareket için uygulanmasıyla ilgili araştırmalar hâlâ gelişme aşamasındadır.
Bazı örnekler:
1. Takviyeli Öğrenme (Reinforcement Learning) ile Hareket Modelleri
Özellikle insansı robotlar ve otonom araçlar için kullanılan takviyeli öğrenme algoritmaları, belirli hedeflere ulaşmak için hareket stratejilerini optimize etmek üzere büyük veri setleri üzerinde eğitilir. Bu, dil modellerindeki gibi örüntü tanıma ve tahmin temeline dayanır, ancak hareketler üzerinde uygulanır.
Boston Dynamics'in Spot robotu: Bu robot, çevresindeki engelleri analiz ederek hareket yollarını belirler ve bu sırada insanlar gibi yürüyebilme kabiliyetine sahiptir.
Otonom Araçlar (Tesla, Waymo): Araçlar, derin öğrenme modelleri kullanarak sürüş yollarını belirler ve çevresel verilerden öğrenir.
2. İnsan Hareketlerini Modelleme (Motion Capture)
Hareket yakalama teknolojileri, insan hareketlerini analiz etmek ve öğrenmek için kullanılır. Bu teknoloji, sinir ağlarıyla birleştiğinde, dil modellerine benzer şekilde, insan hareketlerinin örüntülerini öğrenebilir. Örneğin, OpenAI Gym ve DeepMind, robotların insan hareketlerini öğrenmesini sağlayan simülasyon ortamları sunar. Hareket verilerinden öğrenmek için oluşturulmuş derin öğrenme algoritmaları, bu süreçte kullanılan dil modellerine benzer yaklaşımlar sergileyebilir.
3. Transformers Tabanlı Hareket Modelleri
Henüz erken aşamada olsa da, dil modellerinde kullanılan transformer mimarisi, insan hareketlerini modellemek için de araştırılmaktadır. Örneğin, zaman serisi verilerindeki hareket dinamiklerini öğrenmek için transformer yapılarının kullanılması, daha esnek ve ölçeklenebilir hareket modelleri üretmekte kullanılabilir. Bu yaklaşım, dil modellerinin "dil dizisini anlaması" gibi, hareket modellerinin de "hareket dizisini" anlamasını sağlar.
4. Taklit Öğrenme (Imitation Learning)
İmitasyon öğrenmesi, yapay zeka sistemlerinin insanları taklit ederek hareket öğrenmesini sağlayan bir yaklaşımdır. Özellikle robotik alanında, insanlar tarafından yapılan hareketleri gözlemleyen ve bu hareketleri taklit eden algoritmalar dil modellerine benzer prensipler kullanır. Bu, hareket verileri üzerinde eğitilerek, robotların insanlar gibi yürüyebilmesi, nesneleri tutması veya karmaşık görevleri gerçekleştirebilmesini sağlar.
5. Dil Modellerinden İlham Alan Hareket Planlama
Yapay zeka dil modellerinin dilin gramerini öğrenmesi gibi, yapay zeka hareket modelleri de insan hareketlerinin altında yatan "kuralları" öğrenebilir. Bu alanda araştırmalar devam etmekte olup, gelecekte dil modelinin çalışma prensibini doğrudan hareket planlamasına uygulayan daha sofistike modellerin ortaya çıkması bekleniyor.
Sonuç olarak, dil modellerine benzer prensiplerle çalışan hareket modelleri geliştirilmiş, ancak dil modellerinin birebir yapısıyla bir hareket modeli henüz yaygın bir şekilde kullanılmamaktadır. Gelişmelerin özellikle robotik, otonom sistemler ve insan-robot etkileşiminde büyük potansiyele sahip olduğu açık.
Boston Dynamics, Tesla, DeepMind robotlarının hareketleri nasıl eğtiliyor
Boston Dynamics, Tesla ve DeepMind gibi öncü şirketler, robotların ve otonom sistemlerin hareketlerini eğitmek için ileri düzey yapay zeka teknikleri ve büyük veri setlerinden yararlanıyor. Bu süreçlerde makine öğrenimi, takviyeli öğrenme ve simülasyonlar gibi farklı yöntemler kullanılıyor. İşte bu sistemlerin hareket eğitim yöntemlerinin detayları:

1. Boston Dynamics
Robotları, insan hareketlerini taklit edebilen ve karmaşık görevleri yerine getirebilen gelişmiş hareket modelleri kullanır.
Boston Dynamics, insansı robotlar ve dört ayaklı robotlar (örneğin, Spot robotu) gibi sistemleri eğitmek için farklı teknikler kullanıyor. Robotların eğitimi, robotik mühendislik, simülasyonlar ve gerçek dünya testlerinin bir kombinasyonuna dayanıyor:
Kinematik ve Dinamik Modeller: Robotların hareketleri, kinematik ve dinamik modelleme ile eğitiliyor. Bu modeller, robotun vücut parçalarının nasıl hareket edeceğini ve bu hareketlerin kuvvetler, hızlar ve dengeler gibi fiziksel prensiplere nasıl uygun olacağını tanımlar.
Simülasyon ile Eğitim: Robotlar, gerçek dünyadaki hareketlerini simüle eden dijital ortamlarda eğitilir. Simülasyonlar, robotun dengeyi koruma, yürüme ve koşma gibi hareketlerini optimize eder.
Takviyeli Öğrenme (Reinforcement Learning): Boston Dynamics robotları, takviyeli öğrenme algoritmaları ile karmaşık hareketleri öğrenebilir. Bu algoritmalar, bir görevi başardığında ödül, başarısız olduğunda ceza alarak, belirli bir hedefe ulaşmayı öğrenir. Örneğin, Atlas robotu, zorlu parkurları geçmek için bu yöntemle eğitilebilir.
Taklit Öğrenme: Bazı robotlar, insan hareketlerini taklit ederek öğrenir. Örneğin, bir insanın yürüyüşünü gözlemleyip aynı hareketleri gerçekleştiren algoritmalar kullanılır.

2. Tesla
Otonom araçlarında, çevresel verileri işleyerek araçların güvenli ve etkili bir şekilde hareket etmesini sağlayan yapay zeka modelleri kullanır.
Tesla'nın otonom araçları, yapay zeka ve makine öğrenimi tekniklerini kullanarak çevresini algılayıp doğru hareketleri yapmayı öğrenir. Bu eğitim süreci çok aşamalı ve karmaşık bir yapıya sahip:
Sensör Verileri: Tesla araçları, LiDAR, radar, kameralar ve ultrasonik sensörler gibi donanımlar ile çevresindeki yolları, nesneleri ve diğer araçları algılar. Bu veriler, arabanın nereye gitmesi gerektiğini, ne zaman durması veya hızlanması gerektiğini anlamasına yardımcı olur.
Derin Öğrenme ile Nesne Tanıma: Tesla, derin öğrenme algoritmaları kullanarak çevredeki nesneleri tanır (yayalar, diğer araçlar, işaretler). Bu model, büyük veri setleriyle (gerçek yol verileri) eğitilir.
Takviyeli Öğrenme ve Simülasyon: Tesla araçları, simülasyon ortamlarında milyonlarca saatlik sürüş verisiyle eğitilir. Takviyeli öğrenme ile, otonom araç doğru bir karar aldığında ödüllendirilir, yanlış bir karar aldığında ceza alarak zamanla daha iyi kararlar vermeyi öğrenir.
Filodan Gelen Geri Bildirim: Tesla’nın araç filosu, her sürüşten öğrenir. Tüm Tesla araçları yolda topladıkları verileri merkeze gönderir ve bu verilerle algoritmaların daha fazla öğrenmesi sağlanır. Bu sürekli öğrenme süreci, araçların hareketlerini giderek daha güvenli ve etkili hale getirir.

3. DeepMind
İnsan hareketlerini taklit eden ve öğrenen modeller üzerinde çalışmaktadır. Bu modeller, robotların daha doğal ve esnek hareket etmesini sağlar.
DeepMind, Google'ın yapay zeka araştırma birimidir ve özellikle takviyeli öğrenme ile bilinir. DeepMind’ın robotik hareketleri nasıl eğittiğine dair bazı yaklaşımlar şunlardır:
Takviyeli Öğrenme (Reinforcement Learning): DeepMind, robotları ve diğer otonom sistemleri takviyeli öğrenme ile eğitiyor. Bu yöntem, robotlara çeşitli hareket görevlerini tekrar tekrar deneyerek öğrenme şansı verir. Örneğin, bir robot, bir nesneyi manipüle ederken başarılı olduğunda ödüllendirilir ve başarısız olduğunda cezalandırılır. Zamanla robot, bu ödül-ceza sisteminden öğrenerek hareketlerini optimize eder.
Simülasyon ile Eğitim: DeepMind, robotların gerçek dünya hareketlerini öğrenmeden önce sanal ortamda simüle ederek eğitir. Bu, robotların fiziksel olarak zarar görmeden veya bozulmadan önce çok sayıda farklı senaryoda hareket etmelerine olanak tanır.
Model Örnekleme (Imitation Learning): DeepMind, robotları insan davranışlarını taklit ederek eğitir. Robotlar, insanların yaptığı hareketleri gözlemleyip aynı hareketleri yapmaya çalışarak öğrenir. Örneğin, bir robot insan el hareketlerini öğrenip daha hassas nesne manipülasyonu yapabilir.
Gelişmiş Algoritmalar ve Yapay Sinir Ağları: DeepMind, karmaşık yapay sinir ağları kullanarak robotların hareketlerini planlamada daha yüksek düzeyde beceri geliştirmesini sağlar. Bu ağlar, birçok farklı hareket verisini işleyerek robotun öğrenmesini hızlandırır.
Ortak Yöntemler:
Bu üç şirketin de kullandığı ortak yöntemler şunlardır:
Büyük Veri ile Eğitim: Robotlar ve otonom sistemler, çok büyük miktarda veri ile eğitilir. Bu veri, ya simülasyonlardan ya da gerçek dünyadan toplanır. Tesla’nın araç filosu gibi kaynaklar sürekli olarak veriyi merkeze iletir ve algoritmalar bu veriler üzerinde eğitilir.
Simülasyonlar: Fiziksel dünyada deneme yapmak maliyetli ve zaman alıcı olabileceği için, simülasyonlar robotların risk almadan binlerce senaryo üzerinde öğrenmesini sağlar.
Takviyeli Öğrenme: Takviyeli öğrenme, robotların belirli hareketleri optimize etmesi için en çok kullanılan yöntemlerden biridir. Hem robotlar hem de otonom araçlar, deneme-yanılma ile öğrenir ve bu süreç içinde hangi hareketlerin daha etkili olduğunu keşfederler.
Gerçek Zamanlı Geri Bildirim: Tesla araçlarında olduğu gibi, hareket modelleri gerçek dünyadan geri bildirim alarak sürekli gelişir. Robotlar, karşılaştıkları hataları öğrenir ve daha iyi hareketler geliştirmeye çalışır.
Bu yöntemlerle, Boston Dynamics'in robotları, Tesla'nın otonom araçları ve DeepMind’ın robotik sistemleri, çevrelerini öğrenip adapte olabilen, karmaşık ve akıllı hareket sistemlerine sahip oluyorlar.
Bu tür modeller, büyük miktarda hareket verisi üzerinde eğitilerek, insan hareketlerini ve davranışlarını taklit edebilir ve hatta bazı durumlarda daha iyisini yapabilir. Bu alandaki gelişmeler, robotik ve otonom sistemlerin daha yetenekli ve güvenilir hale gelmesine katkıda bulunmaktadır.
- Tebrikler!1
- Muhteşem!0
- Bilim Budur!0
- Mmm... Çok sapyoseksüel!0
- Güldürdü0
- İnanılmaz0
- Umut Verici!0
- Merak Uyandırıcı!0
- Üzücü!0
- Grrr... *@$#0
- İğrenç!0
- Korkutucu!0
Evrim Ağacı'na her ay sadece 1 kahve ısmarlayarak destek olmak ister misin?
Şu iki siteden biriyle hemen destek olabilirsin:
kreosus.com/evrimagaci | patreon.com/evrimagaci
Çıktı Bilgisi: Bu sayfa, Evrim Ağacı yazdırma aracıyla 20.11.2026 12:43:19 tarihinde oluşturuldu. Evrim Ağacı'ndaki içerikleri birden fazla editör sürekli gözden geçiriyor, güncelliyor ve geliştiriyor. Bu çıktıdan sonraki güncellemeleri görmek ve içeriğin en güncel hâlini okumak için şu adrese git: evrimagaci.org/s/18825
İçerik Kullanım İzinleri: Evrim Ağacı'ndaki yazılı içerikler orijinallerine hiçbir şekilde dokunulmadığı sürece izin alınmaksızın paylaşılabilir, kopyalanabilir, yapıştırılabilir, çoğaltılabilir, basılabilir, dağıtılabilir, yayılabilir, alıntılanabilir. Ancak bu içeriklerin hiçbiri izin alınmaksızın değiştirilemez ve değiştirilmiş hâlleri Evrim Ağacı'na aitmiş gibi sunulamaz. Benzer şekilde, içeriklerin hiçbiri, söz konusu içeriğin açıkça belirtilmiş yazarlarından ve Evrim Ağacı'ndan başkasına aitmiş gibi sunulamaz.
Yorumlar 0