Altı Ayaklı Robotların Yürüyüş Modlarını Daha Kolay Değiştirmesini Sağlayacak Bir Yöntem Geliştirildi!


- Basın Bildirisi
- Bilim Haberciliği
Eski Haber
Çeşitli arazilerde hem hızlı hem de verimli bir şekilde gezinebilen robotlar, zorlu ortamlarda karmaşık görevleri başarıyla tamamlayabilecekleri için oldukça avantajlı olabilir. Örneğin, bu robotlar ormanlar gibi karmaşık doğal ortamların izlenmesine yardımcı olabilir veya doğal afetlerden sonra hayatta kalanları arayabilir.
İnişli çıkışlı arazilerde gezinmek için tasarlanan en yaygın robot türlerinden biri, vücutları genellikle hayvanların vücut yapısından esinlenen bacaklı robotlardır. Değişken arazilerde hızlı hareket edebilmek için bacaklı robotların çevresel koşullarda tespit edilen değişikliklere göre hareketlerini ve yürüyüş tarzlarını değiştirebilmeleri gerekir.
Suriye'nin başkenti Şam'daki Uygulamalı Bilim ve Teknoloji Yüksek Enstitüsü'nden araştırmacılar, kısa bir süre önce bir altı ayaklı robotun farklı yürüyüş stilleri arasında yumuşak bir geçişi kolaylaştırmak için yeni bir yöntem geliştirdi.
Heliyon'da yayınlanan bir makalede tanıtılan yürüyüş kontrol tekniği önerisi, biyolojik merkezi desen jeneratörlerini(CPG) taklit eden hesaplama yaklaşımlarına dayanmaktadır. Bunlar, insanlar ve hayvanlar tarafından gerçekleştirilen yürüme, yüzme ve koşu gibi birçok ritmik hareketin temelini oluşturan sinir ağlarıdır. Makalenin yazarı Kifah Helal, Tech Xplore'a yaptığı açıklamada şunları söylüyor:
Son yayınımız, altı ayaklı robotların hareket kontrolünde devrim yaratmayı amaçlayan daha büyük bir projenin temel bir bileşenidir. Makine öğrenimi teknikleri henüz entegre edilmemiş olsa da tasarladığımız mimari bu tür gelişmiş uygulamalar için zemin hazırlıyor. Metodolojimiz gelecekteki makine öğrenimi entegrasyonu göz önünde bulundurularak hazırlandı ve uygulandığında arıza telafisini önemli ölçüde geliştirecek.
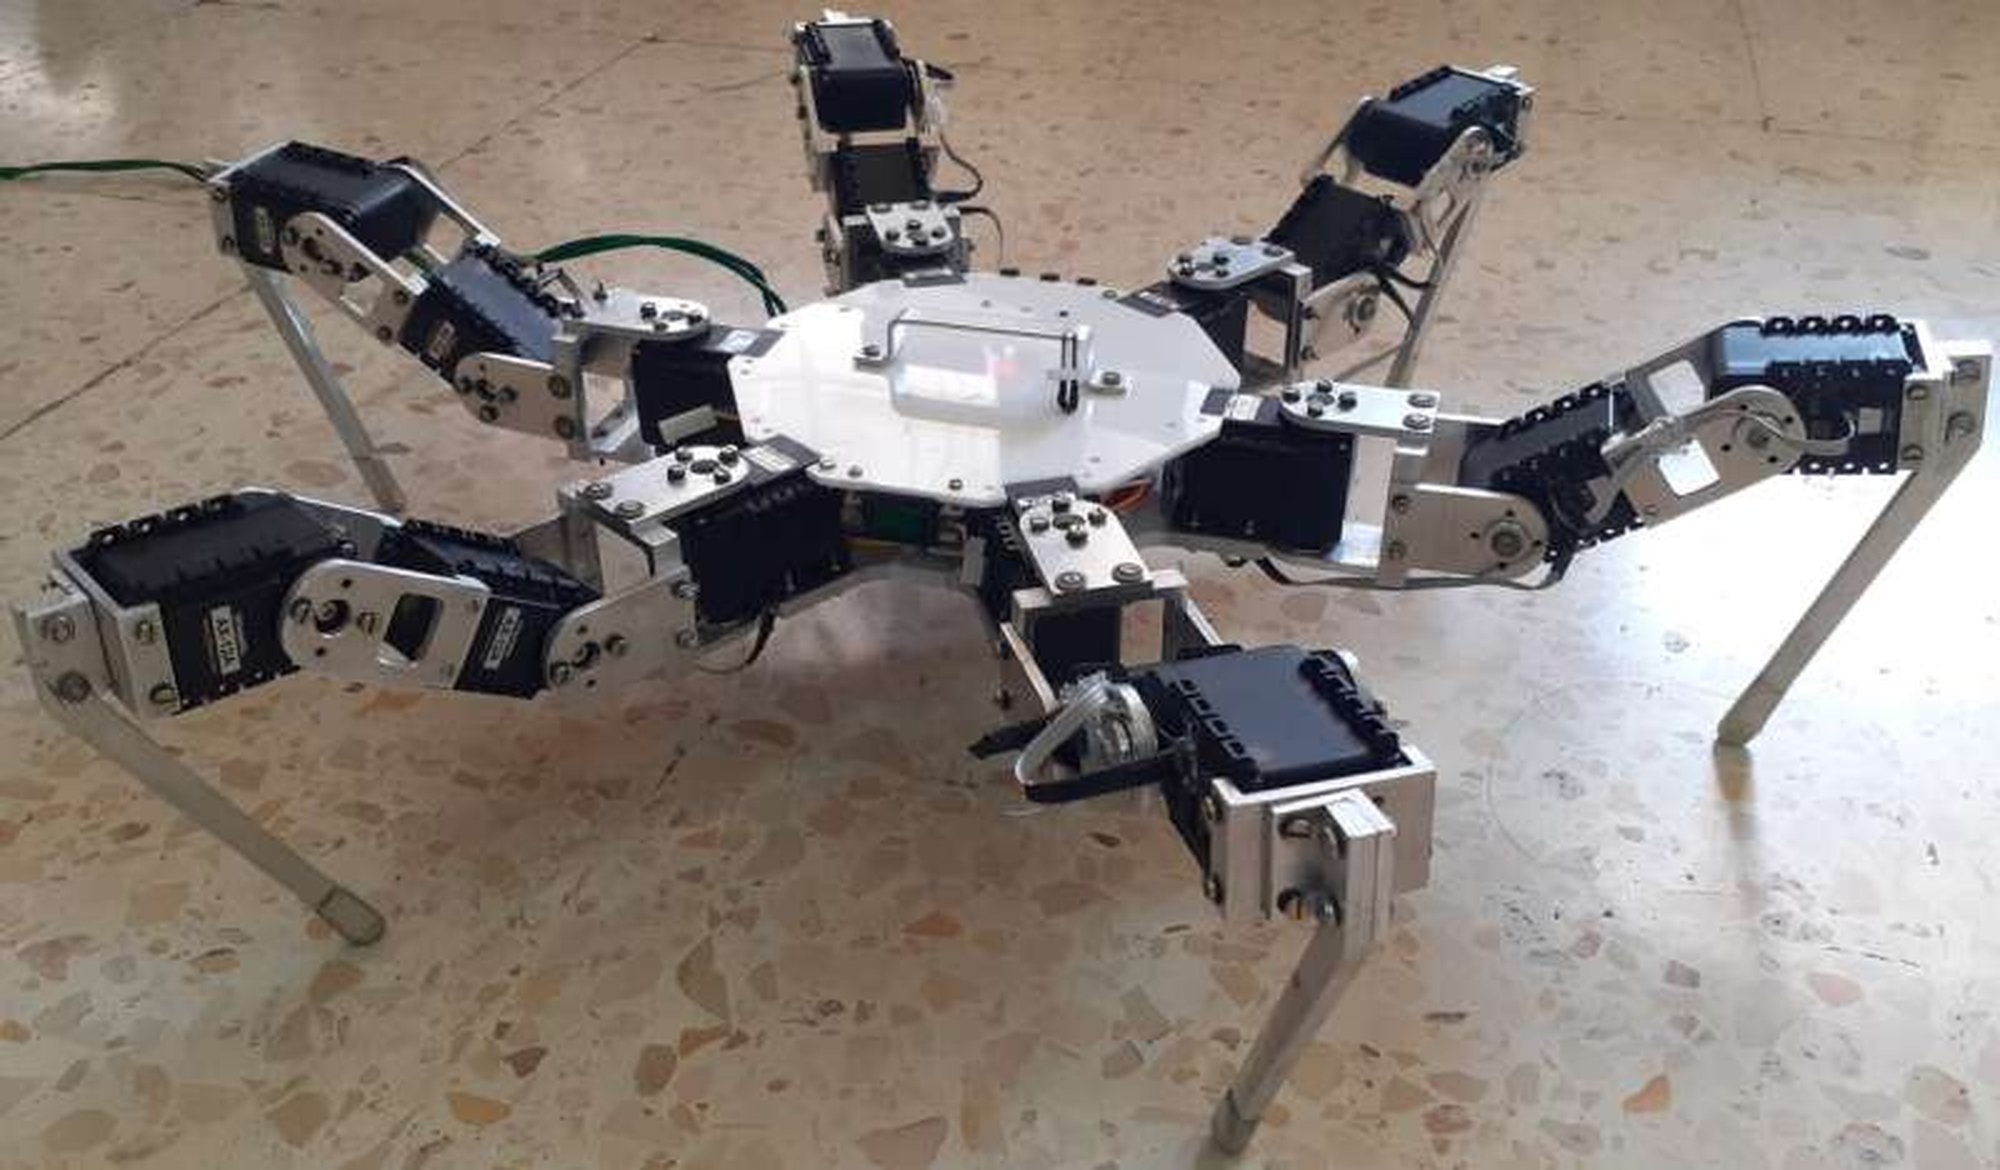
Helal ve meslektaşları ilk olarak altı bacaklı (hekzapod) bir robot tasarlamak ve simüle etmek için yola çıktılar. Bu simüle edilmiş robotik platform daha sonra CPG'lere dayalı olarak önerdikleri kontrol mimarisini test etmek için kullanıldı.
Helal, konu hakkında şunları söylüyor:
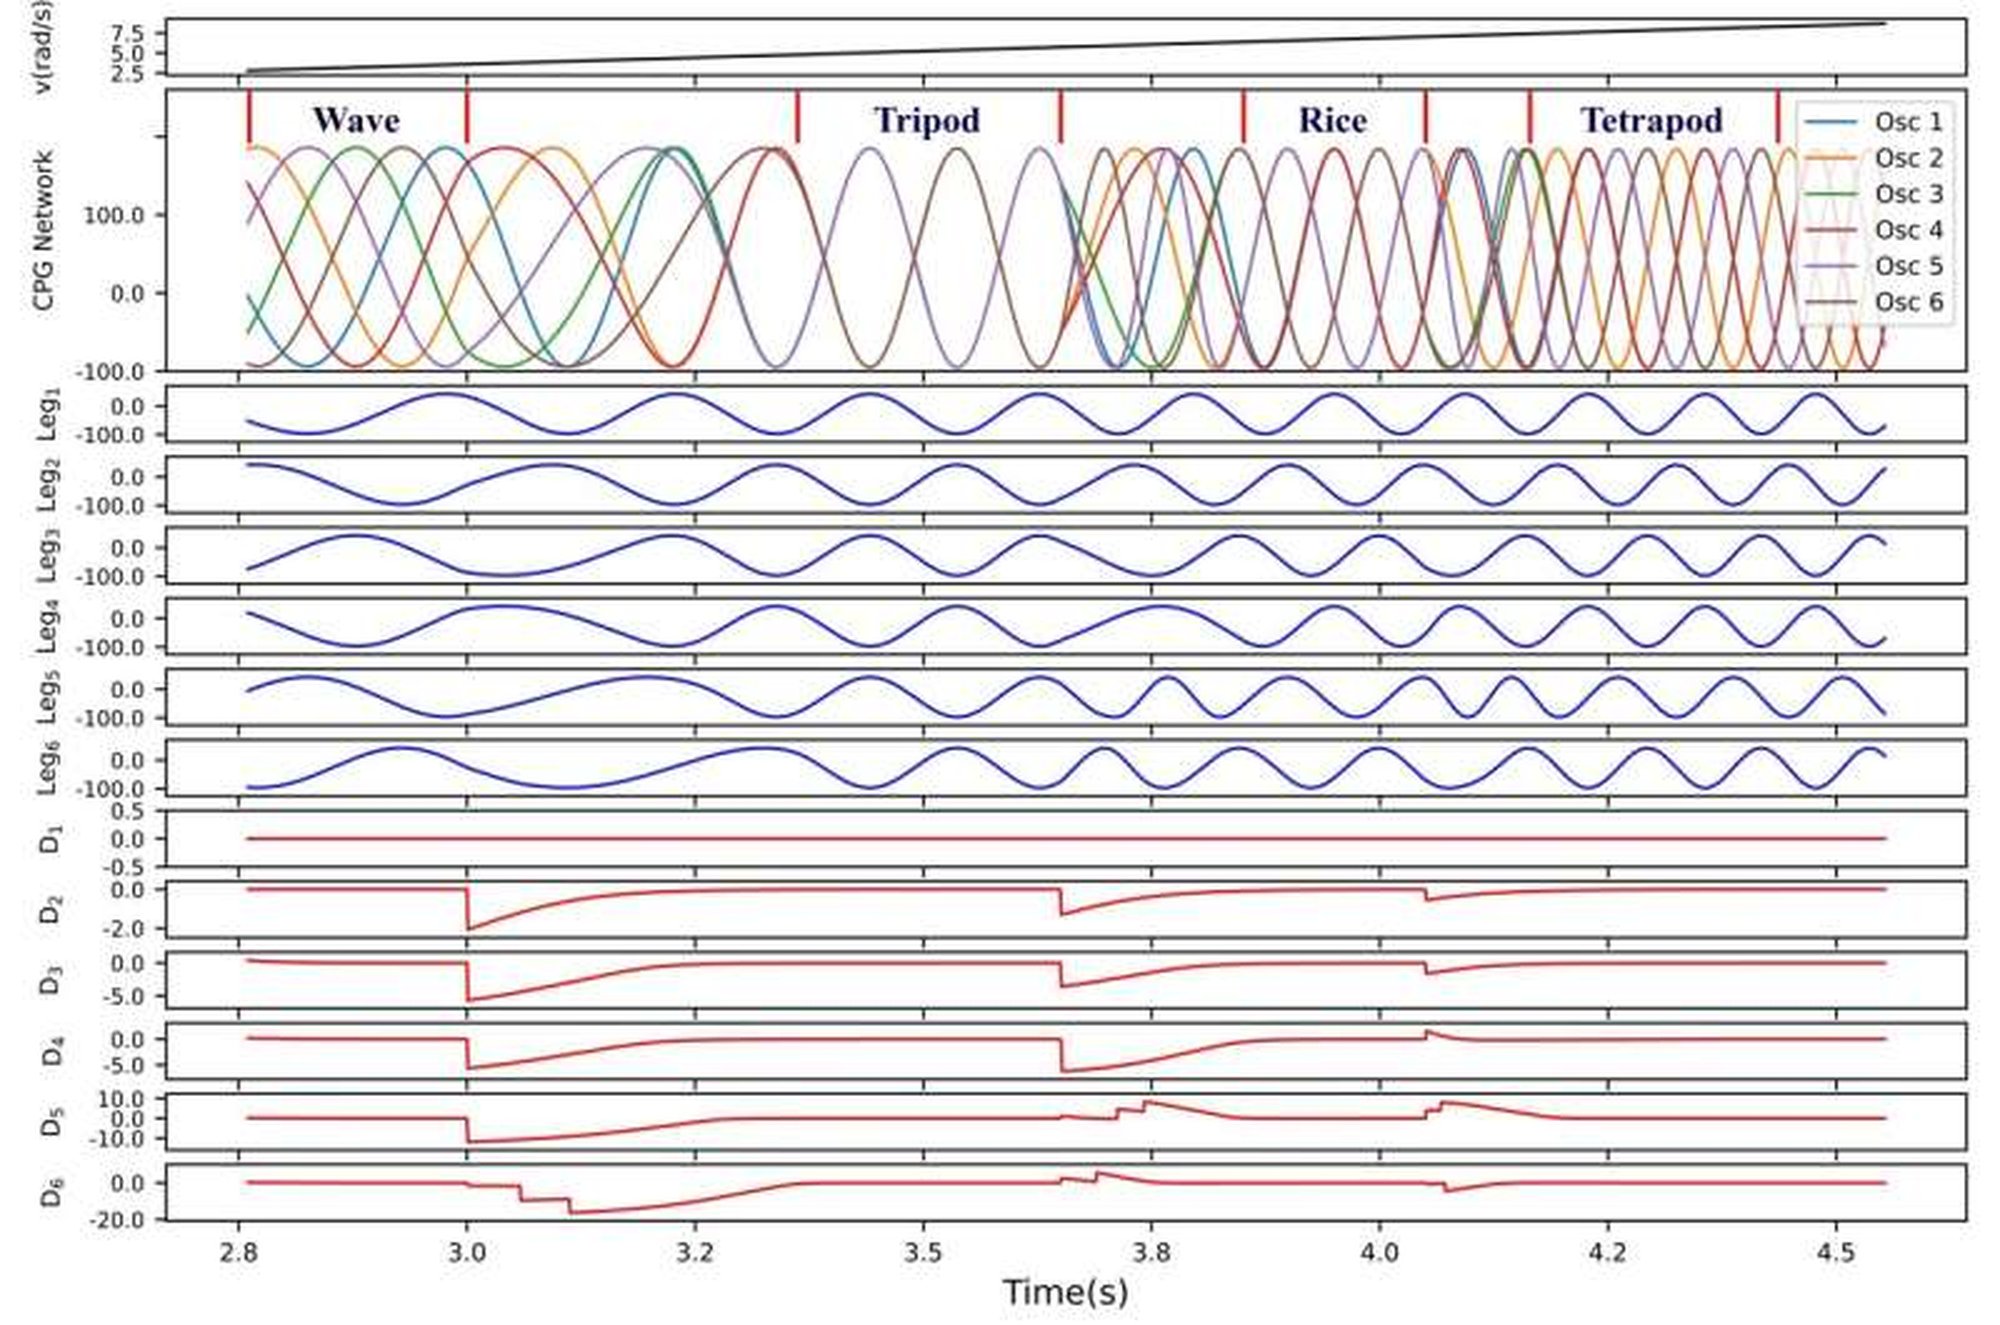
Kontrol yöntemimiz, altı bacaklı robotun her bir bacağının farklı bir ritmik sinyal tarafından yönetildiği CPG ilkelerinden yararlanıyor. Farklı yürüyüşlerin özü bu sinyaller arasındaki faz farklılıklarında yatıyor. Çalışmamızın bu alana temel katkısı, osilatörler arasında sorunsuz yürüyüş geçişleri sağlayan yeni etkileşim tasarımıdır.
Helal ve meslektaşları ayrıca, altı ayaklı bir robota entegre edilmiş osilatörlerin çıkışlarını ayakları için yörüngelere çeviren ve bu yörüngelerin geçişler sırasında etkili kalmasını sağlayan bir hesaplama aracı olan bir çalışma alanı yörünge üreteci geliştirdi. İlk testlerde, önerdikleri kontrol mimarisinin hem simüle edilmiş hem de gerçek bir altı bacaklı robotta yürüyüşte istikrarlı, verimli ve hızlı değişiklikler sağladığı görüldü. Helal şöyle açıklıyor:
Araştırmamızın en çarpıcı sonuçları, geçiş yumuşaklığı ve hızın uyumlu bir şekilde harmanlanmasıdır. Esasen, çalışmamızı önceki diğer çabalardan ayıran şey akışkanlık ve çabukluğun birleşimidir. Ayrıca robotun ayak yörüngesinin bu geçişler boyunca etkili kalmasını sağlayan bir haritalama işlevini de doğruladık.
Bu araştırma ekibi tarafından ortaya konan yeni mimari, yakında başka deneylerde test edilebilir ve çevikliklerini korurken çevresel değişikliklere hızla adapte olmalarını sağlamak için diğer bacaklı robotlara uygulanabilir.
Helal ve meslektaşları bir sonraki çalışmalarında, olası arızaların üstesinden gelmek ve robotların özellikle zorlu arazilerdeki performansını daha da artırmak için yöntemlerini daha da geliştirmeyi planlıyor. Helal, son olarak şunları söylüyor:
İleriye baktığımızda, robotumuzun çevresel uyum yeteneğini daha da geliştirmek için makine öğrenimini daha derinlemesine incelemeyi planlıyoruz. Arıza telafisini keşfetme ve ağrı algılamayı geri bildirim mekanizmaları olarak entegre etme konusunda özellikle heyecanlıyız. Bu gelişmeler sadece robotun çevresiyle etkileşimini iyileştirmekle kalmayacak, aynı zamanda daha otonom ve dirençli robotik sistemlerin önünü açacaktır.
Sorumluluk Reddi
- Kifah Helal
- [email protected]
Bu makale üzerine konuşmaya devam et
Topluluk sohbetine katıl, yorum bırak veya ayrıntılı bir soru sor.
- Muhteşem!1
- Tebrikler!1
- Merak Uyandırıcı!1
- Bilim Budur!0
- Mmm... Çok sapyoseksüel!0
- Güldürdü0
- İnanılmaz0
- Umut Verici!0
- Üzücü!0
- Grrr... *@$#0
- İğrenç!0
- Korkutucu!0
- K. Helal, et al. (2024). Workspace Trajectory Generation With Smooth Gait Transition Using Cpg-Based Locomotion Control For Hexapod Robot. Elsevier. doi: 10.1016/j.heliyon.2024.e31847. | Arşiv Bağlantısı
Evrim Ağacı'na her ay sadece 1 kahve ısmarlayarak destek olmak ister misin?
Şu iki siteden biriyle hemen destek olabilirsin:
kreosus.com/evrimagaci | patreon.com/evrimagaci
Çıktı Bilgisi: Bu sayfa, Evrim Ağacı yazdırma aracıyla 27.10.2026 15:33:19 tarihinde oluşturuldu. Evrim Ağacı'ndaki içerikleri birden fazla editör sürekli gözden geçiriyor, güncelliyor ve geliştiriyor. Bu çıktıdan sonraki güncellemeleri görmek ve içeriğin en güncel hâlini okumak için şu adrese git: evrimagaci.org/s/17956
İçerik Kullanım İzinleri: Evrim Ağacı'ndaki yazılı içerikler orijinallerine hiçbir şekilde dokunulmadığı sürece izin alınmaksızın paylaşılabilir, kopyalanabilir, yapıştırılabilir, çoğaltılabilir, basılabilir, dağıtılabilir, yayılabilir, alıntılanabilir. Ancak bu içeriklerin hiçbiri izin alınmaksızın değiştirilemez ve değiştirilmiş hâlleri Evrim Ağacı'na aitmiş gibi sunulamaz. Benzer şekilde, içeriklerin hiçbiri, söz konusu içeriğin açıkça belirtilmiş yazarlarından ve Evrim Ağacı'ndan başkasına aitmiş gibi sunulamaz.