İvme Nedir? Sabit İvmeli Hareket ve Grafikleri
Hızın Birim Zamandaki Değişimini Ölçen İvme, Galileo'nun Eğik Düzlem Deneylerinden Günümüzün Hareket Grafiklerine Kadar Cisimlerin Nasıl Hızlandığını, Yavaşladığını ve Yön Değiştirdiğini Açıklamaktadır.


- Özgün
- Fizik
Bu Makalede Neler Öğreneceksin?
Bu bölümü yapay zekâ hazırlar.- İvme, hızın büyüklüğünün veya yönünün zamanla değişmesidir; vektörel bir büyüklük olup SI birimi metre bölü saniye karedir (m/s²).
- Newton’un ikinci yasasına göre ivme, net kuvvetle doğru; kütleyle ters orantılıdır ve yönü net kuvvetle aynıdır.
- Sabit ivmeli hareket denklemleri konum ve hızı hesaplamayı sağlar; serbest düşmede hava direnci yok sayıldığında tüm cisimler aynı yerçekimi ivmesiyle düşer.
İvme (İng: "acceleration"), hareket halindeki bir cismin hızının zaman içinde hangi oranda değiştiğini belirten vektörel bir fiziksel büyüklüktür.[3] Uluslararası Birimler Sistemi'ndeki (SI) birimi metre bölü saniye karedir (m/s²).[10] Bu birim, cismin hızının her bir saniyede kaç metre bölü saniye (m/s) arttığını veya azaldığını doğrudan ifade etmektedir.[3] Fizikte hız, hem büyüklüğü hem de yönü olan bir niceliktir. Bu nedenle bir cismin süratinin değişmesi, hareket yönünün değişmesi veya her ikisinin birden değişmesi ivme yaratmaktadır.[3]
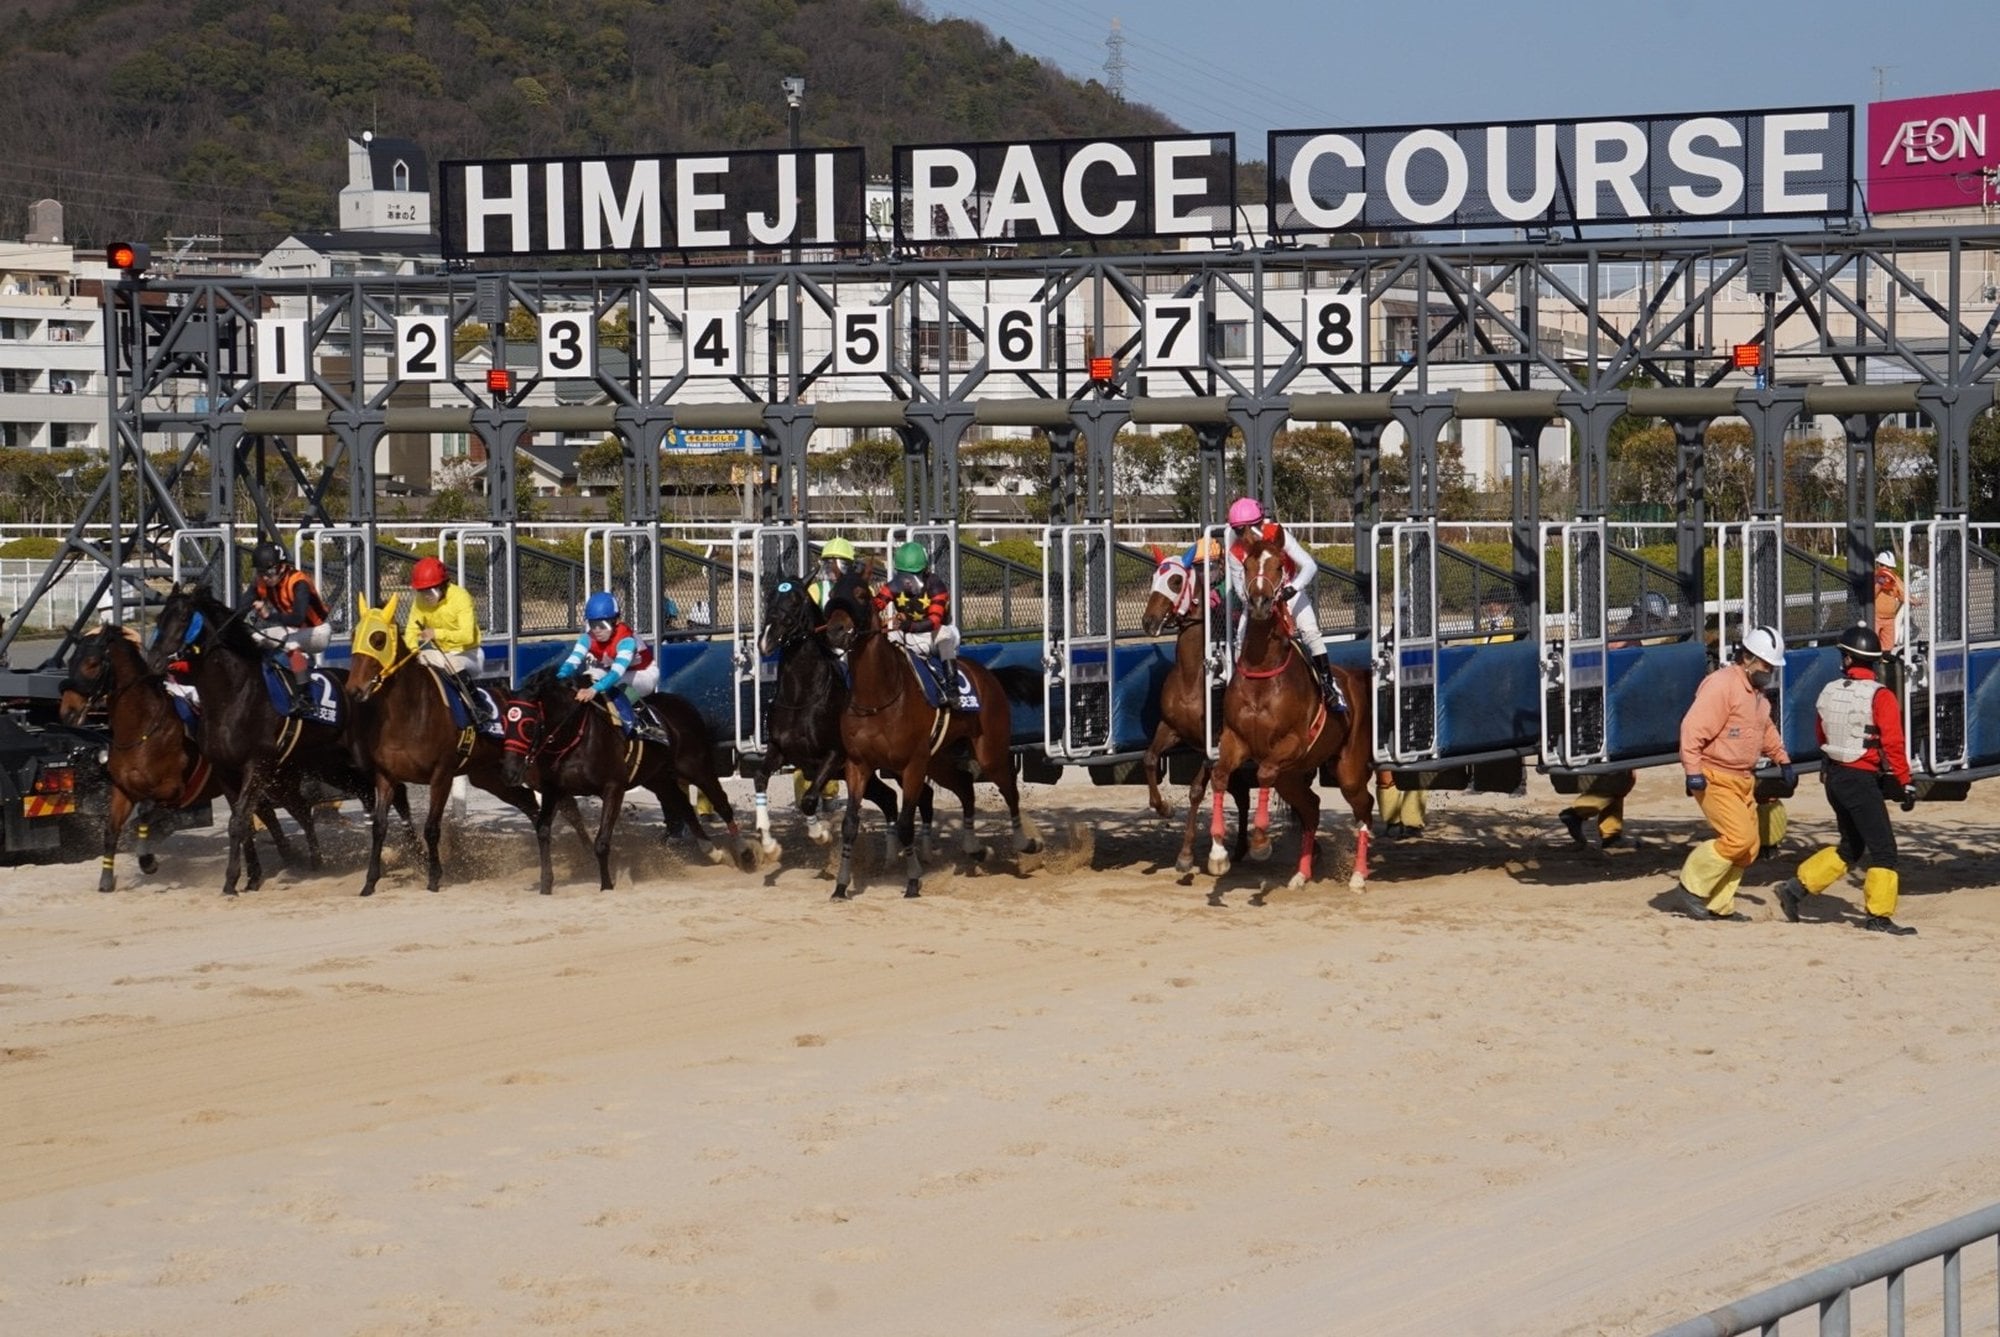
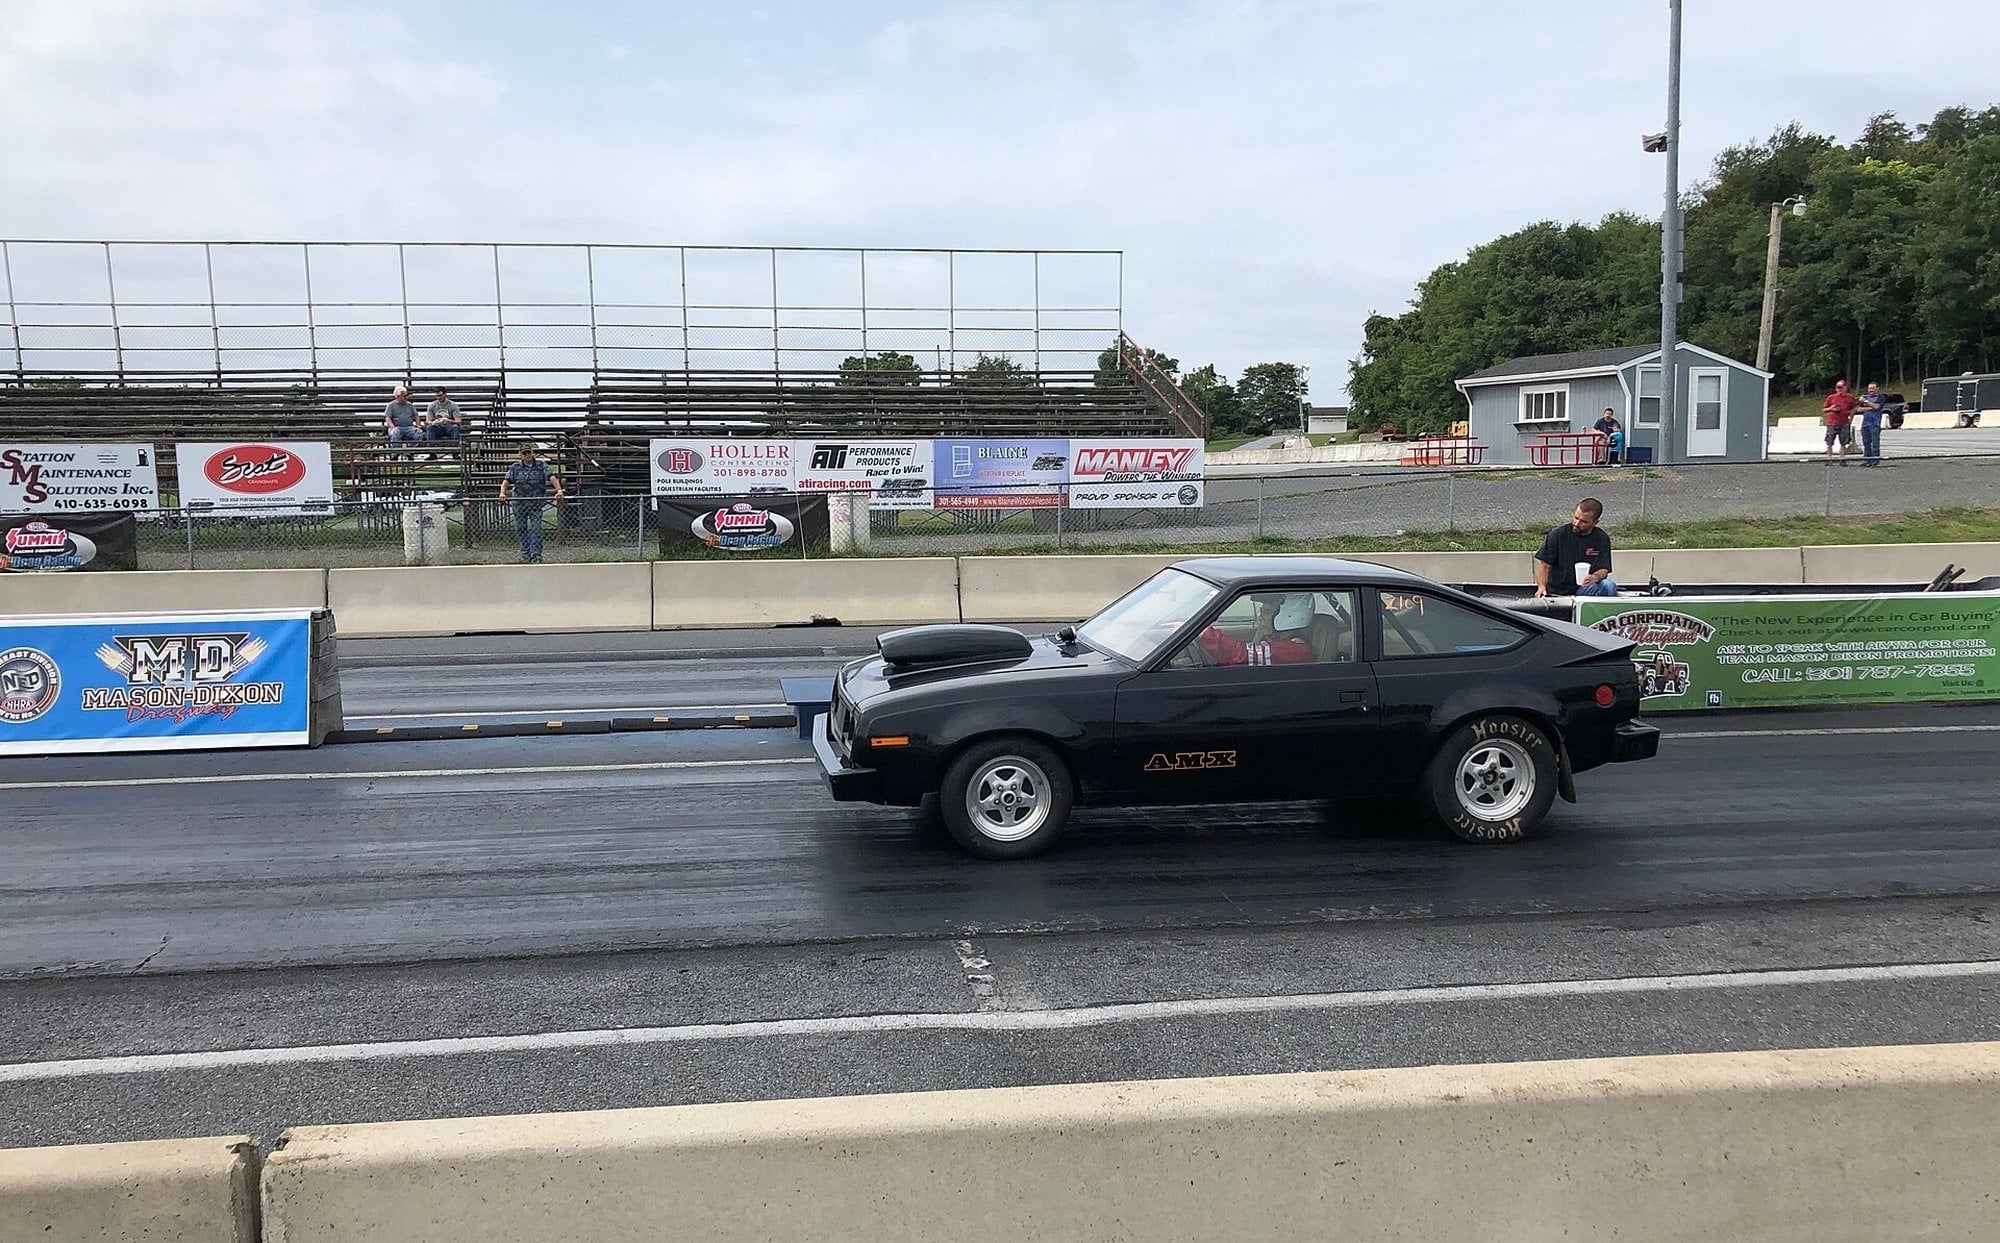
Doğadaki ve teknolojideki pek çok hareket, hızın saniyeler içindeki bu değişimiyle şekillenmektedir.[3], [4] Örneğin başlangıç kapısından durgun halde fırlayan bir yarış atı, 1,80 s içinde batıya doğru 15,0 m/s hıza ulaşmaktadır, dolayısıyla bu sırada ortalama ivmesinin büyüklüğü 8,33 m/s² olmaktadır.[3] Bir drag yarış otomobilinin ivmesi ise çok daha yüksektir ve durgunluktan harekete geçen böyle bir otomobil, 26,0 m/s² ortalama ivmeyle 5,56 s boyunca hızlanarak 402 m yol almaktadır.[4] Günlük dilde hız ile sürat birbirinin yerine kullanılabilse de fizikte bu iki terim aynı anlama gelmemektedir.[2] Negatif işaretli ivme de her zaman yavaşlama demek değildir.[3] Bu yazımızda önce konum ve hız değişimini ele alacağız, ardından sabit ivmeli hareketin matematiksel modellerini, hareket grafiklerinin eğim ve alan ilişkilerini ve serbest düşme hareketini inceleyeceğiz.
İvme Nedir? Konum, Hız Değişimi ve İvmenin Tanımı
Bir cismin nerede bulunduğunu ve nasıl hareket ettiğini tanımlamak için önce bir referans sistemi (İng: "frame of reference") belirlenmektedir.[1] Referans sistemi, bir cismin konumunun (İng: "position") ve hareketinin kendisine göre betimlendiği bir eksenler takımıdır. Bu takım keyfi olarak seçilmektedir.[1] Yatay doğrultudaki doğrusal bir hareketi incelerken referans sistemi olarak tek bir x ekseni kullanacağız. Cismin bu eksen üzerindeki bir x₀ ilk konumundan harekete başlayıp xₛ son konumuna ulaştığını düşünelim.[1]
Bir cismin konumundaki bu net değişime yer değiştirme (İng: "displacement") adı verilmektedir.[1] Yer değiştirme, son konumdan ilk konumun çıkarılmasıyla hesaplanmaktadır. Matematiksel gösterimi ise Δx = xₛ − x₀ denklemidir.[1] Yer değiştirme belirli bir yön belirttiği için vektörel bir büyüklüktür.[1] Dolayısıyla yer değiştirmenin işareti pozitif de olabilir, negatif de, çünkü bu işaret referans sisteminde hangi yönün pozitif seçildiğine bağlıdır.[1]
Ancak yer değiştirme, kat edilen toplam mesafe değildir.[1] İki konum arasında izlenen yolun toplam uzunluğu alınan yol (İng: "distance traveled") olarak tanımlanmaktadır.[1] Alınan yol, yön belirtmeyen bir büyüklüktür. Bu nedenle toplam yer değiştirmenin büyüklüğü alınan yol ile karıştırılmamalıdır.[1] Aradaki fark cisim yön değiştirdiğinde belirginleşmektedir, çünkü böyle bir harekette alınan yol büyümeye devam ederken, son konum ile ilk konum arasındaki farkı ölçen yer değiştirme küçülebilmektedir.[1], [2]
Konumdaki değişimin ne kadar sürede gerçekleştiği hesaba katıldığında ortalama hız (İng: "average velocity") kavramına ulaşılmaktadır.[1] Ortalama hız, iki nokta arasındaki toplam yer değiştirmenin bu hareket için geçen süreye oranıdır ve cebirsel olarak v̄ = Δx/Δt = (x₂ − x₁)/(t₂ − t₁) bağıntısıyla ifade edilmektedir.[1] Bu bağıntıda t₁ başlangıç anını, t₂ bitiş anını, x₁ ve x₂ ise bu anlardaki konumları göstermektedir.[1] Ortalama hız da vektöreldir, çünkü yer değiştirmenin geçen zamana bölünmesiyle elde edilmektedir.[1]
Günlük konuşmada hız ve sürat (İng: "speed") sözcükleri çoğu zaman birbirinin yerine kullanılmaktadır, oysa fizikte bu iki terim tamamen farklı kavramları karşılamaktadır.[2] En temel fark, süratin hiçbir yön içermemesi ve skaler bir büyüklük olmasıdır.[2] Hareketin herhangi bir t anındaki hızı anlık hız (İng: "instantaneous velocity") olarak adlandırılmakta, bu anlık hızın yönsüz büyüklüğü ise anlık sürati (İng: "instantaneous speed") vermektedir.[2] Başka bir deyişle anlık sürat, anlık hızın mutlak değeridir ve sürat = |v(t)| biçiminde yazılmaktadır.[2]
Hız ile sürat arasındaki bu ayrım, zıt yönlerde hareket eden parçacıklarda görülmektedir.[2] Örneğin aynı x ekseni boyunca biri +7,0 m/s, diğeri −7,0 m/s hızla ilerleyen iki parçacık düşünelim. Bu parçacıklar zıt yönlere gittikleri için farklı hızlara sahiptir.[2] Oysa ikisinin de sürati aynıdır ve 7,0 m/s'dir.[2] Benzer şekilde başladığı noktada sona eren bir gidiş-dönüş yolculuğunu ele alalım. Bu yolculukta toplam yer değiştirme sıfırdır, dolayısıyla ortalama hız da sıfır çıkmaktadır.[2] Fakat yolculuk boyunca alınan yol sıfırdan büyüktür, bu yüzden ortalama sürat sıfır olmamaktadır.[2]
Cisimlerin hızı hareket boyunca her zaman sabit kalmamaktadır, yani hız zamanla büyüklük veya yön bakımından değişebilmektedir.[3] Hızın hangi oranda değiştiğini tanımlayan büyüklük ortalama ivmedir (İng: "average acceleration").[3] Ortalama ivme, hızdaki değişimin bu değişimin gerçekleştiği zaman aralığına bölünmesiyle bulunmakta, formülü ise ā = Δv/Δt = (vₛ − v₀)/(tₛ − t₀) biçimindedir.[3] Bu denklemde vₛ son hızı, v₀ ilk hızı, tₛ − t₀ ise geçen süreyi göstermektedir.[3] Tanımda ilk hızı çıkarmak şarttır. Başlangıç hızı sıfır olmadığında sadece son hızı zamana bölmek hız değişimini vermemektedir, dolayısıyla bu tanımı karşılamamaktadır.[3]
İvmenin SI birimi olan m/s², kendi başına bir temel birim değildir.[10] Bu birim, temel birimler kullanılarak cebirsel olarak ifade edilen türetilmiş birimler (İng: "derived units") sınıfında yer almaktadır.[10] İvme vektörel bir niceliktir. Yönü her zaman hız değişimi vektörü (Δv) ile aynıdır.[3] Bu nedenle ivmeden söz etmek için cismin hızlanması şart değildir, çünkü sürati aynı kalsa bile yönü değişen bir cisim de ivmelenmektedir.[3]
İvmenin vektörel hesabı ve işaret seçimi, başlangıç kapısından çıkan bir yarış atında somut olarak görülmektedir.[3] Durgunluktan (v₀ = 0) harekete geçen at, 1,80 s içinde batı yönünde 15,0 m/s hıza ulaşmaktadır.[3] Koordinat sisteminde doğuyu pozitif, batıyı negatif seçtiğimizde atın son hızı vₛ = −15,0 m/s olmakta, değerler ortalama ivme bağıntısına konulduğunda ā = Δv/Δt = (−15,0 m/s)/(1,80 s) = −8,33 m/s² sonucu elde edilmektedir.[3] Sonuçtaki negatif işaret, ivme vektörünün batıyı gösterdiğini anlatmaktadır.[3] Peki zaman aralığı Δt sıfıra yaklaştırılırsa (Δt → 0) ne olur? Bu durumda ortalama ivme, belirli bir andaki ivmeyi veren anlık ivmeye (İng: "instantaneous acceleration") dönüşmektedir ve anlık ivme a(t) = dv/dt türeviyle ifade edilmektedir.[3]
İvme Nasıl Oluşur? Kuvvet, Kütle ve Sabit İvmeli Hareketin Tanımı
Bir cismin hızında değişim meydana gelmesi, yani cismin ivme kazanması, dışarıdan etki eden fiziksel kuvvetlerin bir sonucudur.[8] Bu nedensel bağı Isaac Newton'un ikinci hareket yasası kurmaktadır. Yasa, bir sistem üzerine etkiyen net dış kuvvet (İng: "net external force"), kütle (İng: "mass") ve ivme arasındaki ilişkiyi F⃗ₙₑₜ = ΣF⃗ = ma⃗ denklemiyle ifade etmektedir.[8] Bu vektörel bağıntıda F⃗ₙₑₜ sistem üzerindeki tüm dış kuvvetlerin vektörel toplamını (ΣF⃗), m cismin kütlesini ve a⃗ ise oluşan ivmeyi göstermektedir.[8] Yasaya göre ivmenin yönü, her koşulda sisteme etki eden net dış kuvvetin yönüyle aynıdır.[8]
Newton'un ikinci yasası uyarınca ivmenin büyüklüğü iki temel etkene bağlıdır.[8] İlk olarak, aynı kütleye daha büyük bir net dış kuvvet uygulanması daha büyük bir ivme üretmektedir.[8] Başka bir deyişle ivme, net dış kuvvetle doğru orantılıdır.[8] İkinci olarak, cismin kütlesi yani eylemsizliği (İng: "inertia") büyüdükçe aynı net dış kuvvetin ürettiği ivme küçülmektedir.[8] Dolayısıyla ivme, cismin kütlesiyle ters orantılıdır.[8]
Kuvvet, kütle ve ivme arasındaki bu nicel ilişki, yatay bir zeminde itilen bir çim biçme makinesi örneğinde hesaplanabilmektedir.[8] Kütlesi 24 kg olan makineye yatay doğrultuda 51 N büyüklüğünde bir net dış kuvvet etki etsin. İvmenin büyüklüğü, net kuvvetin kütleye bölünmesiyle bulunmaktadır.[8] Böylece a = Fₙₑₜ/m = (51 N)/(24 kg) = 2,1 m/s² değerine ulaşılmaktadır.[8] Bu ivmenin yönü de yere paralel olan net dış kuvvetle aynıdır.[8]
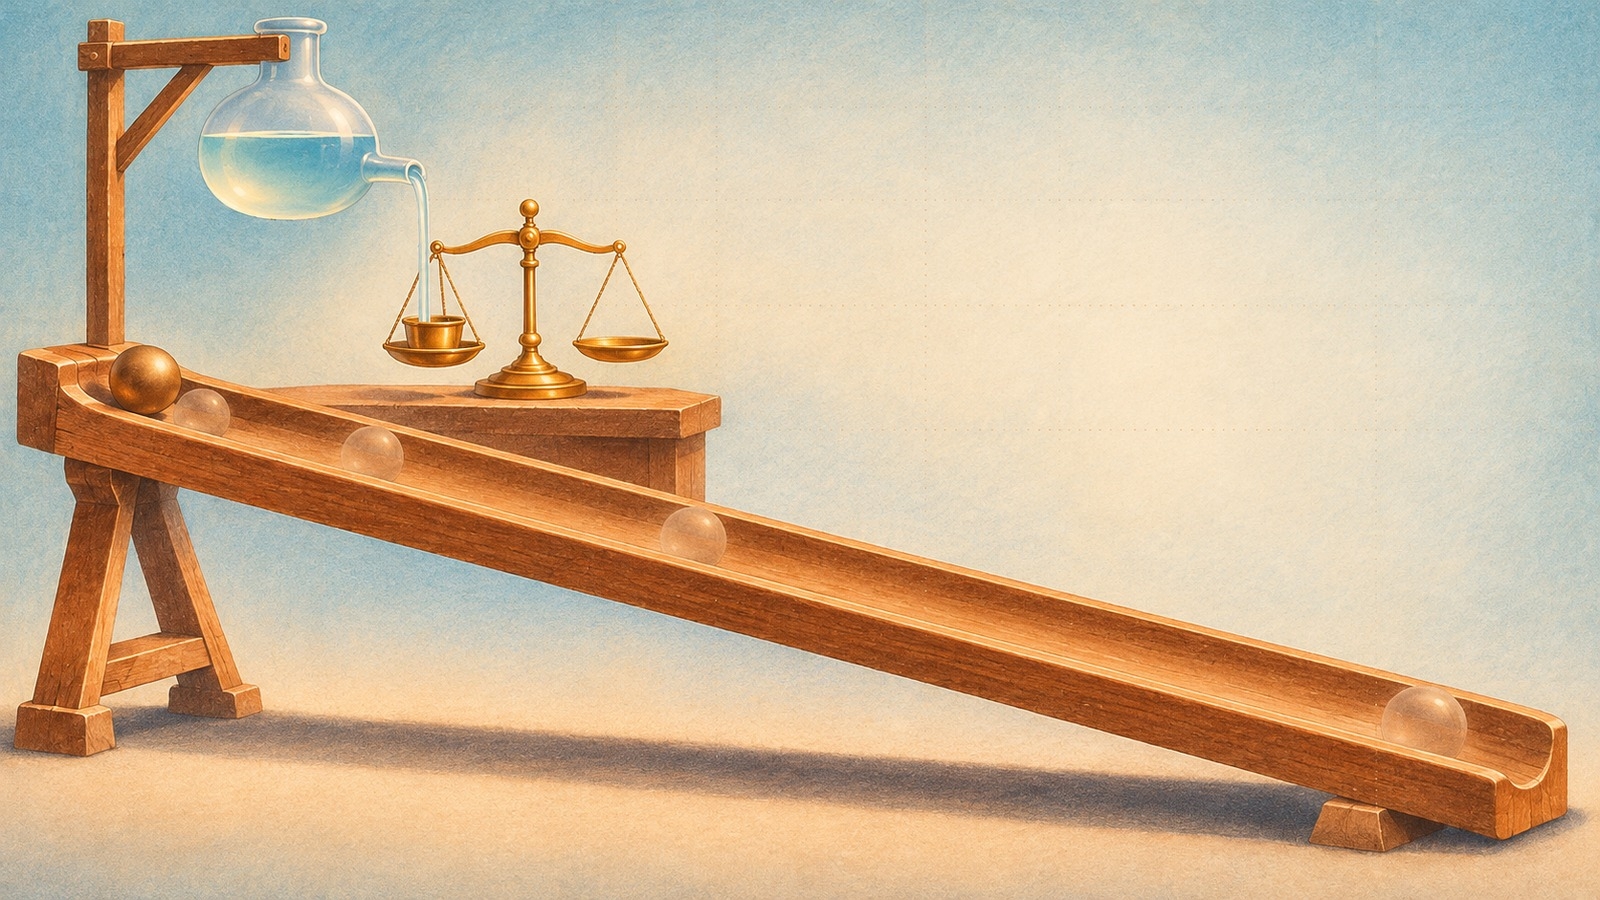
İvmenin kuvvetle olan dinamik bağlantısı kurulmadan önce, sabit ivmeli hareketin zaman ve mesafeyle olan matematiksel ilişkilerini Galileo Galilei tanımlamıştır.[11] Galileo, doğal olarak ivmelenen hareketi, 1638 tarihli bir baskısı bulunan ve 1914 yılında İngilizceye çevrilen Dialogues Concerning Two New Sciences adlı eserinin Üçüncü Gün bölümünde incelemiştir.[11] Eserde durgunluktan başlayan düzgün ivmelenen hareket (İng: "uniformly accelerated motion") tanımlanmıştır. Bu tanıma göre cisim eşit zaman aralıklarında eşit sürat artışları kazanmaktadır.[11]
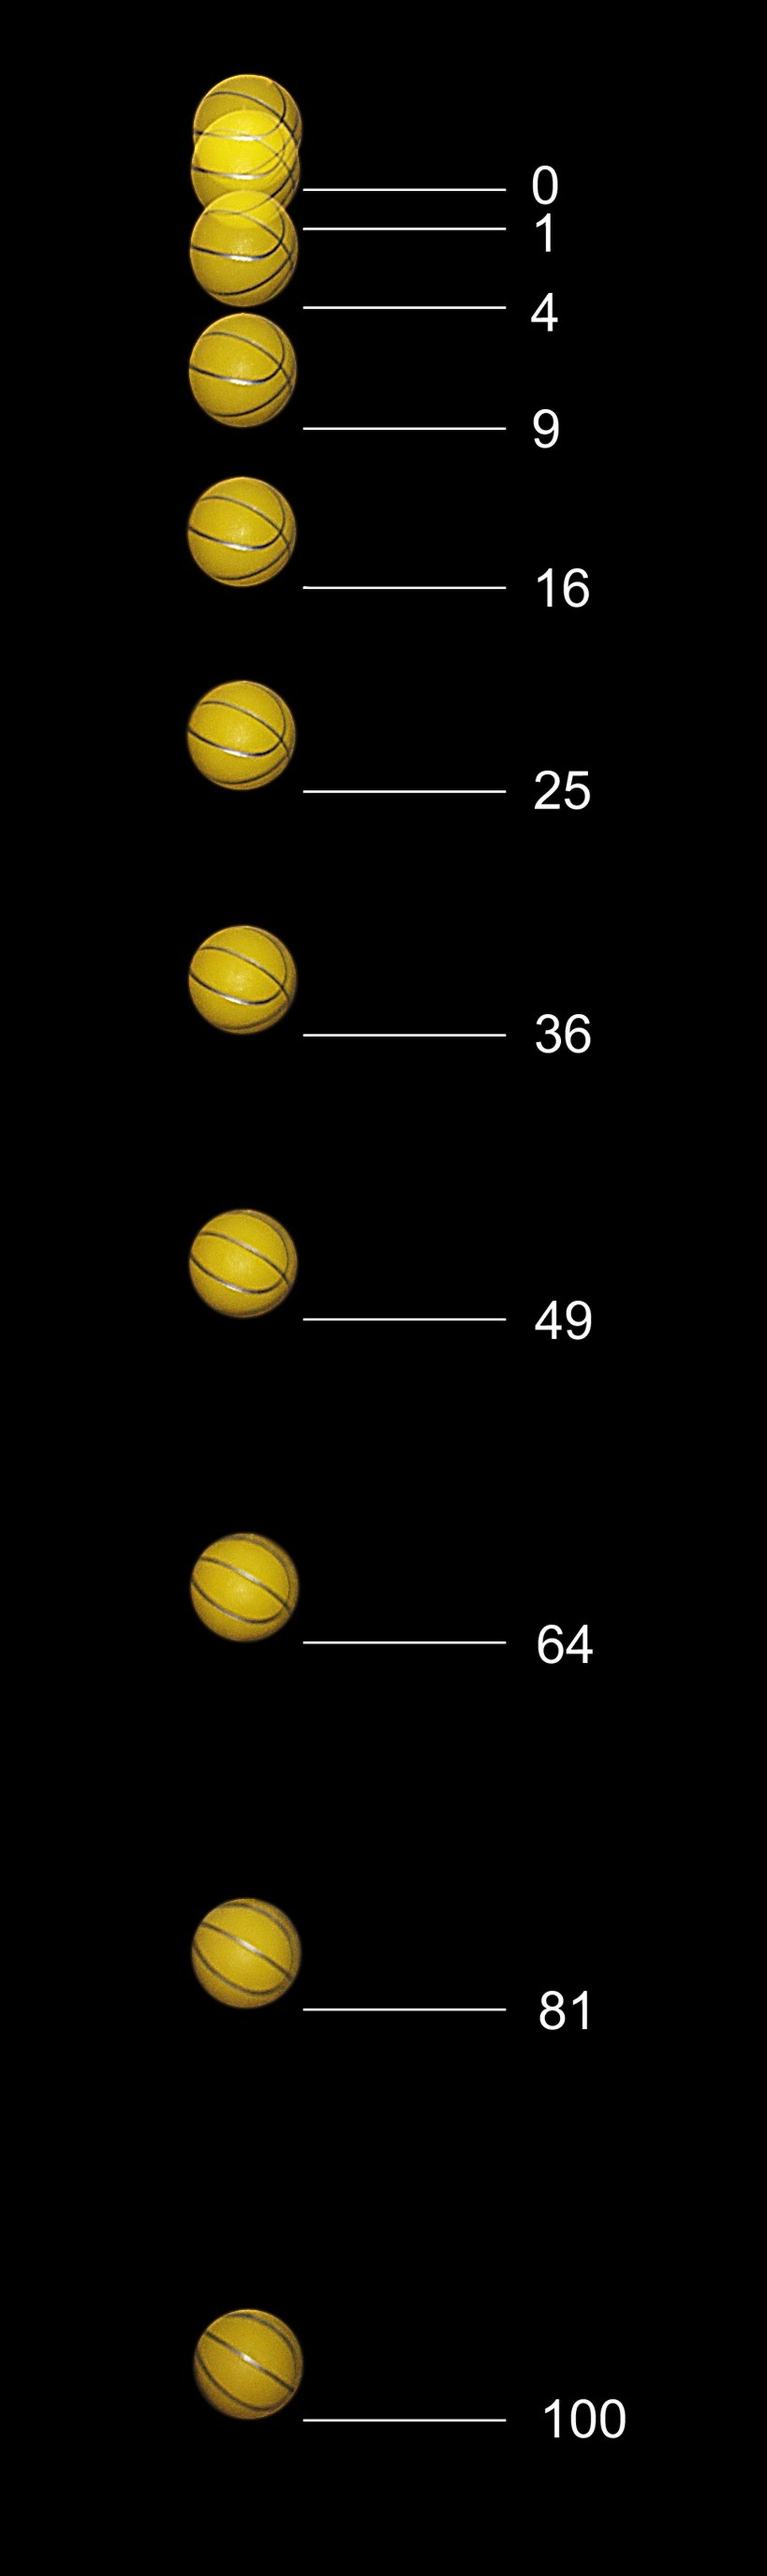
Galileo'nun aynı eserdeki ikinci teoremine göre durgunluktan başlayarak düzgün ivmeli hareketle düşen bir cismin aldığı yollar, bu yolları geçmek için harcanan zaman aralıklarının kareleriyle orantılıdır.[11] Teoremin birinci sonucu daha somuttur. Durgunluktan harekete geçip zamanla orantılı hız kazanan bir cisim, eşit zaman aralıklarında 1, 3, 5 gibi birle başlayan ardışık tek sayılar oranında mesafeler kat etmektedir.[11]
Galileo bu kuramsal oranları sınamak için eğik bir kanal boyunca yuvarlanan bilyelerle deneyler yapmıştır.[11] Bilye önce kanalın tüm uzunluğu boyunca yuvarlanmıştır. Ardından kanalın sadece dörtte biri boyunca yuvarlanmış ve iki iniş süresi karşılaştırılmıştır.[11] Sonuç çarpıcıdır. Dörtte birlik mesafedeki iniş süresi, tam kanal boyunca süren inişin tam olarak yarısı çıkmıştır.[11] Peki dönemin koşullarında bu kısa süreler nasıl ölçülmüştür? Her iniş sırasında akan su toplanmış ve çok hassas bir terazide tartılmış, böylece toplanan su ağırlıklarının farkları ve oranları, geçen zamanların farklarını ve oranlarını vermiştir.[11]
Galileo'nun deneylerle tanımladığı bu düzgün değişim, modern kinematikte sabit ivmeli hareket olarak adlandırılmaktadır.[4] Burada iki tanım örtüşmektedir. Ortalama ivme ile zaman aralığı sıfıra yaklaşırken tanımlanan anlık ivme aynı değeri vermektedir.[3], [4] Bu sayede hareketin bütün anlarındaki ivme tek bir a sembolüyle gösterilebilmektedir.[4]
Elbette gerçek dünyadaki her hareket baştan sona tek bir sabit ivmeyle ilerlememektedir.[3] Gerçek hareketlerde belirli bir aralık için hesaplanan ortalama ivme, örneğin yarış atının −8,33 m/s² değeri, herhangi bir andaki anlık ivmeden farklı olabilir.[3] Bir drag yarışçısının ivmesi de kalkıştan hemen sonra çok büyüktür. Ancak araç sabit hıza yaklaştıkça bu ivme giderek azalmaktadır.[3] Buna rağmen bu tür hareketler de başarıyla modellenebilmektedir, çünkü önce süratlenip sonra fren yapan bir otomobil gibi ivmesi büyük değişimler gösteren hareketler, her biri kendi sabit ivmesine sahip ayrı parçalara bölünmektedir.[4]
İvme Formülü ve Sabit İvmeli Hareketin Matematiksel Modelleri
Sabit ivmeli harekette ortalama ve anlık ivmenin aynı a değerini alması, cisimlerin hızını ve konumunu cebirsel denklemlerle hesaplamayı mümkün kılmaktadır.[4] Bu denklemleri kurarken başlangıç zamanı t₀ = 0 seçilirse gösterim önemli ölçüde sadeleşmektedir, çünkü bu seçimle geçen süre Δt doğrudan t olmaktadır.[4] Sıfır alt indisi ise başlangıç değerlerini göstermektedir.[4] Böylece x₀ ile ilk konum, v₀ ile de ilk hız gösterilmekte, yer değiştirme Δx = x − x₀ biçimini almakta, hız değişimi ise Δv = v − v₀ olarak yazılmaktadır.[4]
Bu başlangıç gösterimi ivme tanımına uygulandığında, sabit ivmeli harekette zamana bağlı hız modeli olan v = v₀ + at denklemi elde edilmektedir.[4] Bu bağıntıda v cismin t anındaki son hızını, v₀ başlangıç hızını, a sabit ivmeyi ve t geçen süreyi belirtmektedir.[4] Denklemdeki at terimi, hız değişiminin kendisidir. Bu terim, hızdaki değişimin hem ivmenin ne kadar büyük olduğuna hem de bu ivmenin ne kadar süre devam ettiğine bağlı olduğunu göstermektedir.[4] Yani ivme sabit kaldığı sürece hız, geçen zamanla doğrusal olarak değişmektedir.[4]
Zamana bağlı hız modelinin nasıl çalıştığı, piste inen bir uçakta görülmektedir.[4] Piste v₀ = 70,0 m/s ilk hızla inen bir uçak, t = 40,0 s boyunca hareket yönüne zıt doğrultuda 1,50 m/s² büyüklüğünde sabit bir ivmeye maruz kalmaktadır.[4] Uçağın ilerleme yönü pozitif seçilirse, harekete zıt yönlü ivme negatif işaret almakta ve a = −1,50 m/s² olmaktadır.[4] Değerler v = v₀ + at bağıntısına yerleştirildiğinde son hız v = 70,0 m/s + (−1,50 m/s²)(40,0 s) = 10,0 m/s olarak bulunmaktadır.[4] Son hız başlangıç hızından çok daha küçük olduğundan uçak yavaşlamıştır. Değerin hala pozitif çıkması ise uçağın henüz yön değiştirmediğini göstermektedir.[4]
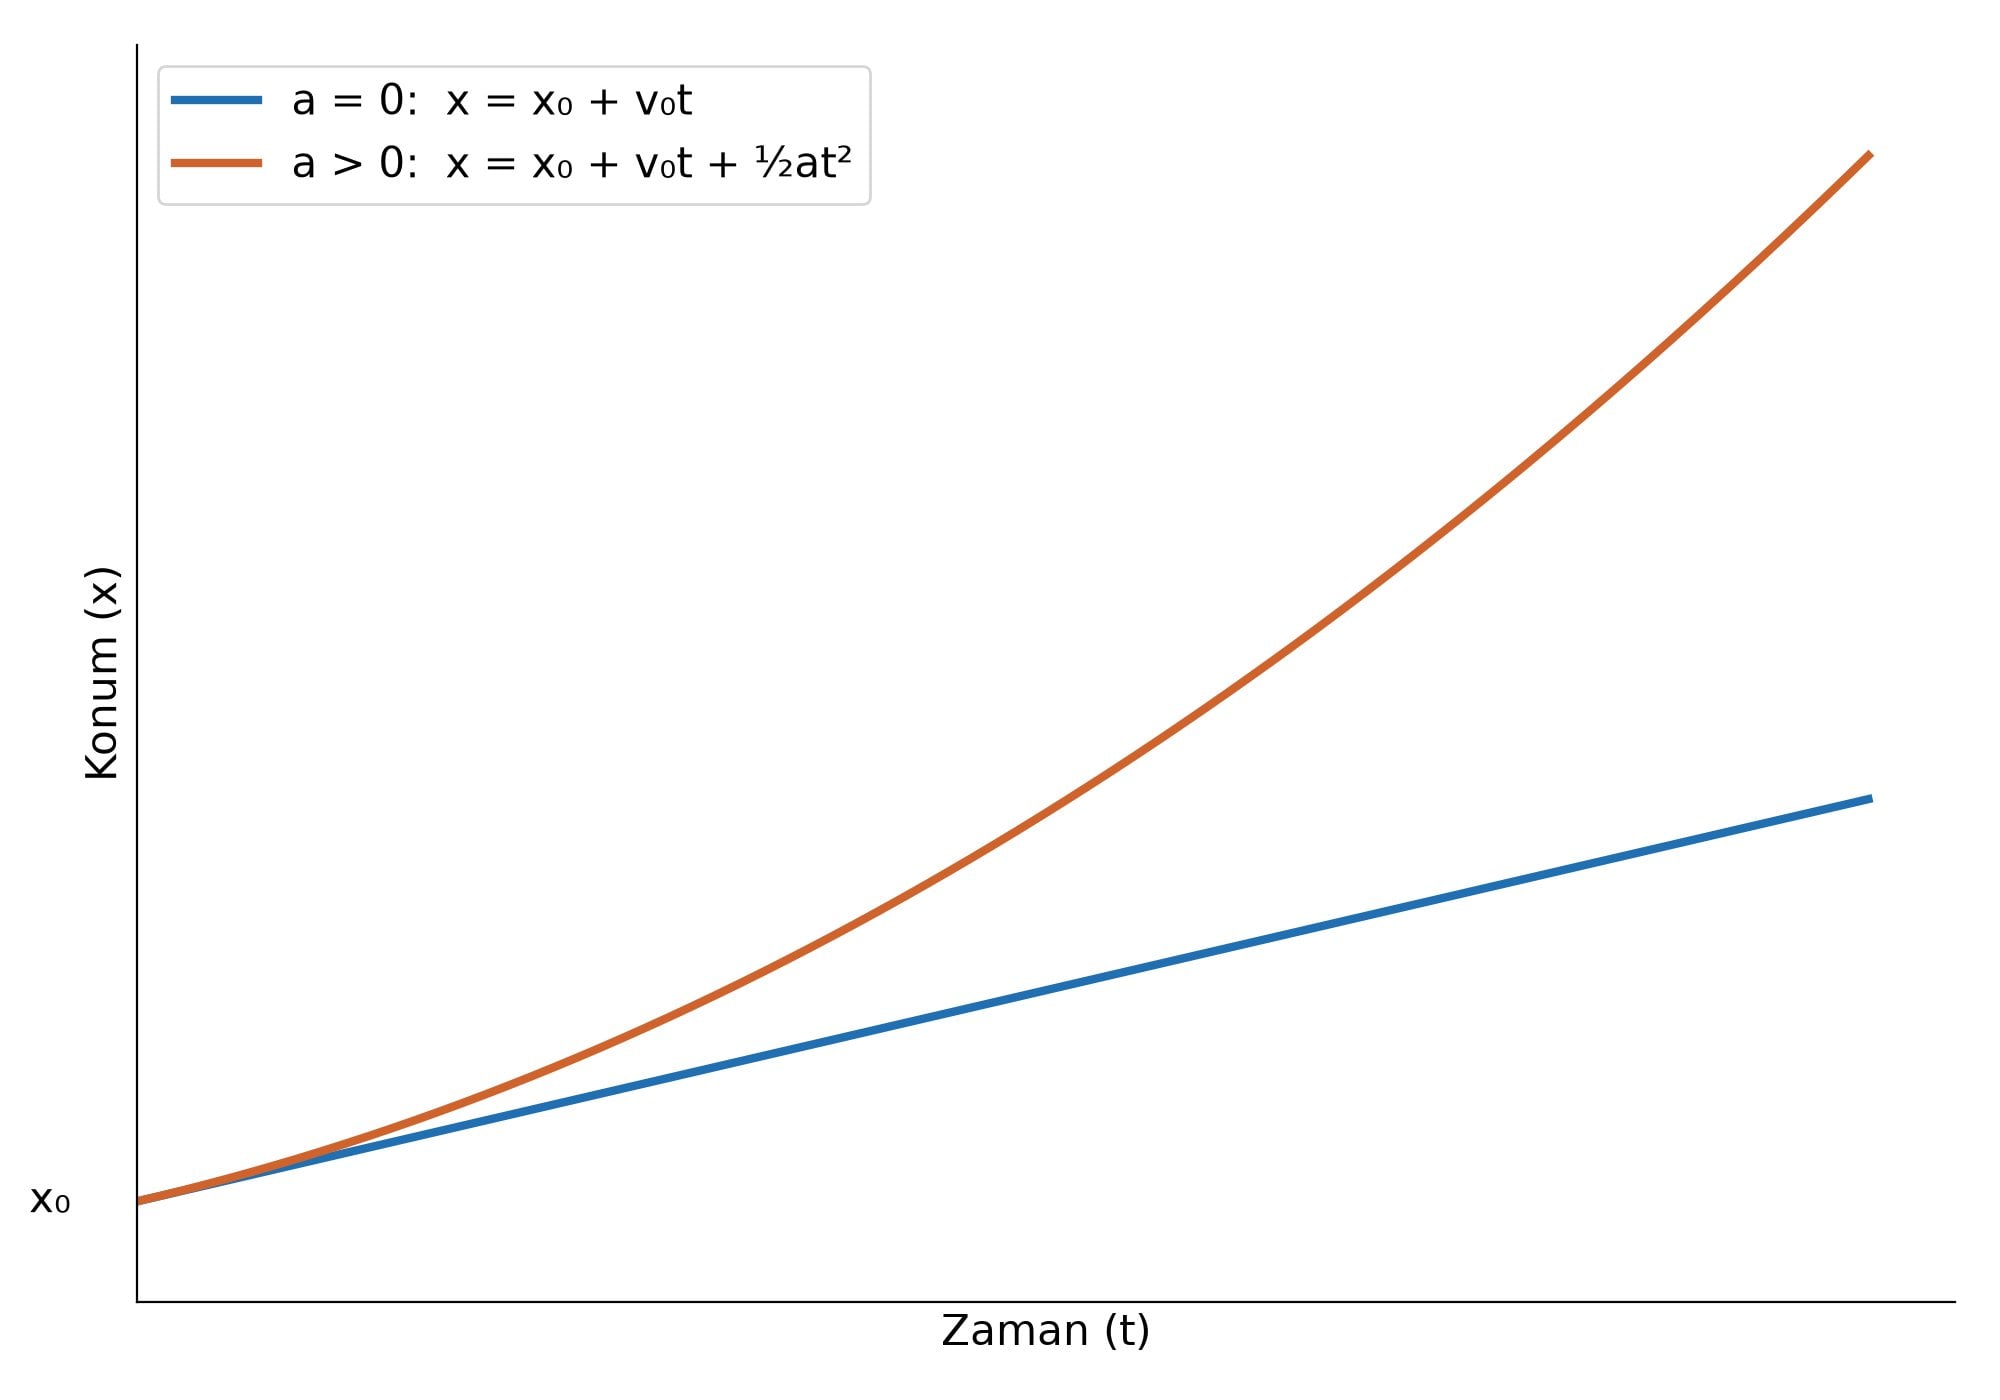
Hatırlarsanız +7,0 m/s ve −7,0 m/s hızlı parçacıklarla ve gidiş-dönüş yolculuğuyla ortalama hızı (v̄ = Δx/Δt) anlık hızdan ve skaler süratten (|v(t)|) ayırmıştık. Hızın zamanla doğrusal değişmesi, bu ortalama hızın hesabını da basitleştirmektedir, çünkü ivme sabit olduğunda ortalama hız, ilk hız ile son hızın aritmetik ortalamasına eşittir.[4] Bu eşitlik v̄ = (v₀ + v)/2 denklemiyle yazılmaktadır.[4] Aritmetik ortalama x − x₀ = v̄t bağıntısına yazılıp son hız yerine de v = v₀ + at konulduğunda, sabit ivmede zamana bağlı konum modeli olan x = x₀ + v₀t + ½at² elde edilmektedir.[4] İvmenin sıfırdan farklı olduğu (a ≠ 0) hareketlerde bu bağıntı zamanın karesini (t²) içermektedir. Konum-zaman grafiğinin parabol biçiminde olması da buradan gelmektedir.[4]
İkinci dereceden konum modelinin uygulanışı, durgunluktan harekete geçen bir drag yarış otomobilinde incelenebilmektedir.[4] Drag yarış otomobilleri ortalama 26,0 m/s² değerinde bir ivmeye ulaşabilmektedir.[4] Böyle bir otomobil durgunluktan başlayarak bu sabit ivmeyle 5,56 s boyunca hareket etsin. Başlangıç konumu x₀ = 0 ve başlangıç hızı v₀ = 0 seçildiğinde konum denklemi x = ½at² biçimine sadeleşmektedir.[4] Veriler denkleme konulduğunda otomobilin yer değiştirmesi x = ½(26,0 m/s²)(5,56 s)² = 402 m olarak hesaplanmaktadır.[4]
Bazen süre bilinmez ama hız, ivme ve yer değiştirme arasında doğrudan bir bağlantı kurmak gerekmektedir.[4] Bunun için hız denkleminden t = (v − v₀)/a ifadesi çekilmektedir. Bu ifade konum denkleminde yerine yazıldığında, zaman bilgisini hiç içermeyen v² = v₀² + 2a(x − x₀) bağıntısına ulaşılmaktadır.[4] Aynı drag otomobilinin 402 m sonundaki son hızı artık süre kullanılmadan bulunabilmektedir. İşlem v² = 0 + 2(26,0 m/s²)(402 m) biçimindedir ve eşitliğin karekökü alınırken ivmeyle aynı yöndeki hızı temsil eden pozitif kök seçilmekte, yuvarlanmış sonuç ise v = 145 m/s çıkmaktadır.[4]
Sabit ivmeli hareket için türetilen bu matematiksel modeller, ivmenin sıfır olduğu sabit hızlı hareketi de özel bir durum olarak kapsamaktadır.[4] Hareket boyunca ivme sıfırsa (a = 0), hız bağıntısındaki at terimi sıfırlanmakta, böylece son hız her an başlangıç hızına eşit kalmakta ve v = v₀ olmaktadır.[4] Aynı koşulda konum modelindeki ikinci dereceden ½at² terimi de ortadan kalkmaktadır, böylece denklem doğrudan x = x₀ + v₀t biçimine indirgenmektedir.[4]
Sabit İvmeli Hareket Grafikleri Nasıl Yorumlanır?
Fiziksel büyüklükler arasındaki ilişkiler, bu büyüklükler deneysel olarak ölçülüp birbirlerine karşı grafikleri çizilerek araştırılabilmektedir.[5] Grafiğin görsel biçimi, nicelikler arasında matematiksel ilişkiler önermeye imkan vermektedir, ardından önerilen ilişkilerin geçerliliğini belirlemek için ek deneyler yapılmaktadır.[5] İlk adım ise basittir. Bir hareket grafiğini doğru yorumlamak için önce düşey ve yatay eksenlerde hangi fiziksel büyüklüklerin bulunduğu saptanmalıdır.[5]
Konum-zaman ve hız-zaman grafiklerinin temel okunuşunu [hız ve ivme formülü yazımızda](/hiz-ve-ivme-formulu-konum-zaman-grafigi-ve-hiz-zaman-grafigi-nasil-okunur-12853) ayrıntılı olarak ele aldık. Burada ise bu grafikleri sabit ivmeli hareket üzerinden birlikte okuyacağız. Ortalama ve anlık ivmenin aynı a değerini alması ile t₀ = 0 seçimiyle basitleşen gösterim (t, x₀, v₀), konum, hız ve ivme grafiklerinin birbirine nasıl bağlandığını göstermektedir.[4], [5] Bu bağıntıları tek bir somut hareket üzerinde görmek için sabit ivmeli bir jet otomobilinin verilerini kullanacağız.[5] Jet otomobilinin başlangıç konumu x₀ = 200 m, başlangıç hızı v₀ = 15 m/s ve grafiklerin çizildiği zaman aralığı boyunca sabit ivmesi a = 5,0 m/s² değerindedir.[5]
Konum-Zaman Grafiği ve Teğet Eğimi
Konum-zaman grafiğinde konum (x) düşey eksende, zaman (t) ise yatay eksende gösterilmektedir.[5] Drag otomobilinin 402 m yer değiştirmesini veren ikinci dereceden konum modeli (x = x₀ + v₀t + ½at²) burada da işe yaramaktadır.[4] Konum zamanın karesiyle değiştiği için grafik düz değildir. Sabit ivmeli bir hareketin konum-zaman grafiği parabol biçiminde bir eğridir.[4]
Jet otomobilinin konum-zaman grafiği, düşey eksendeki 200 m noktasından başlayarak yukarı doğru bükülmektedir.[5] Araç sabit pozitif ivmeyle süratlendiği için eğri zaman ilerledikçe dikleşmektedir, yani eğrinin pozitif eğimi (İng: "slope") giderek artmaktadır.[5] Bu dikleşmenin bir anlamı vardır. Jet otomobili, eşit zaman aralıklarında giderek daha büyük mesafeler kat etmektedir.[5]
Eğrinin eğimi her noktada değişmektedir. Bu durumda v̄ = Δx/Δt ortalama hızı, tek bir andaki hızı temsil etmemektedir.[2] Belirli bir andaki anlık hızı grafikten bulmak için eğrinin incelenen noktasına bir teğet (İng: "tangent line") doğrusu çizilmektedir.[2] Bu teğetin eğimi cismin tam bu andaki anlık hızını vermektedir, yani matematiksel olarak bu ilişki v(t) = dx/dt türeviyle gösterilmektedir.[2]
Hız-Zaman Grafiğinde Eğim ve Yer Değiştirme Alanı
Bu grafikte düşey eksende hız (v) bulunmaktadır. Zaman (t) ise yine yatay eksende kalmaktadır.[5] Bir grafiğin eğimi düşey değişimin yatay değişime oranıdır ve hız-zaman grafiğinde düşey değişim hız değişimi (Δv), yatay değişim ise geçen süre (Δt) olmaktadır.[5] Dolayısıyla hız-zaman grafiğinin eğimi doğrudan ivmeyi vermektedir ve eğim = Δv/Δt = a bağıntısıyla yazılmaktadır.[5] Piste inen uçağın 10,0 m/s son hızını bulduğumuz v = v₀ + at modeli de bu grafikte bir doğrudur. Doğrunun düşey ekseni kestiği nokta v₀ ilk hızını, sabit eğimi ise a ivmesini temsil etmektedir.[5] Nitekim jet otomobilinin hız-zaman grafiği pozitif eğimli bir doğrudur. Bu doğru düşey ekseni 15 m/s değerinde kesmekte ve eğimi her yerde aynı olduğu için sabit ivmeyi göstermektedir.[5]
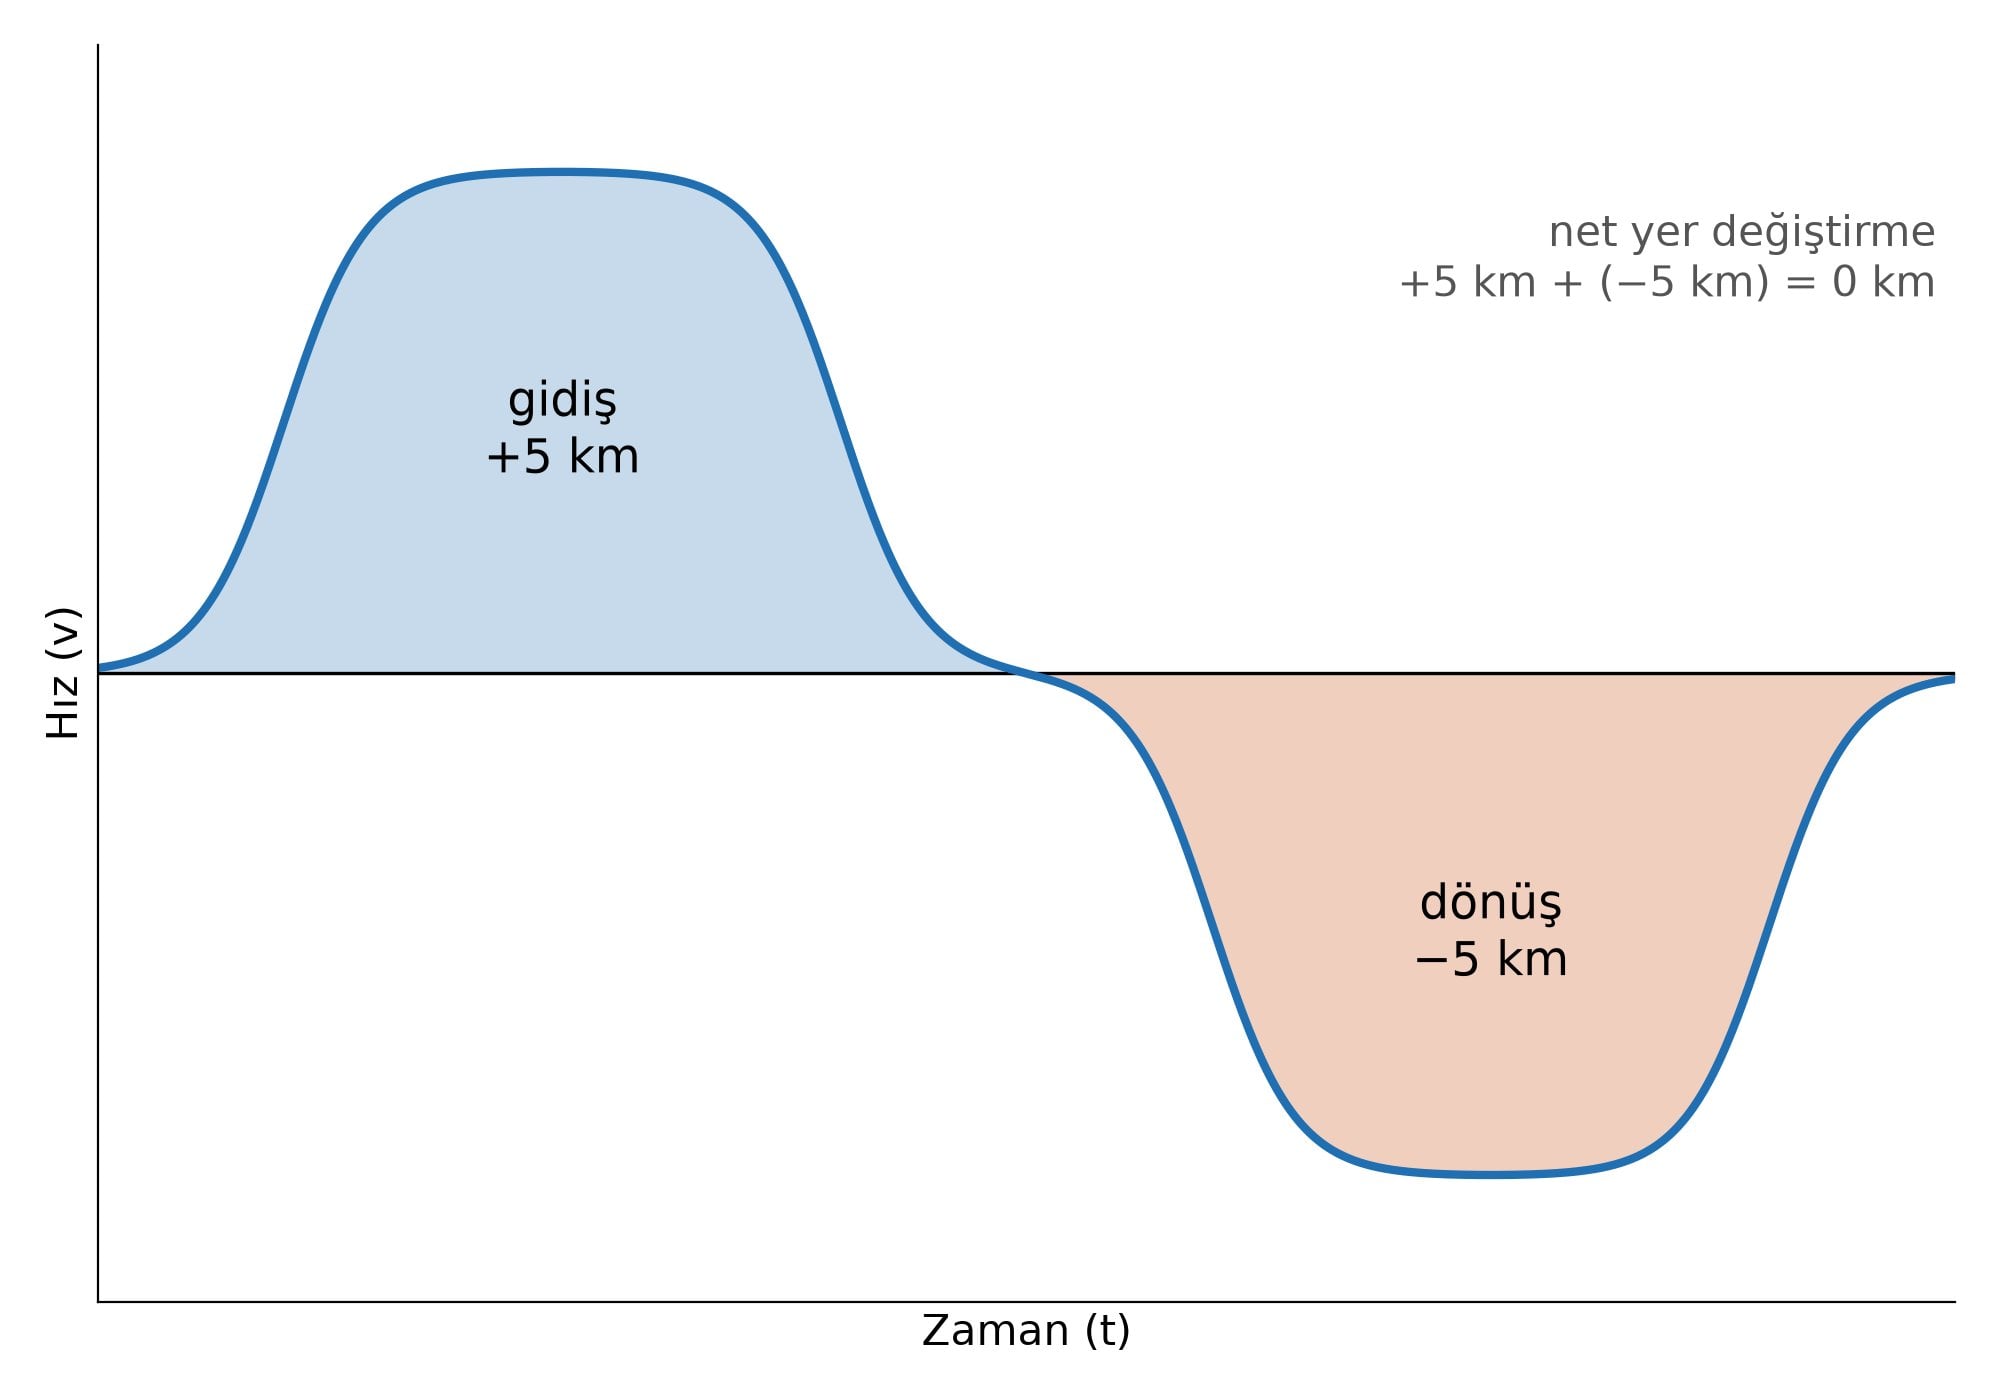
Alanın anlamı ise farklıdır. Grafik çizgisi ile yatay zaman ekseni arasında kalan bölgenin alanı, alınan yoldan farklı olan Δx = xₛ − x₀ yer değiştirmesini vermektedir.[6] Sabit ivmeli harekette hız-zaman doğrusunun altında kalan bu bölge bir yamuk oluşturmaktadır.[6] Yamuğun alanı iki parçanın toplamıdır. Alttaki parça A₁ = v₀t alanlı bir dikdörtgen, üstteki parça ise A₂ = ½(v(t) − v₀)t alanlı bir üçgendir.[6] Bu ilişki hız zamanla değişse bile geçerlidir, çünkü konum fonksiyonu x(t), hız fonksiyonu v(t)'nin bir integralidir. Dolayısıyla hızın ilgili zaman aralığındaki belirli integrali, yani grafik altındaki toplam alan, yer değiştirmeye eşittir.[6]
Hareket sırasında yön değişirse yer değiştirme alanları işaretleriyle birlikte toplanmaktadır.[6], [12] Örneğin bir gidiş-dönüş yolculuğunda gidiş yönündeki yer değiştirme +5 km, dönüşteki yer değiştirme ise −5 km olsun. Böyle bir yolculuğun net yer değiştirmesi 0 km çıkmaktadır.[12] Yani aracın hareket etmiş olması, toplam yer değiştirmenin sıfır olmasını engellememektedir.[12] Basitleştirilmiş grafiklerde bu tür bir yolculuk köşeli sabit hız çizgileriyle gösterilmektedir. Oysa bir otomobil durgunluktan sabit hıza hızlanmadan geçememektedir, bu nedenle gerçek bir hız-zaman grafiği başlangıç ve bitiş uçlarında eğrilmektedir.[12]
İvme-Zaman Grafiğinde Alan ve Değişken İvme Sınırı
Üçüncü grafikte düşey eksen ivmeyi (a) göstermektedir. Zaman (t) yine öteki iki grafikteki yerini korumaktadır.[5] Sabit ivmeli bir harekette ivme değeri zaman boyunca hiç değişmemektedir. Bu nedenle ivme-zaman grafiği yatay bir doğrudur.[5] Örneğin jet otomobilinin ivme-zaman grafiği, 5,0 m/s² değerindeki sabit ivmeyi gösteren yatay bir çizgiden oluşmaktadır.[5] Bu yatay doğru ile zaman ekseni arasındaki dikdörtgenin işaretli alanı ise hız değişimini vermektedir ve sabit ivmede bu alan Alan = at = v(t) − v₀ = Δv bağıntısıyla yazılmaktadır.[6] Alan hesaplanırken zaman ekseninin üstündeki kısım pozitif, altındaki kısım negatif alınmakta ve bu işaretli alanlar toplanmaktadır.[6] Ancak bu alan sadece hız değişimini (Δv) vermektedir. Dolayısıyla son hızın kendisiyle karıştırılmamalıdır.[6]
İvme her zaman sabit kalmamaktadır. Zamanla değiştiğinde ise sabit ivme grafiklerinin bazı özel kuralları geçerliliğini yitirmektedir.[4] Bu kurallardan biri, ortalama hızı ilk ve son hızın aritmetik ortalaması olarak veren bağıntıdır (v̄ = (v₀ + v)/2). İvme zamanla değişiyorsa bu bağıntı genel olarak ortalama hızı vermemektedir.[4] Örneğin ivmenin zamanla değiştiği eğrisel bir hız-zaman grafiğinde ortalama hız, ½(v₀ + v) formülünün verdiği değerle örtüşmemektedir.[4]
İvme değiştiğinde hız-zaman çizgisi de bükülmektedir. Bu durumda zaman aralığı sıfıra yaklaşırken tanımlanan anlık ivme (a(t) = dv/dt), ilgili noktada hız-zaman eğrisine çizilen teğetin eğiminden hesaplanmaktadır.[3] Örneğin ivmesi değişen bir jet otomobilinin t = 25 s anındaki ivmesini bulmak için, eğrinin bu noktadaki teğeti üzerinde iki nokta seçilmekte ve sonuç (260 m/s − 210 m/s)/(51 s − 1,0 s) = (50 m/s)/(50 s) = 1,0 m/s² çıkmaktadır.[5] İvmenin bu şekilde sürekli değiştiği hareketlerde sabit ivme bağıntıları tek başına yeterli olmamaktadır, dolayısıyla bu hareketlerin grafiklerini hesaplamak için diferansiyel ve integral hesabı yöntemleri gerekmektedir.[9]
İvme Hakkında Doğru Bilinen Yanlışlar ve Serbest Düşme
İvme hakkındaki yanlış fikirlerden biri, negatif işaretli ivmenin cismin yavaşladığını gösterdiği düşüncesidir.[3] Oysa ivme vektörel bir büyüklüktür. Pozitif veya negatif işareti sadece konumun tanımlandığı referans sistemi içinde seçilen koordinat eksenine göre belirlenmektedir.[3] Bu nedenle negatif işaret tek başına süratin azaldığını söylememektedir.[3] Bir cismin yavaşlaması ivmenin negatif olmasından kaynaklanmamaktadır, aksine yavaşlama ivme vektörü cismin hareket yönüne zıt olduğunda gerçekleşmektedir.[3] Örneğin Brezilya'nın São Paulo kentinde bir istasyona yaklaşan metro treni yavaşlamaktadır, çünkü bu sırada trenin ivmesi hareket yönünün tersinedir.[3]
Negatif sabit ivmenin zaman içindeki etkisi, uçak örneğindeki 10,0 m/s değerini veren v = v₀ + at modelinden izlenebilmektedir.[3], [4] Seçilen bir başlangıç noktasına göre pozitif yönde hızı olan bir cisim sabit bir negatif ivme kazanırsa, sürati giderek azalmaktadır.[3] Bu negatif ivme yeterince uzun sürerse cisim sonunda durmakta, ardından hareket yönünü tersine çevirmektedir ve yön değiştikten sonra hem hız hem de ivme negatif yönü göstermektedir.[3] Nitekim bir parçacığın t = 5 s anındaki hızı v(5 s) = −25 m/s, ivmesi ise a(5 s) = −30 m/s² değerindedir.[3] Bu anda ivme negatif olduğu halde parçacık yavaşlamamaktadır. Aksine ters yönde yeniden süratlenmektedir.[3]
Hızı sıfır olan bir cismin ivmesi de sıfır olmak zorunda değildir.[7] Yerçekimi etkisindeki serbest düşme (İng: "free fall") hareketi bunun bir örneğidir.[7] Serbest düşme denklemleri sadece aşağı bırakılan cisimlere uygulanmamaktadır. Bu denklemler düşey yukarı atılmış bir topun hem çıkışına hem de inişine eşit biçimde uygulanmaktadır.[7] Örneğin bir beyzbol topu düşey yukarı doğru v₀ = 24,5 m/s ilk hızla vurulsun ve 5,0 s sonra vurulduğu konumda yakalansın. Top, t = 2,5 s sonunda y = 30,6 m olan en büyük yüksekliğe ulaşmaktadır.[7] Yörüngenin bu en üst noktasında topun hızı anlık olarak sıfırdır. Fakat ivmesi sıfırdan farklıdır ve aşağı yönde 9,8 m/s² değerindedir.[7]
Serbest düşme hareketi, kütle ile düşme ivmesi arasındaki ilişkiyi de açıklığa kavuşturmaktadır.[7] Hava direnci ve sürtünme ihmal edildiğinde, belirli bir konumdaki bütün cisimler Dünya'nın merkezine doğru aynı sabit ivmeyle düşmektedir. Bu ivme, cisimlerin kütlesinden bağımsızdır.[7] Dolayısıyla bu koşullarda daha ağır bir cismin zorunlu olarak daha büyük bir düşme ivmesine sahip olduğu düşüncesi yanlıştır.[7] Drag yarışındaki 402 m sonucunu veren bağıntı (x = x₀ + v₀t + ½at²) düşey doğrultudaki hareketlere de aynen taşınabilmektedir, ancak bu kez sabit yerçekimi ivmesinin (g) işareti eksen seçimine bağlıdır.[7] Yukarı yön pozitif seçilirse a = −g = −9,8 m/s² yazılmaktadır, ama aşağı yön pozitif seçildiğinde aynı fiziksel ivme a = g = 9,8 m/s² olmaktadır.[7]
Hesaplamalarda ortalama bir değer olarak 9,8 m/s² kullanılmaktadır. Ancak yerçekimi ivmesi g, yeryüzünün her noktasında aynı büyüklükte değildir.[7] Bu değer, bulunulan konumun enlemine, yüksekliğine, yer altındaki jeolojik yapılara ve yerel topografyaya bağlıdır, dolayısıyla g değeri 9,78 m/s² ile 9,83 m/s² arasında değişmektedir.[7]
Serbest düşmedeki sabit g modeli, sadece hava direncinin ve sürtünmenin ihmal edilebildiği durumlarla sınırlıdır.[7] Cisim zemine ya da başka bir cisme değdiği anda serbest düşme sona ermektedir. Bu andan sonra cismin ivmesi artık g olarak kabul edilememektedir.[7]
Sonuç
İvme, hızın birim zamandaki vektörel değişimidir ve ortalama ivme bağıntısı olan ā = Δv/Δt = (vₛ − v₀)/(tₛ − t₀) ile tanımlanmaktadır.[3] Sabit ivmeli harekette hız-zaman grafiği, düşey ekseni v₀ noktasında kesen ve sabit eğimi (eğim = Δv/Δt = a) doğrudan ivmeyi veren bir doğrudur.[5] İvme-zaman çizgisi ise zaman eksenine paralel uzanmakta, altındaki işaretli alan da Alan = at = v(t) − v₀ = Δv bağıntısıyla hız değişimini ortaya koymaktadır.[5], [6]
Aynı modeller iki noktayı da göstermektedir. İvmenin negatif işareti tek başına yavaşlama anlamına gelmemektedir.[3] İvme-zaman grafiği altındaki alan da doğrudan son hızı vermemektedir.[6] Ayrıca drag yarışçısında görüldüğü gibi, gerçek hareketlerde ivme her zaman sabit kalmamaktadır. Araç sabit hıza yaklaştıkça ivme azalmaktadır.[3] Ancak bu bir engel değildir, çünkü önce hızlanıp sonra fren yapan bir otomobilin hareketi, her biri kendi sabit ivmesine sahip ayrı parçalar halinde modellenebilmektedir.[4]
Bu makale üzerine konuşmaya devam et
Topluluk sohbetine katıl, yorum bırak veya ayrıntılı bir soru sor.
- Muhteşem!0
- Tebrikler!0
- Bilim Budur!0
- Mmm... Çok sapyoseksüel!0
- Güldürdü0
- İnanılmaz0
- Umut Verici!0
- Merak Uyandırıcı!0
- Üzücü!0
- Grrr... *@$#0
- İğrenç!0
- Korkutucu!0
- ^abcdefghijklmnoMoebs, W., Ling, S. J. ve Sanny, J.. University Physics Volume 1: 3.1 Position, Displacement, And Average Velocity. Openstax, Rice University. (1 Ocak 2016). Alındığı Tarih: 2 Kasım 2026. Alındığı Yer: OpenStax | Arşiv Bağlantısı
- ^abcdefghijklmnMoebs, W., Ling, S. J. ve Sanny, J.. University Physics Volume 1: 3.2 Instantaneous Velocity And Speed. Openstax, Rice University. (1 Ocak 2016). Alındığı Tarih: 2 Kasım 2026. Alındığı Yer: OpenStax | Arşiv Bağlantısı
- ^abcdefghijklmnopqrstuvwxyz{|}~Moebs, W., Ling, S. J. ve Sanny, J.. University Physics Volume 1: 3.3 Average And Instantaneous Acceleration. Openstax, Rice University. (1 Ocak 2016). Alındığı Tarih: 2 Kasım 2026. Alındığı Yer: OpenStax | Arşiv Bağlantısı
- ^abcdefghijklmnopqrstuvwxyz{|}~ Moebs, W., Ling, S. J. ve Sanny, J.. University Physics Volume 1: 3.4 Motion With Constant Acceleration. Openstax, Rice University. (1 Ocak 2016). Alındığı Tarih: 2 Kasım 2026. Alındığı Yer: OpenStax | Arşiv Bağlantısı
- ^abcdefghijklmnopqrstuUrone, P. P. ve Hinrichs, R.. College Physics 2E: 2.8 Graphical Analysis Of One-Dimensional Motion. Openstax, Rice University. (1 Ocak 2022). Alındığı Tarih: 2 Kasım 2026. Alındığı Yer: OpenStax | Arşiv Bağlantısı
- ^abcdefghijDourmashkin, P.. Classical Mechanics: Mit 8.01 Course Notes, Chapter 4: One Dimensional Kinematics. Massachusetts Institute Of Technology, S. 11-12, 21-22. (1 Ocak 2022). Alındığı Tarih: 2 Kasım 2026. Alındığı Yer: MIT OpenCourseWare | Arşiv Bağlantısı
- ^abcdefghijklmnMoebs, W., Ling, S. J. ve Sanny, J.. University Physics Volume 1: 3.5 Free Fall. Openstax, Rice University. (1 Ocak 2016). Alındığı Tarih: 2 Kasım 2026. Alındığı Yer: OpenStax | Arşiv Bağlantısı
- ^abcdefghijklmMoebs, W., Ling, S. J. ve Sanny, J.. University Physics Volume 1: 5.3 Newton's Second Law. Openstax, Rice University. (1 Ocak 2016). Alındığı Tarih: 2 Kasım 2026. Alındığı Yer: OpenStax | Arşiv Bağlantısı
- ^Nave, R.. Motion Graphs. Hyperphysics, Department Of Physics And Astronomy, Georgia State University. Alındığı Tarih: 2 Kasım 2026. Alındığı Yer: HyperPhysics | Arşiv Bağlantısı
- ^abcNational Institute of Standards and Technology. Nist Guide To The Si, Chapter 4: The Two Classes Of Si Units And The Si Prefixes. Nist, Bölüm 4.2, Tablo 2. (1 Ocak 2016). Alındığı Tarih: 2 Kasım 2026. Alındığı Yer: NIST | Arşiv Bağlantısı
- ^abcdefghiGalilei, G.. Dialogues Concerning Two New Sciences (H. Crew Ve A. De Salvio, Çev.). Macmillan, Third Day, S. 160-179, University Of Virginia Dijital Yayımı, 2000. (1 Ocak 1914). Alındığı Tarih: 2 Kasım 2026. Alındığı Yer: University of Virginia, Galileo and Einstein | Arşiv Bağlantısı
- ^abcdUrone, P. P. ve Hinrichs, R.. Physics: 2.4 Velocity Vs. Time Graphs. Openstax, Rice University. (1 Ocak 2020). Alındığı Tarih: 2 Kasım 2026. Alındığı Yer: OpenStax | Arşiv Bağlantısı
Evrim Ağacı'na her ay sadece 1 kahve ısmarlayarak destek olmak ister misin?
Şu iki siteden biriyle hemen destek olabilirsin:
kreosus.com/evrimagaci | patreon.com/evrimagaci
Çıktı Bilgisi: Bu sayfa, Evrim Ağacı yazdırma aracıyla 05.11.2026 01:35:12 tarihinde oluşturuldu. Evrim Ağacı'ndaki içerikleri birden fazla editör sürekli gözden geçiriyor, güncelliyor ve geliştiriyor. Bu çıktıdan sonraki güncellemeleri görmek ve içeriğin en güncel hâlini okumak için şu adrese git: evrimagaci.org/s/24079
İçerik Kullanım İzinleri: Evrim Ağacı'ndaki yazılı içerikler orijinallerine hiçbir şekilde dokunulmadığı sürece izin alınmaksızın paylaşılabilir, kopyalanabilir, yapıştırılabilir, çoğaltılabilir, basılabilir, dağıtılabilir, yayılabilir, alıntılanabilir. Ancak bu içeriklerin hiçbiri izin alınmaksızın değiştirilemez ve değiştirilmiş hâlleri Evrim Ağacı'na aitmiş gibi sunulamaz. Benzer şekilde, içeriklerin hiçbiri, söz konusu içeriğin açıkça belirtilmiş yazarlarından ve Evrim Ağacı'ndan başkasına aitmiş gibi sunulamaz.