Hareket Nedir? Hareket Türleri Nasıl Sınıflandırılır?
Hareket, Seçilen Referans Sistemine Göre Nasıl Betimlenir?


Bu Makalede Neler Öğreneceksin?
Bu bölümü yapay zekâ hazırlar.- Hareket, seçilen referans sistemine göre konumun değişmesidir; yer değiştirme yönlüdür, alınan yol ise izlenen toplam mesafeyi gösterir.
- Öteleme, dönme ve yuvarlanma rijit cisimlerin temel hareketleridir; kaymadan yuvarlanmada tekerleğin ilerleme hızı, yarıçapı ile açısal hızının çarpımına eşittir.
- Periyodik hareket düzenli aralıklarla tekrarlanır; basit harmonik harekette geri çağırıcı kuvvet cismi denge konumuna yöneltir ve yay ile sarkaç salınımları bu kavramı öğretir.
Hareket, seçilen bir referans sistemine (İng: "frame of reference") göre bir cismin konumunda meydana gelen değişimdir. Fizikte bu konum değişimi öteleme, dönme ve periyodik hareket gibi türler altında incelenmektedir. Bir cismin bütün noktalarının birbirine paralel yollar izleyerek ilerlemesi öteleme (İng: "translation"), sabit bir eksen çevresinde açı taraması dönme (İng: "rotation"), eşit zaman aralıklarında aynı hareketi tekrarlaması ise periyodik hareket (İng: "periodic motion") olarak adlandırılmaktadır. Tekerleklerin ilerleyişinde görülen yuvarlanma (İng: "rolling motion") gibi süreçler ise öteleme ve dönmenin aynı anda gerçekleştiği bileşik hareketleri oluşturmaktadır.
Gündelik yaşamda hangi cismin durduğu ve hangisinin hareket ettiği ilk bakışta kolayca ayırt ediliyor gibi görünmektedir. Oysa bu izlenim çoğu zaman yanıltıcıdır. Her gün gökyüzünde doğudan batıya kayıyormuş gibi görünen Güneş, gerçekte tüm Güneş Sistemi cisimlerini peşinden sürükleyerek Samanyolu Galaksisi'nin merkezi etrafındaki bir tam turunu yaklaşık 230 milyon yılda tamamlamaktadır. Üstelik toprağa veya bir yüzeye tamamen bağlı yaşadığı düşünülen mantarların dünyasında bile hücre içi motorlarla uçtan büyüyen ipliksi yapılardan suda aktif biçimde yüzen sporlara kadar çok çeşitli hareket biçimleri bulunmaktadır. Bu yazıda konum ve yer değiştirme kavramlarından başlayarak rijit cisimlerin mekaniği, yay ve sarkaç salınımları, Güneş'in farklı bölümlerinin farklı hızlarla dönüşü ve mantarların yayılma stratejileri aynı çerçevede incelenmektedir.
Doğadaki bu çeşitliliği tek bir fiziksel dil altında toplayabilmek için önce bir cismin "konum değiştirmesi" ifadesinin hangi ölçüte dayandığını netleştirmek gerekmektedir. Çünkü bir cismin durgun mu yoksa hareketli mi olduğu sorusu, seçilen referans sistemine göre yanıtlanmaktadır.
Konum Değişimi Olarak Hareket
Bir cismin hareketini incelerken sorulabilecek iki farklı soru türü bulunmaktadır. Bunlardan ilki hareketin hangi itme veya çekme etkileriyle başladığını araştırırken, ikincisi doğrudan hareketin kendisini, yani konumun zamanla değişimini ele almaktadır. Cisimlerin hareketini, bu hareketi meydana getiren kuvvetleri hiç hesaba katmadan inceleyen mekanik dalına kinematik (İng: "kinematics") adı verilmektedir.[2] Kinematik yaklaşımında bir taşın, bir gezegenin ya da bir makine parçasının neden hızlandığı sorulmamakta, bunun yerine cismin hangi konumdan hangi konuma ne kadar sürede geçtiği matematiksel olarak betimlenmektedir.
Konumdan söz edebilmek için uzayda öncelikle bir karşılaştırma çerçevesi kurulmalıdır. Fizikte bir cismin hem konumunun hem de hareketinin kendisine göre tanımlandığı, keyfi olarak seçilmiş eksenler takımına referans sistemi denmektedir. Hareket, seçilen bu eksenlere göre konumdaki değişim olarak betimlenmektedir. Dolayısıyla referans sistemi belirlenmeden bir cismin nerede bulunduğunu veya nasıl ilerlediğini söylemek fiziksel açıdan mümkün değildir.
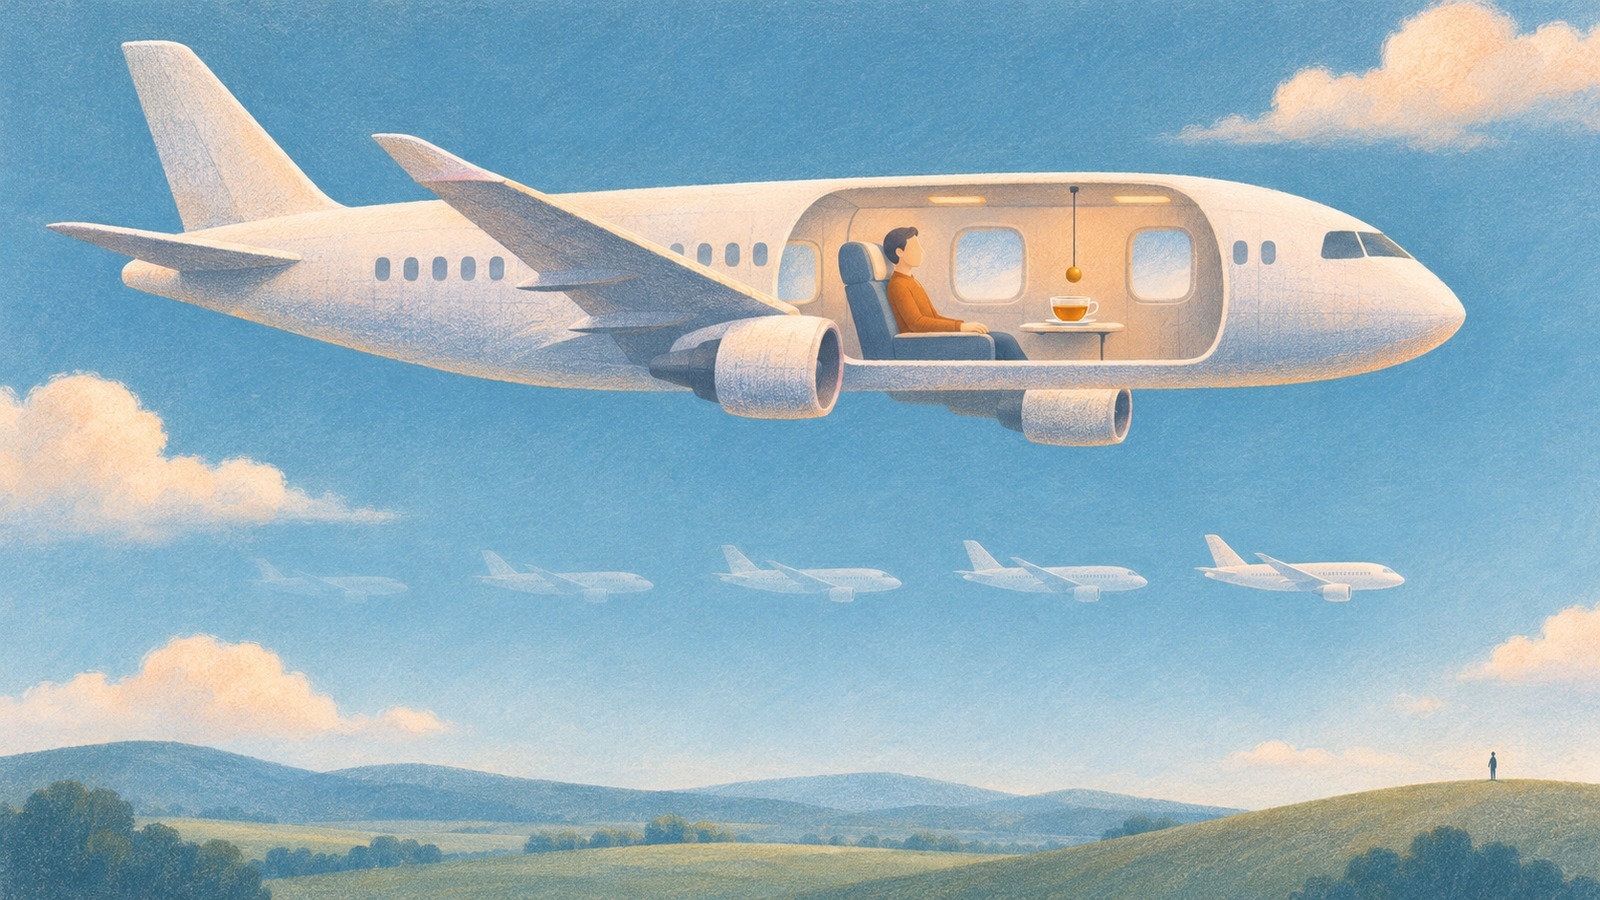
Referans sistemi yeryüzüne çakılı, sabit bir noktaya dayanmak zorunda değildir. Hatta Dünya'ya göre hareket halinde bulunan bir araç veya ortam da geçerli bir referans sistemi olarak seçilebilmektedir. Örneğin uçakta seyahat eden bir kişinin konumunu betimlerken referans sistemi olarak Dünya yerine uçağın kendisi kullanılabilmektedir.[1] Bu durumda uçaktaki bir kişinin uçağa göre konumu, kişi yerinde durduğu sürece değişmemektedir.
Buna karşılık aynı yolcunun durumu yeryüzüne sabitlenmiş bir eksen takımından izlendiğinde bambaşka bir sonuç ortaya çıkmaktadır. Uçağın içinde hareketsiz oturan kişi, yerdeki gözlemciye göre uçakla birlikte konum değiştirmektedir. Başka bir deyişle aynı hareketin betimlemesi seçilen referans sistemine bağlıdır.
Vektörel Yer Değiştirme Hesabı
Bir referans sistemi içinde cismin ilk bulunduğu nokta ile son ulaştığı nokta arasındaki konum değişimine yer değiştirme (İng: "displacement") adı verilmektedir. Bu değişim hesaplanırken cismin iki nokta arasında hangi kıvrımlı yollardan geçtiğine veya arada kaç kez geri döndüğüne bakılmamaktadır. Tek belirleyici ölçüt, hareketin başladığı konum ile bittiği konum arasındaki farktır. Uluslararası Birimler Sistemi'nde (SI) yer değiştirmenin birimi metredir ().
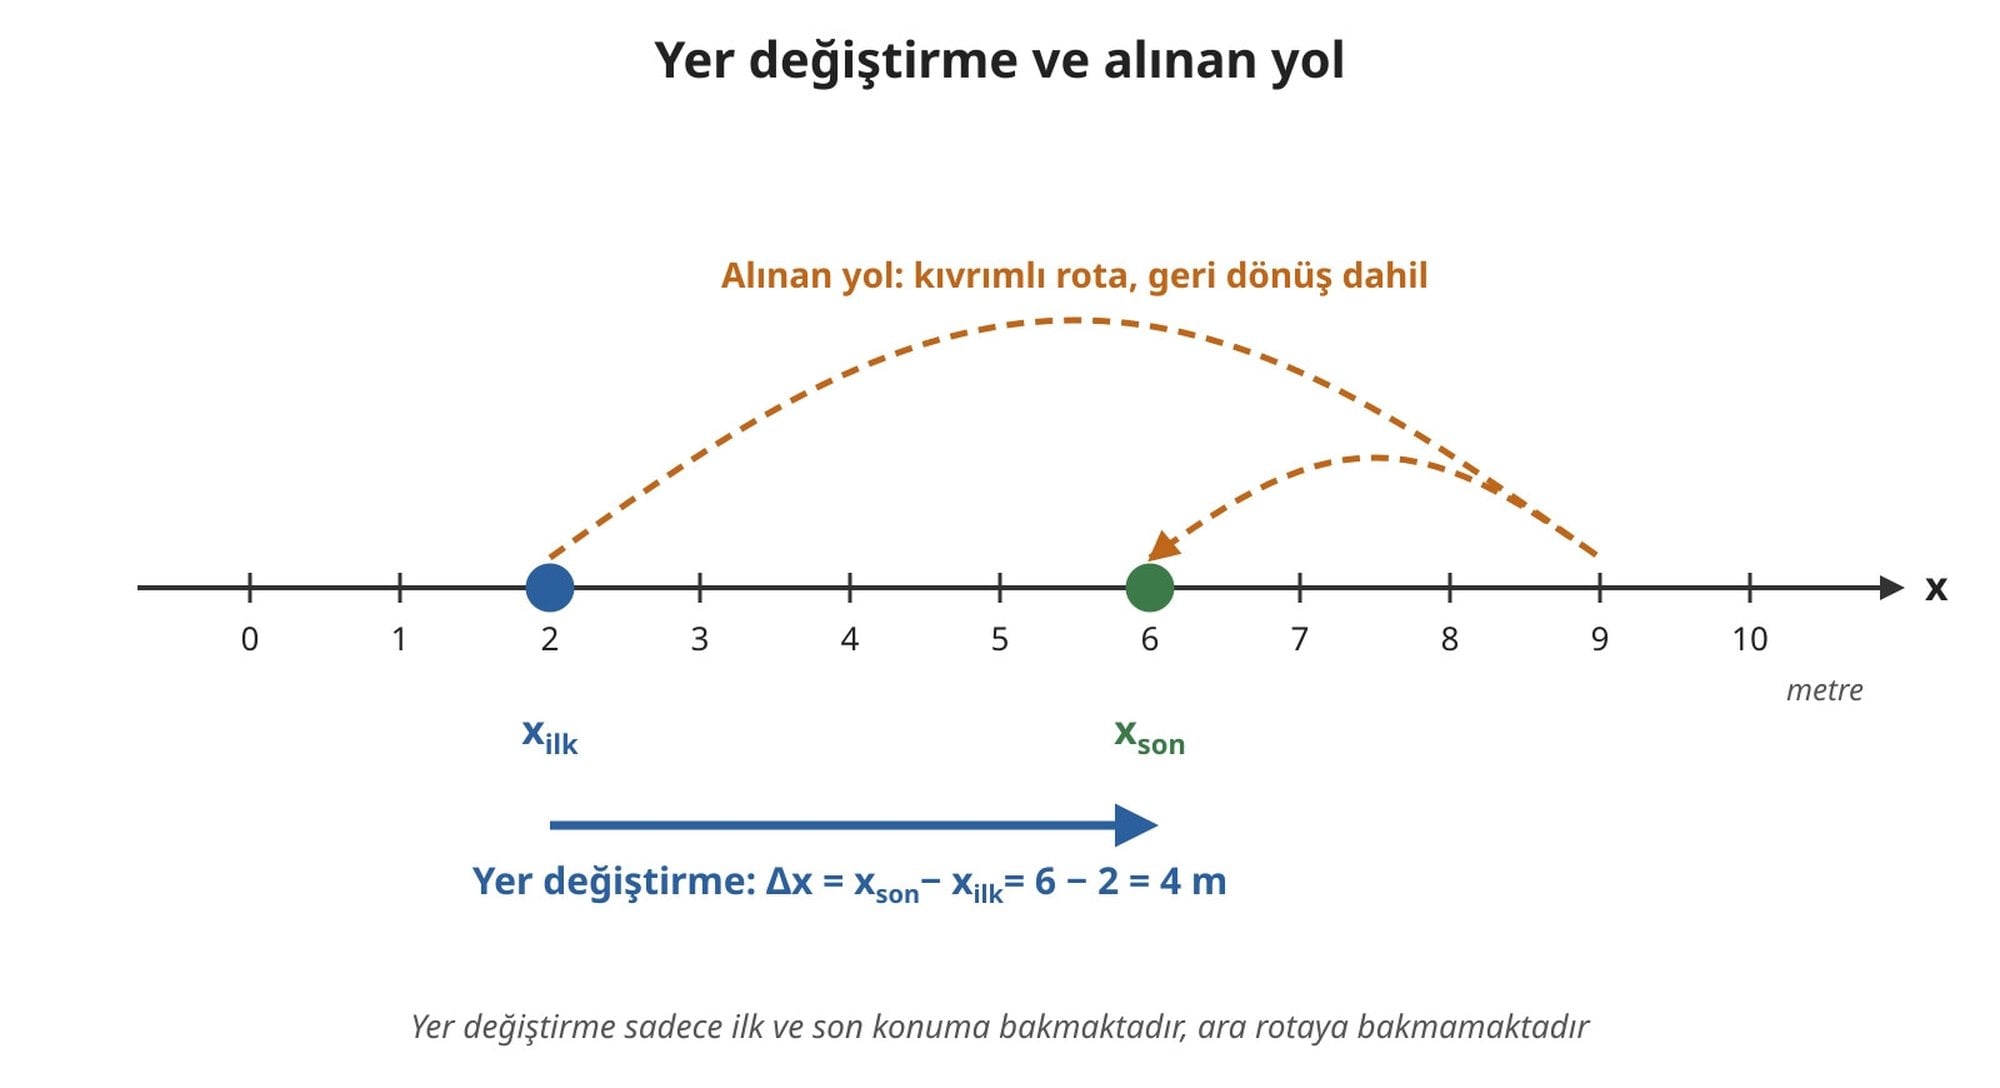
Tek bir boyut üzerinde (örneğin doğrusal bir sayı ekseninde) gerçekleşen harekette yer değiştirme (), cismin son konumundan () ilk konumunun () çıkarılmasıyla bulunmaktadır:
Bu bağıntıda toplam yer değiştirmeyi, hareket sonundaki konumu, ise başlangıç konumunu göstermektedir. Yer değiştirme sadece bir sayısal değer taşımamakta, hareketin hangi yöne doğru gerçekleştiğini de bildirmektedir. Yön bilgisi taşıdığı için vektörel bir büyüklüktür (İng: "vector quantity"). Bu nedenle referans sisteminde hangi yönün pozitif seçildiğine bağlı olarak pozitif veya negatif bir değer alabilmektedir.
Toplam yer değiştirmenin büyüklüğü, alınan yol (İng: "distance traveled") ile karıştırılmamalıdır. Alınan yol, iki konum arasında izlenen yörüngenin toplam uzunluğudur. İki nicelik her zaman aynı değildir.[1] Alınan yolda yön ayrımı yapılmadığı için negatif bir işaret ortaya çıkmamakta, atılan her adım toplam uzunluğa pozitif olarak eklenmektedir. Cisim hareketi sırasında yön değiştirdiğinde alınan yol sürekli artmakta, ancak başlangıç noktasına yaklaşılması durumunda yer değiştirmenin büyüklüğü azalmaktadır.
Çözümlü örnek 1: Önce 2 m sağa, sonra 4 m sola giden bir kişinin yer değiştirmesi ve aldığı yol nedir?
Verilenler: Doğrusal bir yolda sağ yönün pozitif kabul edildiği referans sisteminde önce sağa (), ardından sola () ilerleyen bir kişi.
İstenen: Kişinin hareketi sonundaki toplam yer değiştirmesi () ve hareket boyunca alınan toplam yol.
1. adım: Yer değiştirme vektörel bir büyüklük olduğundan sağa yapılan pozitif konum değişimi ile sola yapılan negatif konum değişimi kendi işaretleriyle toplanmaktadır:
2. adım: Alınan yol iki konum arasında kat edilen yörüngenin toplam uzunluğu olduğu için her bir hareket parçasının ( ve ) mutlak değerleri toplanmaktadır:
Sonuç: Kişinin toplam yer değiştirmesi (başlangıç konumunun solu) olurken, aynı süreçte aldığı toplam yol olmaktadır.
Konumdaki değişimin ne kadar çabuk gerçekleştiği ise ortalama hız (İng: "average velocity") kavramıyla ölçülmektedir. Vektörel bir büyüklük olan ortalama hız (), iki nokta arasındaki toplam yer değiştirmenin bu hareket için geçen süreye () bölünmesiyle hesaplanmaktadır:
Burada ortalama hızı, toplam vektörel yer değiştirmeyi ve hareketin gerçekleştiği zaman aralığını ifade etmektedir. Bu bağıntıya göre ortalama hızın işareti ve yönü, toplam yer değiştirmenin işareti ve yönüyle aynıdır.
Düzgün Hareket Yasalarının Tarihsel Temeli
Hareketin matematiksel incelenmesinin tarihsel birincil kaynaklarından biri, Galileo Galilei'nin 1638 tarihli (ve 1914 yılında H. Crew ile A. de Salvio tarafından İngilizceye çevrilen) Dialogues Concerning Two New Sciences adlı eseridir. Galileo bu çalışmasında düzgün hareket (İng: "uniform motion") kavramını, hareketli bir parçacığın herhangi eşit zaman aralıklarında eşit mesafeler kat ettiği hareket türü olarak tanımlamıştır.[10] Bu tanımı kurarken "herhangi" sözcüğüne özel bir uyarı maddesi ayırmış ve bu uyarıda sadece seçilmiş aralıkların değil, bütün eşit zaman aralıklarının kastedildiğini özellikle belirtmiştir.[10]
Ancak doğadaki hareketlerin önemli bir kısmı sabit hızla gerçekleşmemektedir. Galileo, serbest düşen cisimlerin davranışını açıklamak üzere düzgün ivmelenen hareket (İng: "naturally accelerated motion") sınıfını tanımlamıştır. Bu harekette parçacığa, seçilen herhangi eşit zaman aralıklarında eşit sürat artışları eklenmektedir. Bu ivmelenme modeli kuramsal olarak tanımlanmıştır. Galileo, bu modelin doğadaki gerçek düşme hareketini doğru temsil edip etmediğini sınarken, matematiksel olarak kanıtlanan özelliklerin deney sonuçlarıyla örtüşmesini temel ölçüt olarak ortaya koymuştur.
Öte yandan bir cismin sabit hızla ilerlemesini veya durgunluğunu neyin belirlediği sorusu Isaac Newton'un Philosophiae Naturalis Principia Mathematica eserinin 1726 basımındaki hareket yasalarıyla yanıtlanmıştır. Newton'un birinci hareket yasasına göre her cisim, üzerine uygulanan dış kuvvetler tarafından durumunu değiştirmeye zorlanmadığı sürece, durgunluk halini veya bir doğru boyunca düzgün hareketini sürdürmektedir.[11] Dolayısıyla doğrusal ve sabit hızlı bir hareketin devam etmesi için sürekli bir kuvvet uygulanması gerekmemektedir. Kuvvet sadece mevcut hareket durumunu değiştirmek için devreye girmektedir.
Newton aynı eserin beşinci çıkarımında (Corollarium V) şunu belirtmiştir: bir uzayın içinde bulunan cisimlerin birbirlerine göre hareketleri, bu uzay durgun olsa da dönmeden bir doğru boyunca düzgün hareket etse de aynı kalmaktadır.[11]
Rijit Cisimlerin Temel Hareket Türleri
Hareketi incelenen varlık tek bir noktasal parçacık olarak modellendiğinde, cismin kendi boyutları ve uzaydaki duruşu hesaba katılmamaktadır. Tekerlek, krank ve piston gibi makine parçalarının hareketi ise rijit cisim (İng: "rigid body") kinematiğinde incelenmektedir.
Kinematik, hareketi onu meydana getiren kuvvetleri dikkate almadan betimlemektedir. Rijit cisim kinematiğinde üç temel hareket türü ayırt edilmektedir. Bu türlerin birincisi öteleme, ikincisi sabit bir eksen çevresinde dönme, üçüncüsü ise genel düzlemsel hareket (İng: "general plane motion") olarak adlandırılmaktadır.[2] Bu yazı bu türlerden sadece öteleme ve dönmeyi ayrıntılı olarak ele almaktadır. Öteleme ile dönmenin birlikte görüldüğü yaygın bir hareket ise yuvarlanmadır.
Parçacık Yörüngelerine Göre Öteleme Hareketi
Rijit cisim hareketlerinin üçlü sınıflandırmasında yer alan ilk temel tür öteleme hareketidir. Bir rijit cismin hareketinin öteleme olarak adlandırılabilmesi için, cismin içindeki herhangi bir doğru parçasının hareket boyunca hep aynı doğrultuyu koruması gerekmektedir. Bu durumda cisim uzayda bir yerden başka bir yere taşınırken hiçbir kenarı veya iç ekseni açısal olarak dönmemekte ve bu geometrik şart sağlandığında cismi oluşturan bütün parçacıklar birbirine paralel yollar boyunca ilerlemektedir.
Öteleme hareketi, parçacıkların izlediği bu paralel yolların düz veya eğri olmasına göre kendi içinde iki alt sınıfa ayrılmaktadır. Eğer cismi oluşturan parçacıkların izlediği paralel yörüngeler birer doğru çizgiden oluşuyorsa, bu harekete doğrusal öteleme (İng: "rectilinear translation") adı verilmektedir. Mekanik sistemlerde silindir yuvası içinde sadece düz bir doğru boyunca kaymaya zorlanan bir piston, doğrusal öteleme hareketinin en açık örneğini sergilemektedir. Gerçekten de pistonun üzerindeki her nokta aynı anda aynı doğrultuda ve birbirine paralel düz çizgiler üzerinde kaymaktadır.
Buna karşılık bir cismin öteleme yapması, mutlaka düz bir çizgi üzerinde ilerlemesi anlamına gelmemektedir. Cismin içindeki doğru parçaları hareket boyunca kendi doğrultularını sabit tutarken, parçacıkların izlediği paralel yollar eğri çizgilerden oluşabilmektedir. Parçacık yörüngelerinin eğri olduğu bu harekete eğrisel hareket (İng: "curvilinear motion") denmektedir. Cisim uzayda yay çizen eğri bir rota izlese bile, gövdesi kendi ekseni etrafında dönmediği sürece hareketi öteleme sınıfında yer almaktadır.
Sabit Eksen Etrafında Dönme Hareketi
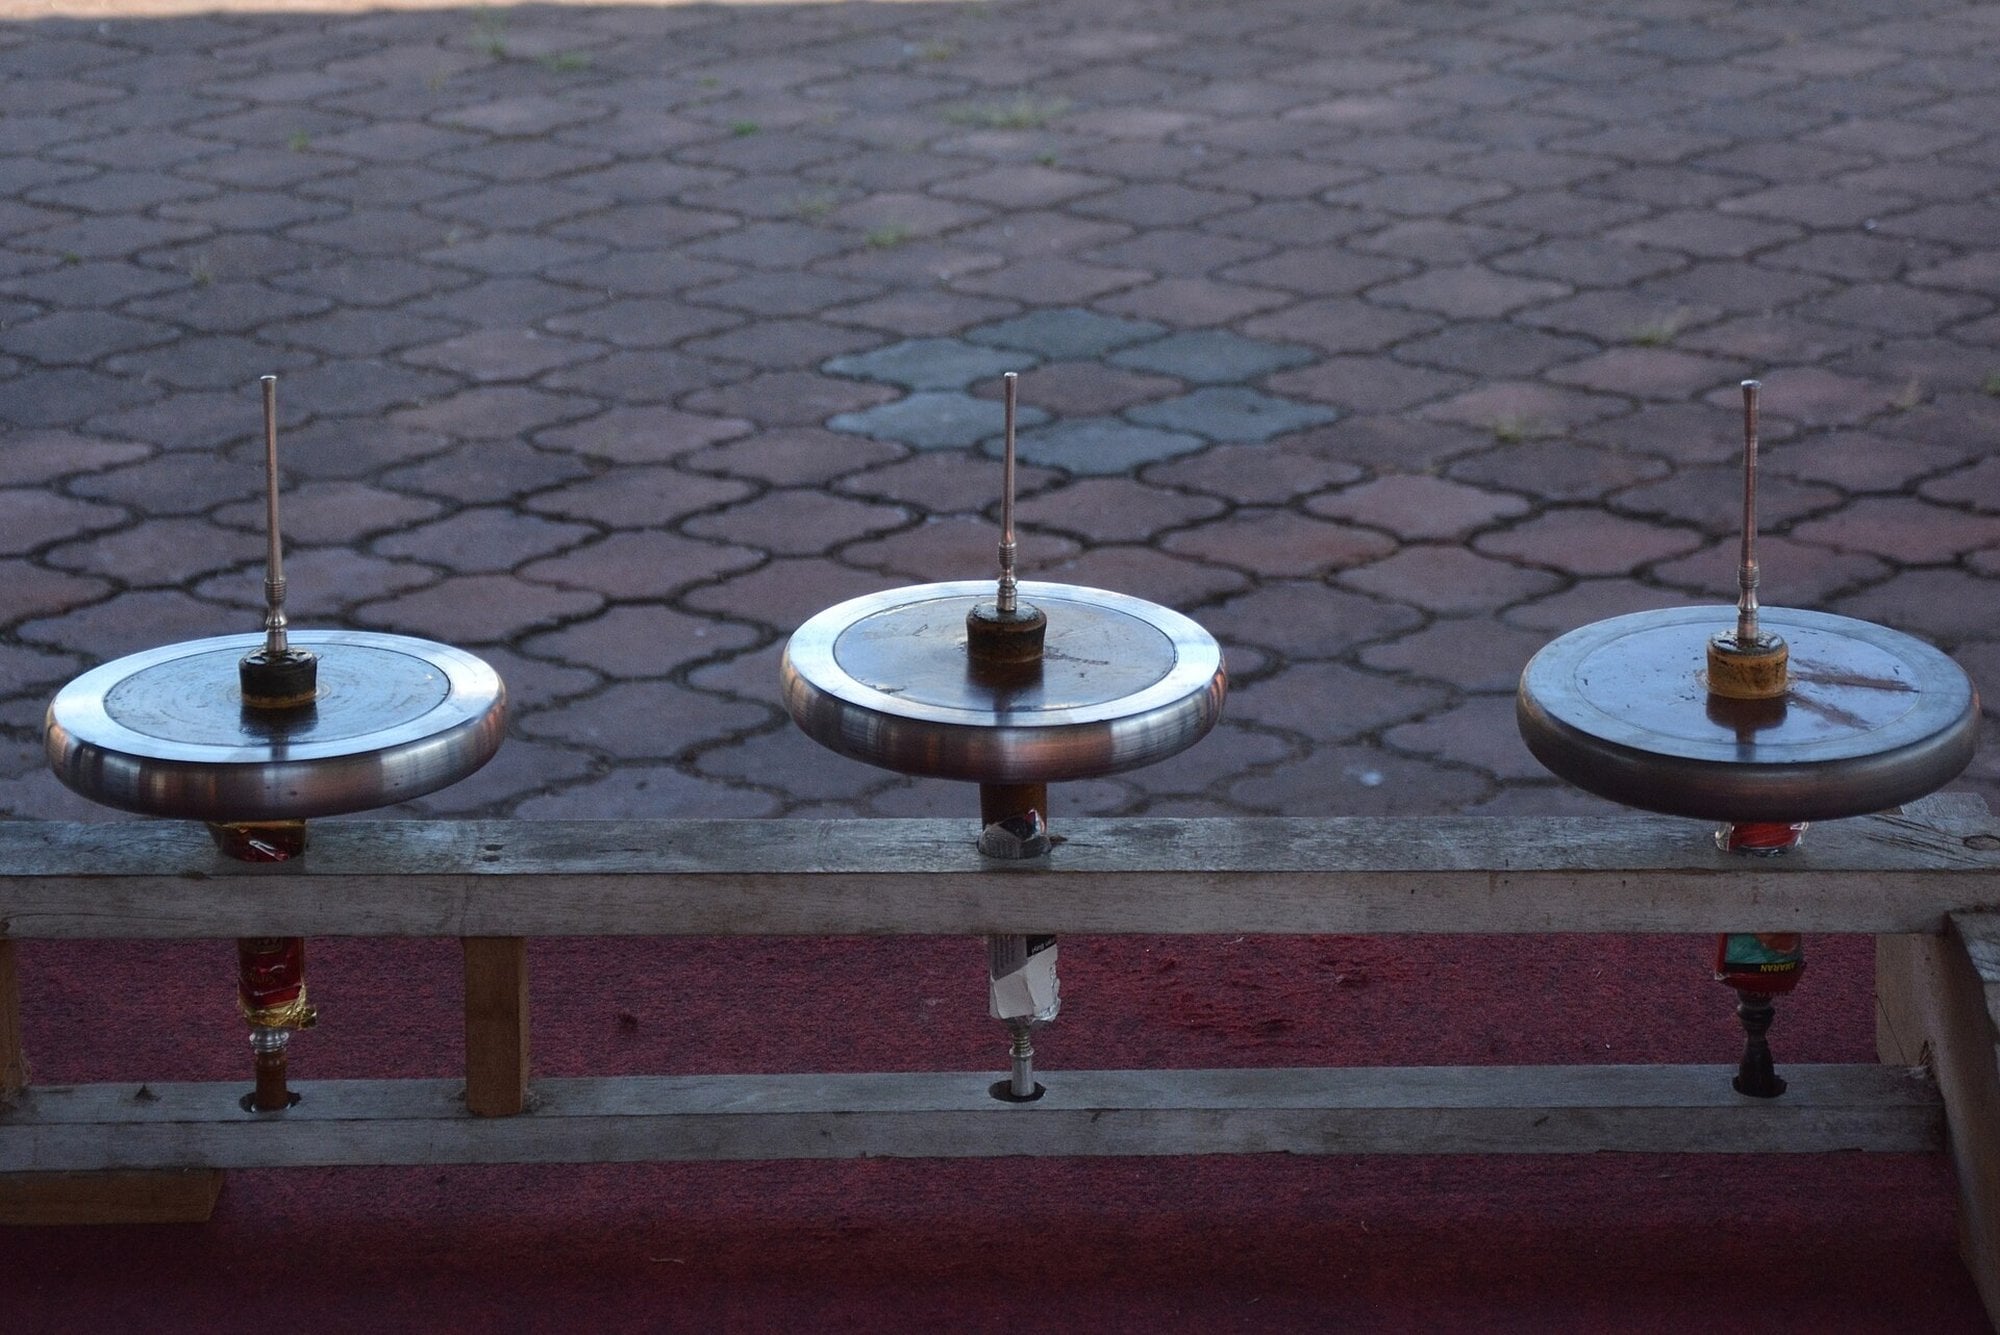
Rijit cisimlerin üçlü sınıflandırmasındaki ikinci ana kategori, sabit bir eksen çevresinde gerçekleşen dönme hareketidir. Mekanizmalarda kullanılan tekerlek ve krank sabit bir eksen etrafında dönme hareketi yapmaktadır. Benzer şekilde makara, mil ve volan gibi makine elemanları da kendi geometrik eksenleri çevresinde dönme hareketi (açısal hareket) gerçekleştirmektedir. Newton birinci yasayı açıklarken dönen topacı da örnek vermiştir: parçaları birbirine tutunarak doğrusal yollardan sürekli geri çekildiği için topaç, hava tarafından yavaşlatılmadıkça dönmesini sürdürmektedir.
Sabit bir eksen çevresinde dönen bir rijit cismin üzerindeki parçacıklar, ötelemede olduğu gibi paralel yollar izlemek yerine eksen etrafında eş merkezli çemberler çizmektedir. Dönme hareketini tanımlarken konum yerine açısal konum kullanılmaktadır. Açısal konumun birimi radyandır () ve 'lik bir tam dönüşte radyan bulunmaktadır. Dönme açısının zamana göre değişim oranı ise açısal hız (İng: "angular velocity") büyüklüğünü () vermektedir. Açısal hızın SI birimi saniye başına radyandır ().
Dönen bir disk veya tekerlek üzerindeki bütün noktalar aynı açısal hızla dönmekte, ancak bu noktaların uzayda kat ettiği çember yaylarının uzunluğu dönme eksenine olan uzaklıklarına göre değişmektedir. Eksenden yarıçap uzaklığında bulunan bir parçacığın doğrusal (teğetsel) sürati (), cismin açısal hızı ile yarıçapın çarpımına eşittir:
Bu denklemde parçacığın teğetsel süratini, dönme eksenine olan dik uzaklığını ve açısal hızı göstermektedir. Bağıntının doğrudan bir sonucu olarak, sabit bir açısal hızla dönen bir disk üzerinde dönme ekseninden daha uzakta bulunan noktaların teğetsel sürati, eksene yakın noktalara göre daha büyüktür. Diskin kenarı en büyük teğetsel sürate sahiptir.
Dönen sistemlerde açısal hız her zaman sabit kalmamaktadır. Örneğin kollarını iki yana açmış halde kendi ekseni etrafında dönen bir buz patencisi, kollarını vücuduna doğru içeri çektiğinde açısal hızı belirgin biçimde artmaktadır. Açısal hızın zamana göre değişim oranına açısal ivme (İng: "angular acceleration") adı verilmektedir (). Açısal ivmenin birimi yani 'dir ve ortalama açısal ivme şu bağıntıyla hesaplanmaktadır:
Burada ortalama açısal ivmeyi, açısal hızdaki değişimi, ise bu değişimin gerçekleştiği süreyi ifade etmektedir. Açısal hız arttığında açısal ivme pozitif, tekerlek frenlenerek yavaşlatıldığında ise negatif değer almaktadır. Çünkü bu durumda açısal hız azalmaktadır.
Çözümlü örnek 2: Bir bisiklet tekerleğinin açısal ivmesi ve frenle durma süresi nedir?
Verilenler: Durgun halden () harekete geçirilerek sürede yani son açısal hıza çıkarılan, ardından fren uygulanarak açısal ivmeyle tamamen durdurulan bir bisiklet arka tekerleği.[3]
İstenen: Tekerleğin hızlanma aşamasındaki ortalama açısal ivmesi () ve frenleme aşamasında tamamen durması için geçen süre ().
1. adım: Hızlanma aşamasında açısal hız sıfırdan değerine ulaştığı için bu açısal hız değişimi süreye bölünerek ortalama açısal ivme bulunmaktadır:
2. adım: Frenleme aşamasında açısal hız değerinden sıfıra indiği için alınmakta ve bu değişim frenleme ivmesine bölünerek durma süresi hesaplanmaktadır:
Sonuç: Bisikletin arka tekerleği başlangıçta ortalama açısal ivmeyle hızlanmakta, frenleme sırasında ise açısal ivmeyle sadece içinde tamamen durmaktadır.
Dairesel Yörüngelerde Merkezcil İvme
Sabit bir eksen etrafında dönen rijit bir cismin üzerindeki herhangi bir noktanın veya çembersel bir yörüngede dolanan bir parçacığın hareketi, yörünge geometrisi bakımından dairesel hareket oluşturmaktadır. Bir cismin çember biçimindeki bir yörünge üzerinde sabit bir süratle hareket etmesi düzgün dairesel hareket (İng: "uniform circular motion") olarak tanımlanmaktadır.[4] Sabit hızla dönen bir pervanenin üzerindeki herhangi bir nokta, düzgün dairesel hareket yapmaktadır. Aynı şekilde bir saatin saniye, dakika ve saat kollarının uçları da sabit süratle çember çizerek bu hareket sınıfına örnek oluşturmaktadır.
Dairesel harekette cismin çember üzerindeki bir tam turu (bir devri) tamamlaması için geçen süreye periyot (İng: "period") adı verilmektedir ve bu büyüklük harfiyle gösterilmektedir. Sürati sabit olan bir dairesel harekette her bir tam tur aynı süresinde tamamlanmaktadır. Cismin anlık hız vektörü hareketin her anında çember yörüngeye teğet doğrultuda uzanmaktadır.
Sabit süratle ilerleyen bir parçacığın ivmesi her durumda sıfır değildir.[4] Düzgün dairesel harekette parçacığın teğetsel sürati sabit kalsa bile, çember gibi eğri bir yörünge boyunca ilerlediği için çembere teğet olan hız vektörünün yönü her an değişmektedir. Hız vektörünün yönündeki bu değişim parçacığın ivmeli olduğu anlamına gelmekte, dairesel harekette hızın yönünü çember boyunca büken bu ivmeye ise merkezcil ivme (İng: "centripetal acceleration") denmektedir. Hız vektörü çembere teğet iken, merkezcil ivme vektörü daima çemberin merkezine doğru yönelmektedir.
Çember yörüngedeki hareket her zaman sabit süratle sınırlı kalmamaktadır. Bir parçacık çember üzerinde dolanırken aynı zamanda hızlanabilmekte ya da yavaşlayabilmektedir. Teğetsel süratin de zamanla değiştiği bu hareket biçimi düzgün olmayan dairesel hareket (İng: "nonuniform circular motion") olarak sınıflandırılmaktadır.
Bileşik Hareket Olarak Yuvarlanma Mekaniği
Bir tekerlek sabit bir milin üzerinde havada döndürüldüğünde sadece dönme hareketi yaparken, yere bırakılıp ilerlemeye başladığında yuvarlanma hareketini gerçekleştirmektedir. Yuvarlanma, dönme ve öteleme hareketlerinin aynı anda birleşmesiyle oluşan bileşik bir harekettir. Karayolunda ilerleyen bir otomobilin ve piste inen bir uçağın tekerlekleri bu hareketin gündelik örnekleridir.[5] Hatta Dünya dışında, başka bir gezegenin yüzeyinde araştırma yapan robotik keşif araçlarının tekerleklerinde de aynı yuvarlanma mekaniği işlemektedir.
Tekerlek ile yüzey arasındaki etkileşimde kaymanın bulunmadığı durum, kaymadan yuvarlanma (İng: "rolling motion without slipping") olarak adlandırılmaktadır. Kaymadan yuvarlanan bir tekerleğin kütle merkezinin doğrusal sürati (), tekerleğin yarıçapı () ile kendi ekseni etrafındaki açısal hızının () çarpımına eşittir:
Bu bağıntıda tekerleğin kütle merkezinin yere göre ilerleme süratini, tekerlek yarıçapını ve tekerleğin açısal hızını göstermektedir. Tekerlek dönme ekseni çevresinde hangi açısal hızla dönüyorsa, kütle merkezi de yarıçapla orantılı bir doğrusal süratle ileri taşınmaktadır.
Kaymadan yuvarlanma hareketinin sezgiye en aykırı yönü, tekerleğin yüzeye temas ettiği noktanın ( noktasının) davranışıdır. Otomobil veya uçak yüksek süratle ilerlerken, tekerleğin yere değen noktası temas anında yüzeye göre tamamen durgundur. Bu noktanın hızı sıfırdır. Bu durumun açıklaması basittir. Tekerleğin bütünü ileri doğru hızıyla ötelenirken, alt noktası dönme hareketi nedeniyle eksene göre geriye doğru aynı büyüklükte () bir teğetsel hıza sahip olduğu için iki zıt yönlü hız bileşeni temas noktasında birbirini sıfırlamaktadır. Yere değen nokta kaymaksızın anlık olarak durgundur.
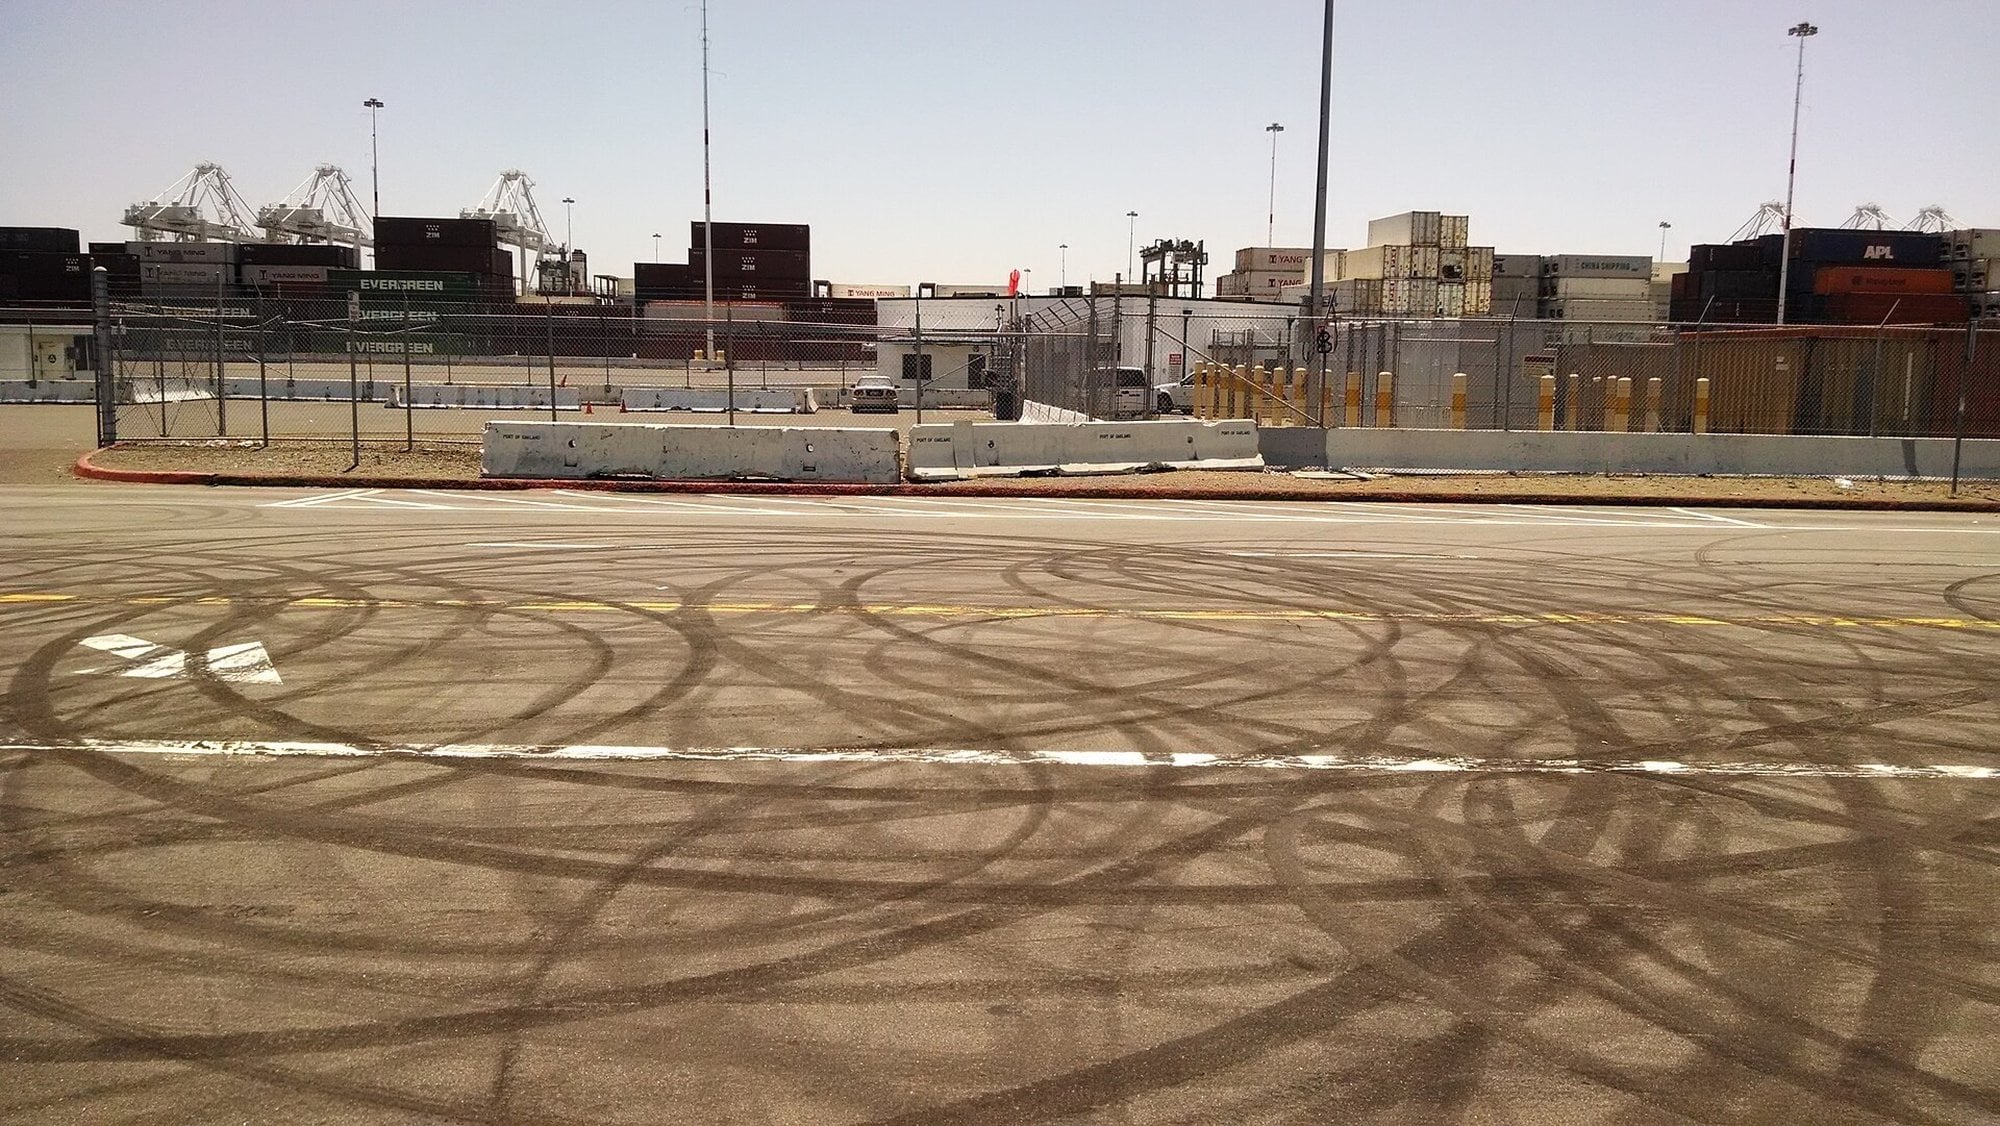
Buna karşılık tekerlek yüzey üzerinde tutunamayıp patinaj yaptığında veya kızakladığında kaymalı yuvarlanma (İng: "rolling motion with slipping") meydana gelmektedir. Kayma gerçekleştiğinde tekerleğin yüzeye değen noktası artık zemine göre durgun değildir.[5] Dönme hareketinden gelen teğetsel sürat ile kütle merkezinin öteleme sürati birbirine eşit olmaktan çıktığı için kaymadan yuvarlanmada kullanılan basit doğrusal ve açısal değişken bağıntıları () bu durumda geçerliliğini kaybetmektedir.
Periyodik Hareket Türlerinin Fiziksel Mekaniği
Ötelemede cisimler uzayda bir konumdan başka bir konuma ilerlemektedir. Oysa doğadaki pek çok sistem belirli bir denge konumu çevresinde kalarak aynı hareketi tekrarlamaktadır. Düzenli zaman aralıklarında kendini tekrarlayan harekete periyodik hareket adı verilmektedir. Örneğin bir gitar teli çekilip bırakıldığında, kendi denge konumu (İng: "equilibrium position") çevresinde iki yana doğru titreşmektedir.
Titreşen bir telde hareketin tek bir döngüsüne salınım (İng: "oscillation") denmektedir. Tam bir salınım, telin başlangıç konumundan harekete geçip uç konumlardan birine gitmesi, ardından ters yöndeki diğer uç konuma ulaşması ve yeniden başlangıç konumuna dönmesiyle tamamlanmaktadır. Üstelik gitar telinin bu periyodik hareketi sadece telin içinde kalmamaktadır. Titreşen tel çevresindeki hava moleküllerini de salındırmakta ve ses dalgaları üretmektedir.
Sürtünmenin bulunmadığı ideal koşullarda, sistemin bir tam salınımı tamamlaması için geçen süre hiç değişmeden sabit kalmaktadır. Bu süre periyot () olarak adlandırılmaktadır. Periyodik bir hareketin ne kadar sık tekrarlandığını gösteren büyüklük ise birim zamandaki salınım sayısı olarak tanımlanan frekans (İng: "frequency") kavramıdır (). Frekans, periyodun çarpmaya göre tersine eşittir:
Bu denklemde frekansı, ise bir tam salınımın süresini temsil etmektedir. Frekansın SI birimi hertzdir (). Bir hertz () saniyede bir tam çevrim (salınım) olarak tanımlanmaktadır. Periyodu çok kısa olan hızlı titreşimlerde frekans milyonlarca hertz düzeyine ulaşabilmektedir.
Çözümlü örnek 3: Periyodu 0,400 mikrosaniye olan bir ultrason cihazının frekansı nedir?
Verilenler: Tıbbi görüntüleme amacıyla kullanılan ve periyotla salınarak ultrason üreten bir görüntüleme cihazı.[6]
İstenen: Ultrason cihazının hertz () birimi cinsinden çalışma frekansı ().
1. adım: Mikrosaniye birimiyle verilen salınım periyodu, dönüşümüyle SI birimi olan saniyeye çevrilmektedir:
2. adım: Frekans birim zamandaki salınım sayısı olduğundan sayısı saniye cinsinden periyot değerine bölünmektedir:
Sonuç: Tıbbi ultrason cihazı saniyede çevrim yaparak frekansında salınmaktadır.
Basit Harmonik Hareket Nedir?
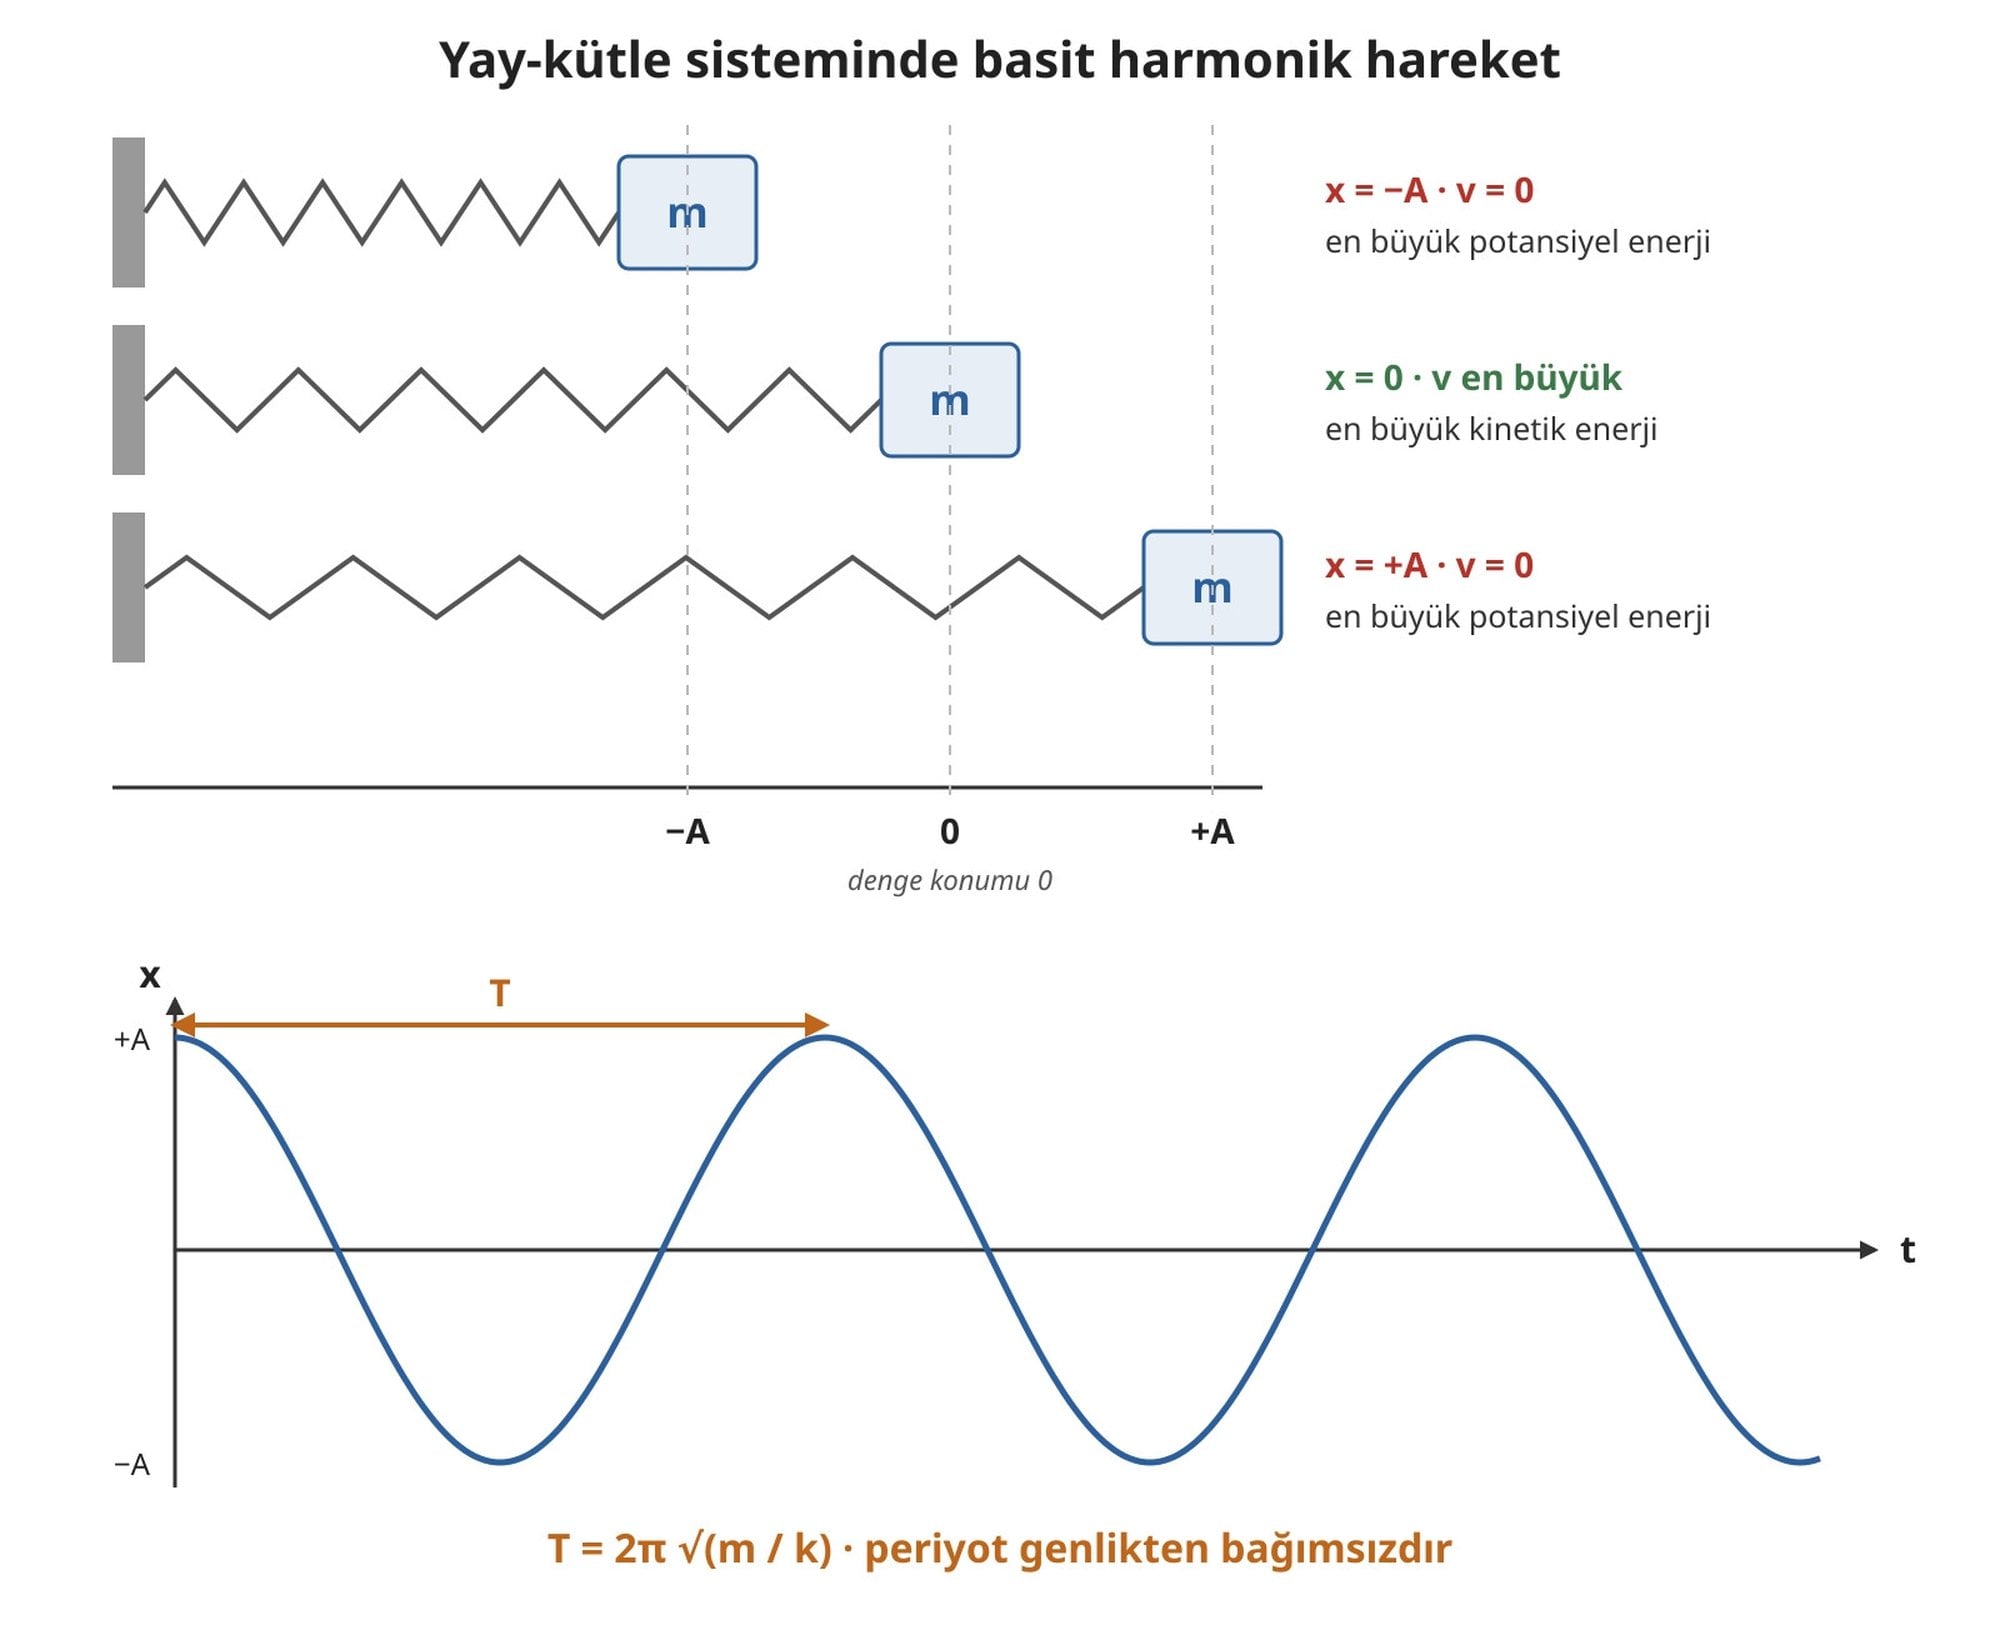
Periyodik hareketin çok yaygın bir özel türü basit harmonik hareket (İng: "simple harmonic motion") olarak adlandırılmaktadır. Bir salınım hareketinin basit harmonik hareket sayılabilmesi için, cismi denge konumuna geri getirmeye çalışan geri çağırıcı net kuvvetin ve dolayısıyla sistemin ivmesinin, denge konumuna göre yapılan vektörel yer değiştirmeyle doğru orantılı ve bu yer değiştirmeye zıt yönlü olması gerekmektedir.[9] Cisim denge noktasından sağa doğru uzaklaştığında net kuvvet ve ivme sola yönelmekte, sola doğru uzaklaştığında ise sağa yönelerek cismi merkeze geri çağırmaktadır.
Sürtünmesiz yatay bir yüzey üzerinde esnek bir yaya bağlanmış kütleli bir cisim, basit harmonik harekete iyi bir örnektir. Cismi harekete geçirebilmek için başlangıçta bir dış net kuvvetin kütle üzerinde iş yaparak yayı germesi gerekmekte, ardından kütle serbest bırakıldığında denge konumunun iki yanındaki uç noktalar arasında gidip gelmeye başlamaktadır. Salınım sırasında cismin denge konumundan en büyük uzaklaşma miktarına genlik (İng: "amplitude") adı verilmektedir ve bu büyüklük harfiyle gösterilmektedir.
Salınım döngüsü boyunca cismin sürati ve kinetik enerjisi konuma bağlı olarak sürekli değişmektedir. Yay-kütle osilatöründe enerji, potansiyel ve kinetik biçimler arasında ileri geri dönüşmektedir. Yay başlangıçta gerildiğinde sistemde depolanan potansiyel enerji, cisim merkeze doğru hızlandıkça kinetik enerjiye aktarılmaktadır. Cismin maksimum sürati, yayın ne gergin ne de sıkışmış olduğu denge konumundan geçerken ortaya çıkmaktadır.
Denge konumunu geçen kütle, negatif yönünde ilerlemeye devam etmekte ve bu sırada yavaşlamaktadır. Maksimum uzaklaşma noktasına ( konumuna) ulaştığında ise anlık olarak durmaktadır. Ardından pozitif yönünde ivmelenerek geri dönmektedir. Döngü böylece kapanmaktadır. Sürtünmenin ve enerji kaybının bulunmadığı ideal bir osilatörde, enerjinin korunumu ilkesi gereği bu salınım hareketi sonsuza kadar kesintisiz sürmektedir. Kütlenin denge konumuna göre yer değiştirmesi zamana bağlı bir fonksiyon olarak grafiğe aktarıldığında, çizilen eğri sinüs dalgası (İng: "sine wave") biçimindedir.[9]
Basit harmonik hareketin en dikkat çekici özelliklerinden biri, ideal bir yay-kütle osilatöründe periyot () ve frekans () değerlerinin genlikten () bağımsız olmasıdır. Genlik değişse bile bir tam salınımın süresi sabit kalmaktadır. Periyot kütleye ve yayın sertliğine (yay sabiti 'ya) bağlıdır. Kütle büyüdükçe periyot uzamakta, yay sertleştikçe ( büyüdükçe) kısalmaktadır. Eğer yay-kütle sistemi yatay düzlem yerine düşey olarak asılırsa, yerçekiminin uyguladığı sabit kuvvet sadece kütlenin çevresinde salındığı denge konumunu kaydırmaktadır.
Çözümlü örnek 4: Bir yay-kütle sisteminin genliği ve periyodu nedir?
Verilenler: Sürtünmesiz yatay bir yüzeyde yay sabiti olan bir yaya bağlanmış kütleli bir blok. Blok konumundan durgun halden serbest bırakılmaktadır.[6]
İstenen: Hareketin salınım genliği () ve bir tam salınımı tamamlama periyodu ().
1. adım: Genlik denge konumundan en büyük uzaklaşma miktarı olduğu için, durgun halden bırakılan bloğun uç konumu doğrudan genliği vermektedir:
2. adım: Kaynak, ve değerleri için bu sistemin periyodunu şöyle vermektedir:
Sonuç: Blok denge konumu çevresinde genlikle basit harmonik hareket yapmakta ve her bir salınımını periyotla tamamlamaktadır.
Küçük Açılarda Basit Sarkaç Modeli
Denge konumu çevresindeki geri çağırıcı etki sadece bir yayın esnekliğinden değil, yerçekimi kuvvetinden de doğabilmektedir. Kütlesi ihmal edilebilen uzunluğundaki bir ipe asılı noktasal bir kütleden (sarkaç topuzundan) oluşan düzenek, basit sarkaç (İng: "simple pendulum") olarak tanımlanmaktadır.[7] Sarkaç düşey denge doğrultusundan açısı kadar yana çekilip bırakıldığında, sarkaç topuzunun ağırlığının çember yayı boyunca etkili olan bileşeni sistemi denge konumuna geri döndürücü torku sağlamaktadır.
Sarkaç, küçük yer değiştirmelerde yaklaşık basit harmonik osilatör olarak ele alınabilmektedir. Küçük açı yaklaşımında açı radyan cinsinden ifade edilmekte ve 'den (yaklaşık değerinden) küçük açılarda ile arasındaki fark yaklaşık %1 düzeyindedir.
Bu yaklaşımda basit sarkacın periyodu uzunluğuna () ve yerçekimi ivmesine () bağlıdır. Uzun kasalı saatlerde zamanı ölçmek için sarkaç kullanılmaktadır. Sarkaç yardımıyla yerçekimi ivmesi de belirlenebilmektedir:
Bu denklemde yerçekimi ivmesini, basit sarkacın uzunluğunu ve küçük açılardaki salınım periyodunu göstermektedir. Sarkacın uzunluğu ve periyodu yüksek duyarlılıkla ölçüldüğünde, bulunulan yerdeki yerçekimi ivmesi de duyarlı biçimde hesaplanabilmektedir.
Çözümlü örnek 5: Bir basit sarkacın periyodundan yerçekimi ivmesi nasıl bulunur?
Verilenler: Uzunluğu olan ve küçük açılarda periyodu olarak ölçülen bir basit sarkaç.
İstenen: Ölçümün gerçekleştirildiği yerdeki yerçekimi ivmesi ().
1. adım: Sarkacın santimetre birimiyle verilen uzunluğu, dönüşüm çarpanıyla metreye çevrilmektedir:
2. adım: Metre cinsinden uzunluk ve saniye cinsinden periyot değerleri yerçekimi ivmesi denkleminde yerine konulmaktadır:
Sonuç: Basit sarkaç ölçümüne göre bu konumdaki yerçekimi ivmesi değerindedir.
Böyle beş anlamlı basamağa sahip yüksek duyarlılıklı bir yerçekimi ivmesi ölçümünde, genel amaçlar için kullanılan sınırı tek başına yeterli hassasiyeti sağlamamaktadır. Gerekli sınır çok daha dardır. Buna göre ölçümdeki matematiksel yaklaşım hatasının bu duyarlılığı bozmaması için sarkacın maksimum açısal yer değiştirmesinin yaklaşık 'nin altında tutulması gerekmektedir.[7]
Gerçek Sistemlerde Sönümlü Salınımlar
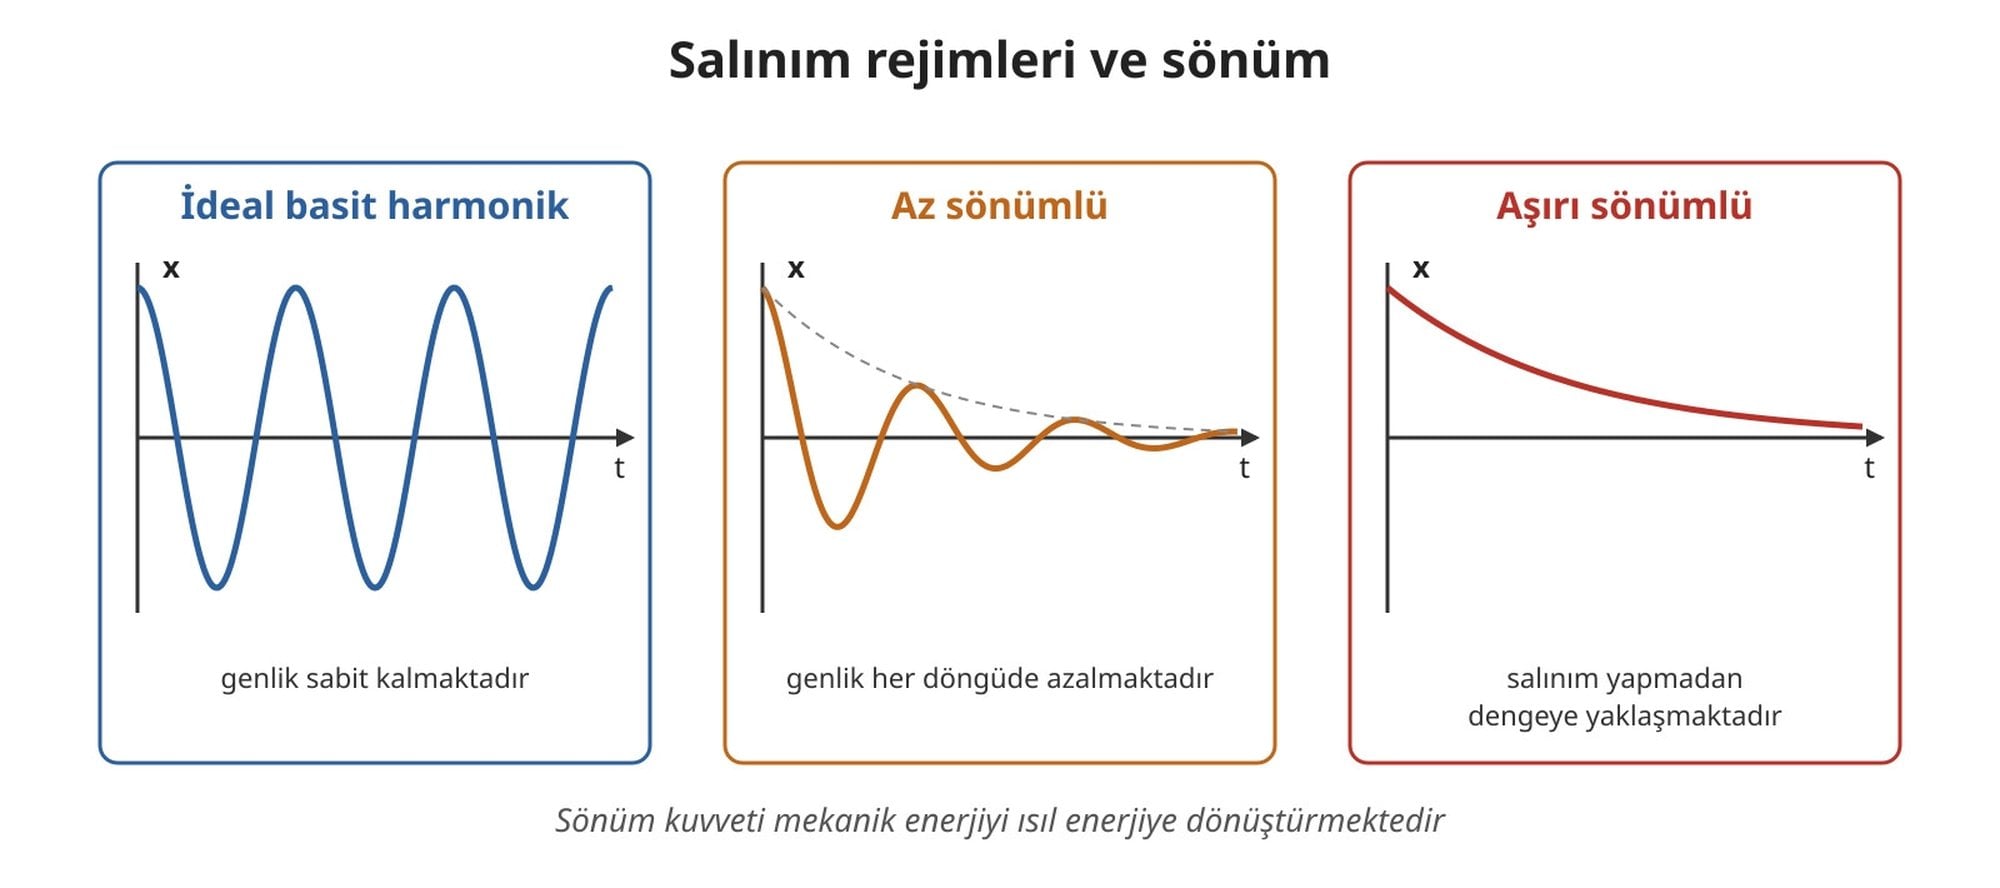
Sürtünmesiz yüzeylerdeki yaylar ve hava direncinin ihmal edildiği sarkaçlar salınım mekaniğini anlamak için temel modeli kurmaktadır. Ancak gerçek dünyadaki salınımlar ideal basit harmonik harekete nadiren tam olarak uymaktadır. Çünkü gerçek ortamlarda çoğu zaman bir tür sürtünme veya akışkan direnci bulunmakta ve bu etki hareketi sönümleyerek sönümlü salınımlar (İng: "damped oscillations") oluşturmaktadır.[8] Çekilip bırakılan bir gitar telinin birkaç saniye içinde durması veya çocuk parkındaki bir salıncakta sallanmaya devam edebilmek için salıncağı tekrar tekrar itmek gerekmesi sönümlemenin günlük örnekleridir.
Sönümlemenin fiziksel mekanizması, viskoz (iç sürtünmeye sahip) bir akışkanın içine daldırılmış bir yay-kütle düzeneğinde açıkça izlenebilmektedir. Kütle yine denge konumu çevresinde salınmaktadır. Ancak korunumlu olmayan sönüm kuvveti sistemden sürekli olarak mekanik enerji uzaklaştırmakta ve bu enerjiyi çoğunlukla ısıl enerji (İng: "thermal energy") biçimine dönüştürmektedir. Sistemin toplam mekanik enerjisi her döngüde azalmaktadır. Dolayısıyla salınım genliği de her bir salınımda giderek küçülmektedir.
Ortamın uyguladığı sönüm kuvvetinin şiddeti hareketin biçimini değiştirebilmektedir. Sönüm çok büyükse sistem salınım bile yapamamakta, denge konumuna yavaşça yaklaşmaktadır. Bazı uygulamalarda salınımların sönümlenmesi istenmektedir. Örneğin otomobil amortisörleri bu amaçla kullanılmaktadır.[8] Bu bölümde anlatılan periyodik hareket durumları şöyle özetlenebilmektedir.
- Genel periyodik hareket, eşit zaman aralıklarında kendini tekrarlayan ancak geri çağırıcı kuvvetin mutlaka yer değiştirmeyle doğru orantılı olması gerekmeyen her türlü döngüsel harekettir.
- İdeal basit harmonik osilatör, sürtünmenin bulunmadığı, geri çağırıcı net kuvvetin yer değiştirmeyle doğru orantılı ve zıt yönlü olduğu, sabit genlik ve sinüsoidal konum grafiğiyle süresiz devam eden salınım rejimidir.
- Sönümlü salınım, korunumlu olmayan sönüm kuvvetinin mekanik enerjiyi çoğunlukla ısıl enerjiye dönüştürmesi sonucunda cismin denge konumu etrafında salınmayı sürdürdüğü fakat genliğin her salınımda azaldığı harekettir.
- Çok büyük sönüm, sistemin salınım bile yapmadan denge konumuna yavaşça yaklaştığı durumdur.
Gökyüzünden Galaksiye Güneş'in Hareketleri
Mekanik sınıflandırma ilkeleri yeryüzündeki cisimlerden gökyüzüne taşındığında, referans sistemi seçiminin ve rijit cisim varsayımının sınırları Güneş'in hareketlerinde çarpıcı biçimde ortaya çıkmaktadır. Yeryüzündeki bir gözlemci gün boyunca gökyüzünü izlediğinde, Güneş'in doğudan doğup batıya doğru ilerlediğini görmektedir. Oysa bu günlük hareket Güneş'in Dünya etrafında dönmesinden değil, Dünya'nın kendi ekseni çevresinde batıdan doğuya doğru dönmesinden kaynaklanan bir görünür hareket (İng: "apparent motion") olgusudur.[15] Bu görünür hareket, bir el feneri ve güneş saatleri kullanılarak modellenebilmektedir.[15] McGlashan'ın etkinlik kılavuzuna göre Güneş'in gökyüzündeki konumu ile gölgelerin boyu ve konumu arasındaki ilişki de gözlem etkinliğiyle araştırılabilmektedir.
Referans sistemi Dünya'nın dışına taşındığında ise Güneş'in uzaydaki gerçek hareketleri ortaya çıkmaktadır. Güneş bir yandan kendi ekseni çevresinde dönerken, aynı zamanda Samanyolu Galaksisi'nin merkezi etrafındaki devasa yörüngesinde dolanmaktadır. Bu yörünge hareketini tek başına gerçekleştirmemekte ve gezegenleri, asteroitleri, kuyrukluyıldızları ve Güneş Sistemi içinde yer alan diğer bütün cisimleri de beraberinde taşımaktadır. NASA'ya göre Güneş'in Samanyolu Galaksisi'nin merkezi çevresinde bir tam turunu tamamlaması yaklaşık 230 milyon yıl sürmektedir.
Güneş katı bir cisim değildir. Plazma (İng: "plasma") adı verilen çok sıcak, elektrik yüklü gazdan oluşmaktadır. Bu nedenle Güneş'in farklı bölümleri farklı hızlarla dönmektedir. Bu dönüş, tek bir rijit cisim modeliyle açıklanamamaktadır. Güneş ekvatorunda yaklaşık her 25 Dünya gününde, kutuplarında ise 36 Dünya gününde kendi ekseni çevresinde bir kez dönmektedir.[12]
Hif Büyümesinden Yüzmeye Mantarların Hareketi
Mayalar dahil mantarların çoğu, kendi başına etkin yer değiştirme (İng: "motility") yeteneğine sahip değildir ve genellikle üzerinde büyüyecekleri bir yüzeye gereksinim duymaktadır.[14] Yüzeye bağlı yaşayan ipliksi mantarların hifleri (İng: "hypha") ise uç kısımda kutuplaşmış ekzositoz (İng: "polarized exocytosis") yoluyla büyümekte ve mantarların uzun mesafeleri aşarak toprak ve konak dokuları gibi ortamlara yayılmasına olanak vermektedir.[13] Hif büyüdükçe ucunun konumu değişmektedir. Büyüme için gereken zarlar ve proteinler, hücre iskeleti (İng: "cytoskeleton") boyunca moleküler motorlarla hif ucuna taşınmaktadır.
Bazı tek hücreli sucul mantarlar ise hareket yeteneği göstermektedir. Kitrit mantarları (İng: "chytrids") hareketli eşeysiz zoosporlar (İng: "zoospore") üreterek aktif yüzme yoluyla yeni yüzeyleri ve konakları hedefleyebilmektedir. Bu hareket, belirli amino asitlere ve karbonhidratlara yönelen kemotaktik davranışla ilişkilidir.[14]
Sonuç
Hareket, seçilen bir referans sistemine göre konum değişimidir. Hareketin sınıflandırılması ise cismin konumunun seçilen eksenlere göre nasıl değiştiğine ve bu değişimin zaman içinde yinelenip yinelenmediğine dayanmaktadır. Bu sınıflandırma, rijit cisimlerin davranışını öteleme, sabit eksen çevresinde dönme ve genel düzlemsel hareket başlıkları altında kuvvetlerin kökenine girmeden çözümlemeyi sağlamaktadır. Karayolundaki bir otomobilden başka bir gezegendeki robotik keşif aracına kadar tekerleklerin hareketinin öteleme ile dönmenin birleşimi olduğu gösterilebilmektedir.
Buna karşılık tek bir rijit cisim modeli veya sürtünmesiz periyodik hareket denklemi, doğadaki her sistemin iç yapısını ve çevreyle etkileşimini tek başına açıklamaya yetmemektedir. Güneş rijit bir cisim olmadığı için dönüşünü ekvatorda yaklaşık 25, kutuplarda ise 36 Dünya gününde tamamlamaktadır.[12] Benzer şekilde ipliksi mantarlar hücre iskeleti boyunca moleküler motorlarla zar ve proteinleri hif ucuna taşıyarak uçtan büyümekte ve ortamlara yayılmaktadır.[13]
Bu makale üzerine konuşmaya devam et
Topluluk sohbetine katıl, yorum bırak veya ayrıntılı bir soru sor.
- Muhteşem!0
- Tebrikler!0
- Bilim Budur!0
- Mmm... Çok sapyoseksüel!0
- Güldürdü0
- İnanılmaz0
- Umut Verici!0
- Merak Uyandırıcı!0
- Üzücü!0
- Grrr... *@$#0
- İğrenç!0
- Korkutucu!0
- ^abMoebs, W., Ling, S. J. ve Sanny, J.. University Physics Volume 1: 3.1 Position, Displacement, And Average Velocity. Openstax, Rice University. (1 Ocak 2016). Alındığı Tarih: 7 Kasım 2026. Alındığı Yer: OpenStax | Arşiv Bağlantısı
- ^abSathyabama Institute of Science and Technology, School of Building and Environment, Department of Civil Engineering. Engineering Mechanics, Scia1101: Translation, Rotation Of Rigid Bodies And General Plane Motion. Sathyabama Institute Of Science And Technology, Ders Notları. Alındığı Tarih: 7 Kasım 2026. Alındığı Yer: Sathyabama ders materyalleri | Arşiv Bağlantısı
- ^Moebs, W., Ling, S. J. ve Sanny, J.. University Physics Volume 1: 10.1 Rotational Variables. Openstax, Rice University. (1 Ocak 2016). Alındığı Tarih: 7 Kasım 2026. Alındığı Yer: OpenStax | Arşiv Bağlantısı
- ^abMoebs, W., Ling, S. J. ve Sanny, J.. University Physics Volume 1: 4.4 Uniform And Nonuniform Circular Motion. Openstax, Rice University. (1 Ocak 2016). Alındığı Tarih: 7 Kasım 2026. Alındığı Yer: OpenStax | Arşiv Bağlantısı
- ^abMoebs, W., Ling, S. J. ve Sanny, J.. University Physics Volume 1: 11.1 Rolling Motion. Openstax, Rice University. (1 Ocak 2016). Alındığı Tarih: 7 Kasım 2026. Alındığı Yer: OpenStax | Arşiv Bağlantısı
- ^abMoebs, W., Ling, S. J. ve Sanny, J.. University Physics Volume 1: 15.1 Simple Harmonic Motion. Openstax, Rice University. (1 Ocak 2016). Alındığı Tarih: 7 Kasım 2026. Alındığı Yer: OpenStax | Arşiv Bağlantısı
- ^abMoebs, W., Ling, S. J. ve Sanny, J.. University Physics Volume 1: 15.4 Pendulums. Openstax, Rice University. (1 Ocak 2016). Alındığı Tarih: 7 Kasım 2026. Alındığı Yer: OpenStax | Arşiv Bağlantısı
- ^abMoebs, W., Ling, S. J. ve Sanny, J.. University Physics Volume 1: 15.5 Damped Oscillations. Openstax, Rice University. (1 Ocak 2016). Alındığı Tarih: 7 Kasım 2026. Alındığı Yer: OpenStax | Arşiv Bağlantısı
- ^abNave, R.. Sound And Periodic Motion: Simple Harmonic Motion; Energy Of An Oscillator. Hyperphysics, Georgia State University. Alındığı Tarih: 7 Kasım 2026. Alındığı Yer: HyperPhysics | Arşiv Bağlantısı
- ^abGalilei, G.. Dialogues Concerning Two New Sciences. Çev. H. Crew Ve A. De Salvio. Macmillan; Liberty Fund Elektronik Basımı, 2011. (1 Ocak 1914). Alındığı Tarih: 7 Kasım 2026. Alındığı Yer: Online Library of Liberty | Arşiv Bağlantısı
- ^abNewton, I.. Philosophiae Naturalis Principia Mathematica: Axiomata, Sive Leges Motus, S. 13–20. The Newton Project, University Of Oxford, Normalleştirilmiş Latince Transkripsiyon. (1 Ocak 1726). Alındığı Tarih: 7 Kasım 2026. Alındığı Yer: The Newton Project | Arşiv Bağlantısı
- ^abNational Aeronautics and Space Administration. Sun: Facts. Nasa Science. Alındığı Tarih: 7 Kasım 2026. Alındığı Yer: NASA Science | Arşiv Bağlantısı
- ^abSteinberg, G., Peñalva, M. A., Riquelme, M., Wösten, H. A. ve Harris, S. D.. Cell Biology Of Hyphal Growth. Microbiology Spectrum, 5(2), Funk-0034-2016. Doi:10.1128/Microbiolspec.funk-0034-2016. (1 Ocak 2017). Alındığı Tarih: 7 Kasım 2026. Alındığı Yer: PubMed Central | Arşiv Bağlantısı
- ^abRoik, A., Reverter, M. ve Pogoreutz, C.. A Roadmap To Understanding Diversity And Function Of Coral Reef-Associated Fungi. Fems Microbiology Reviews, 46(6), Fuac028, 1–26. Doi:10.1093/Femsre/Fuac028. (1 Ocak 2022). Alındığı Tarih: 7 Kasım 2026. Alındığı Yer: Alfred Wegener Institute ePIC, açık erişimli makale | Arşiv Bağlantısı
- ^abMcGlashan, P.. Sun As A Star: Science Learning Activities For Afterschool, Educator Resource Guide. American Museum Of Natural History, Nasa Destekli Eğitim Kaynağı. Alındığı Tarih: 7 Kasım 2026. Alındığı Yer: NASA Science | Arşiv Bağlantısı
Evrim Ağacı'na her ay sadece 1 kahve ısmarlayarak destek olmak ister misin?
Şu iki siteden biriyle hemen destek olabilirsin:
kreosus.com/evrimagaci | patreon.com/evrimagaci
Çıktı Bilgisi: Bu sayfa, Evrim Ağacı yazdırma aracıyla 09.11.2026 11:28:22 tarihinde oluşturuldu. Evrim Ağacı'ndaki içerikleri birden fazla editör sürekli gözden geçiriyor, güncelliyor ve geliştiriyor. Bu çıktıdan sonraki güncellemeleri görmek ve içeriğin en güncel hâlini okumak için şu adrese git: evrimagaci.org/s/24123
İçerik Kullanım İzinleri: Evrim Ağacı'ndaki yazılı içerikler orijinallerine hiçbir şekilde dokunulmadığı sürece izin alınmaksızın paylaşılabilir, kopyalanabilir, yapıştırılabilir, çoğaltılabilir, basılabilir, dağıtılabilir, yayılabilir, alıntılanabilir. Ancak bu içeriklerin hiçbiri izin alınmaksızın değiştirilemez ve değiştirilmiş hâlleri Evrim Ağacı'na aitmiş gibi sunulamaz. Benzer şekilde, içeriklerin hiçbiri, söz konusu içeriğin açıkça belirtilmiş yazarlarından ve Evrim Ağacı'ndan başkasına aitmiş gibi sunulamaz.